Partir d’une question utile
Définir les besoins de la mission avant le contenu du système. L’objectif guide les choix de conception.
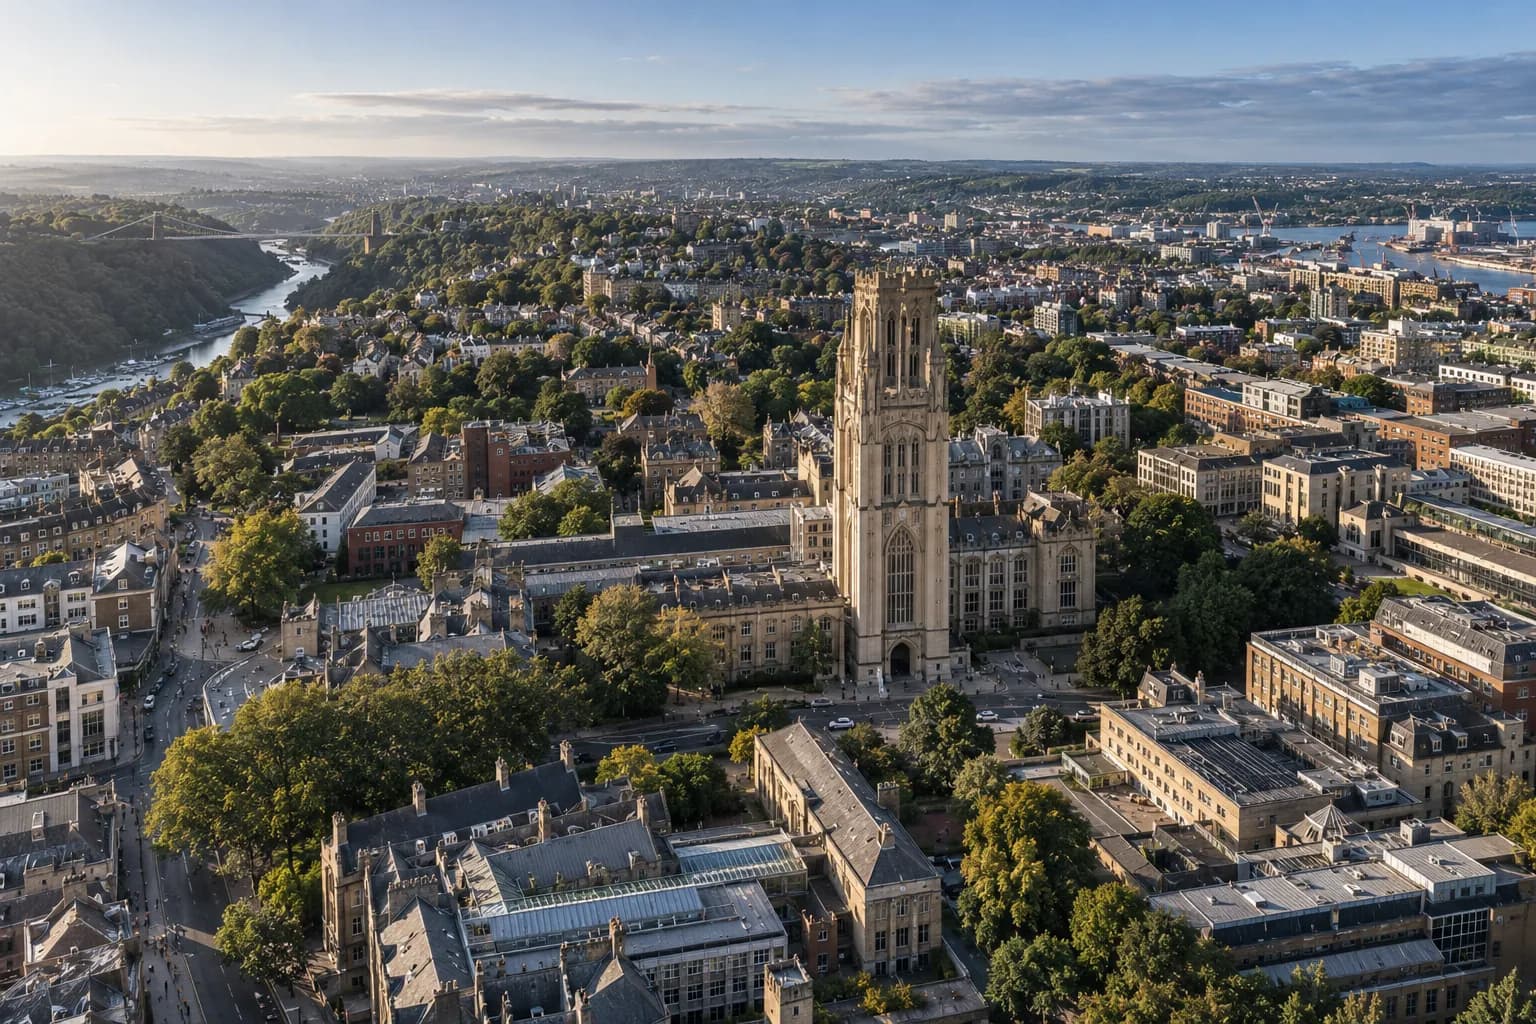
Une équipe indépendante de robotique fondée par des étudiants de l’Université de Bristol.
Équipe
NOEPRA est une équipe indépendante de robotique. Nous développons un système de robotique aérienne modulaire : une plateforme, des outils interchangeables et une vision logicielle commune. Notre travail commence par des interfaces examinables, testables et améliorables.
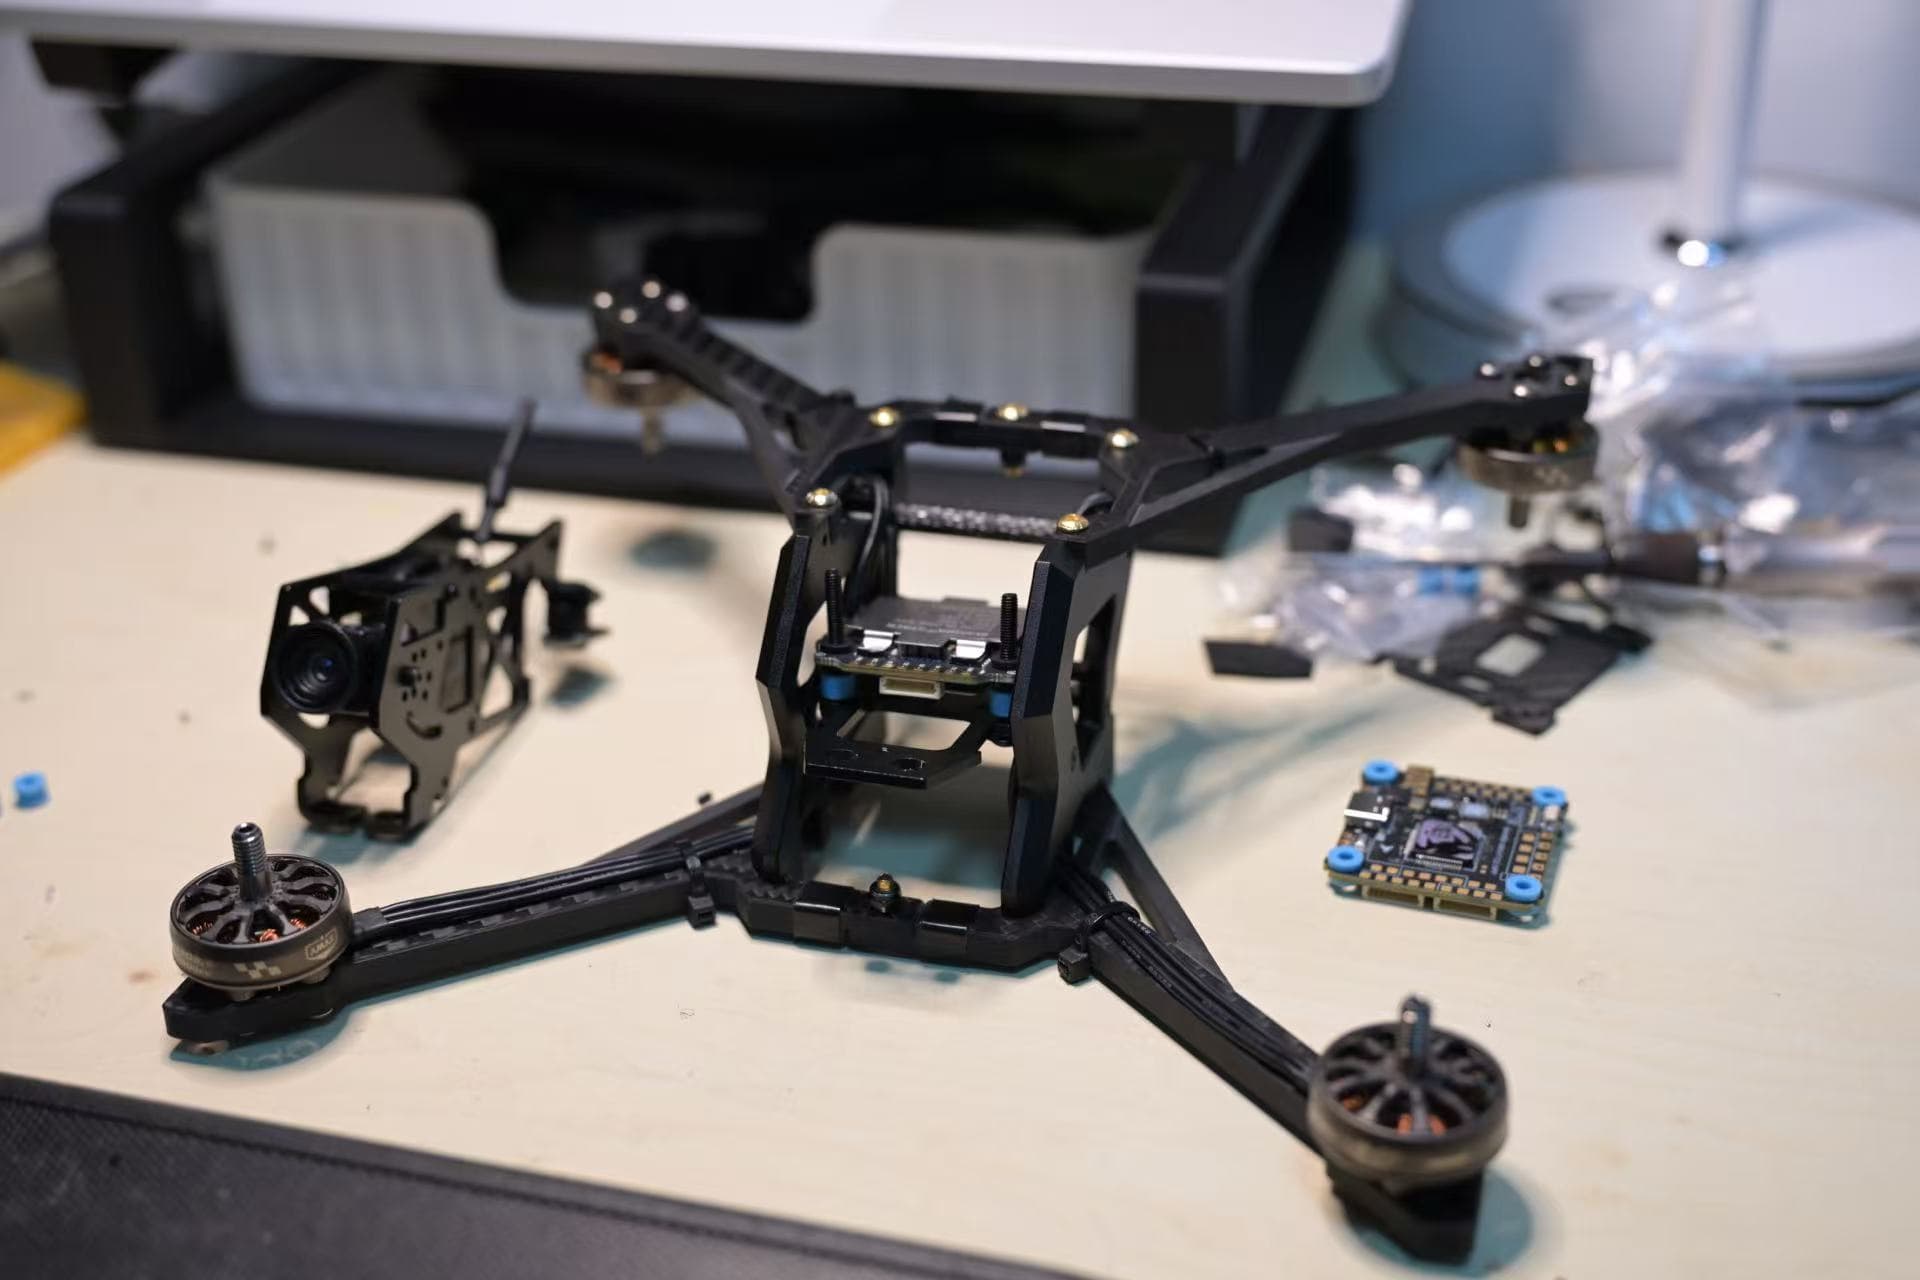
Traduire les contraintes de la mission en choix de conception vérifiables. Utiliser prototypes et observations pour guider l’itération suivante.
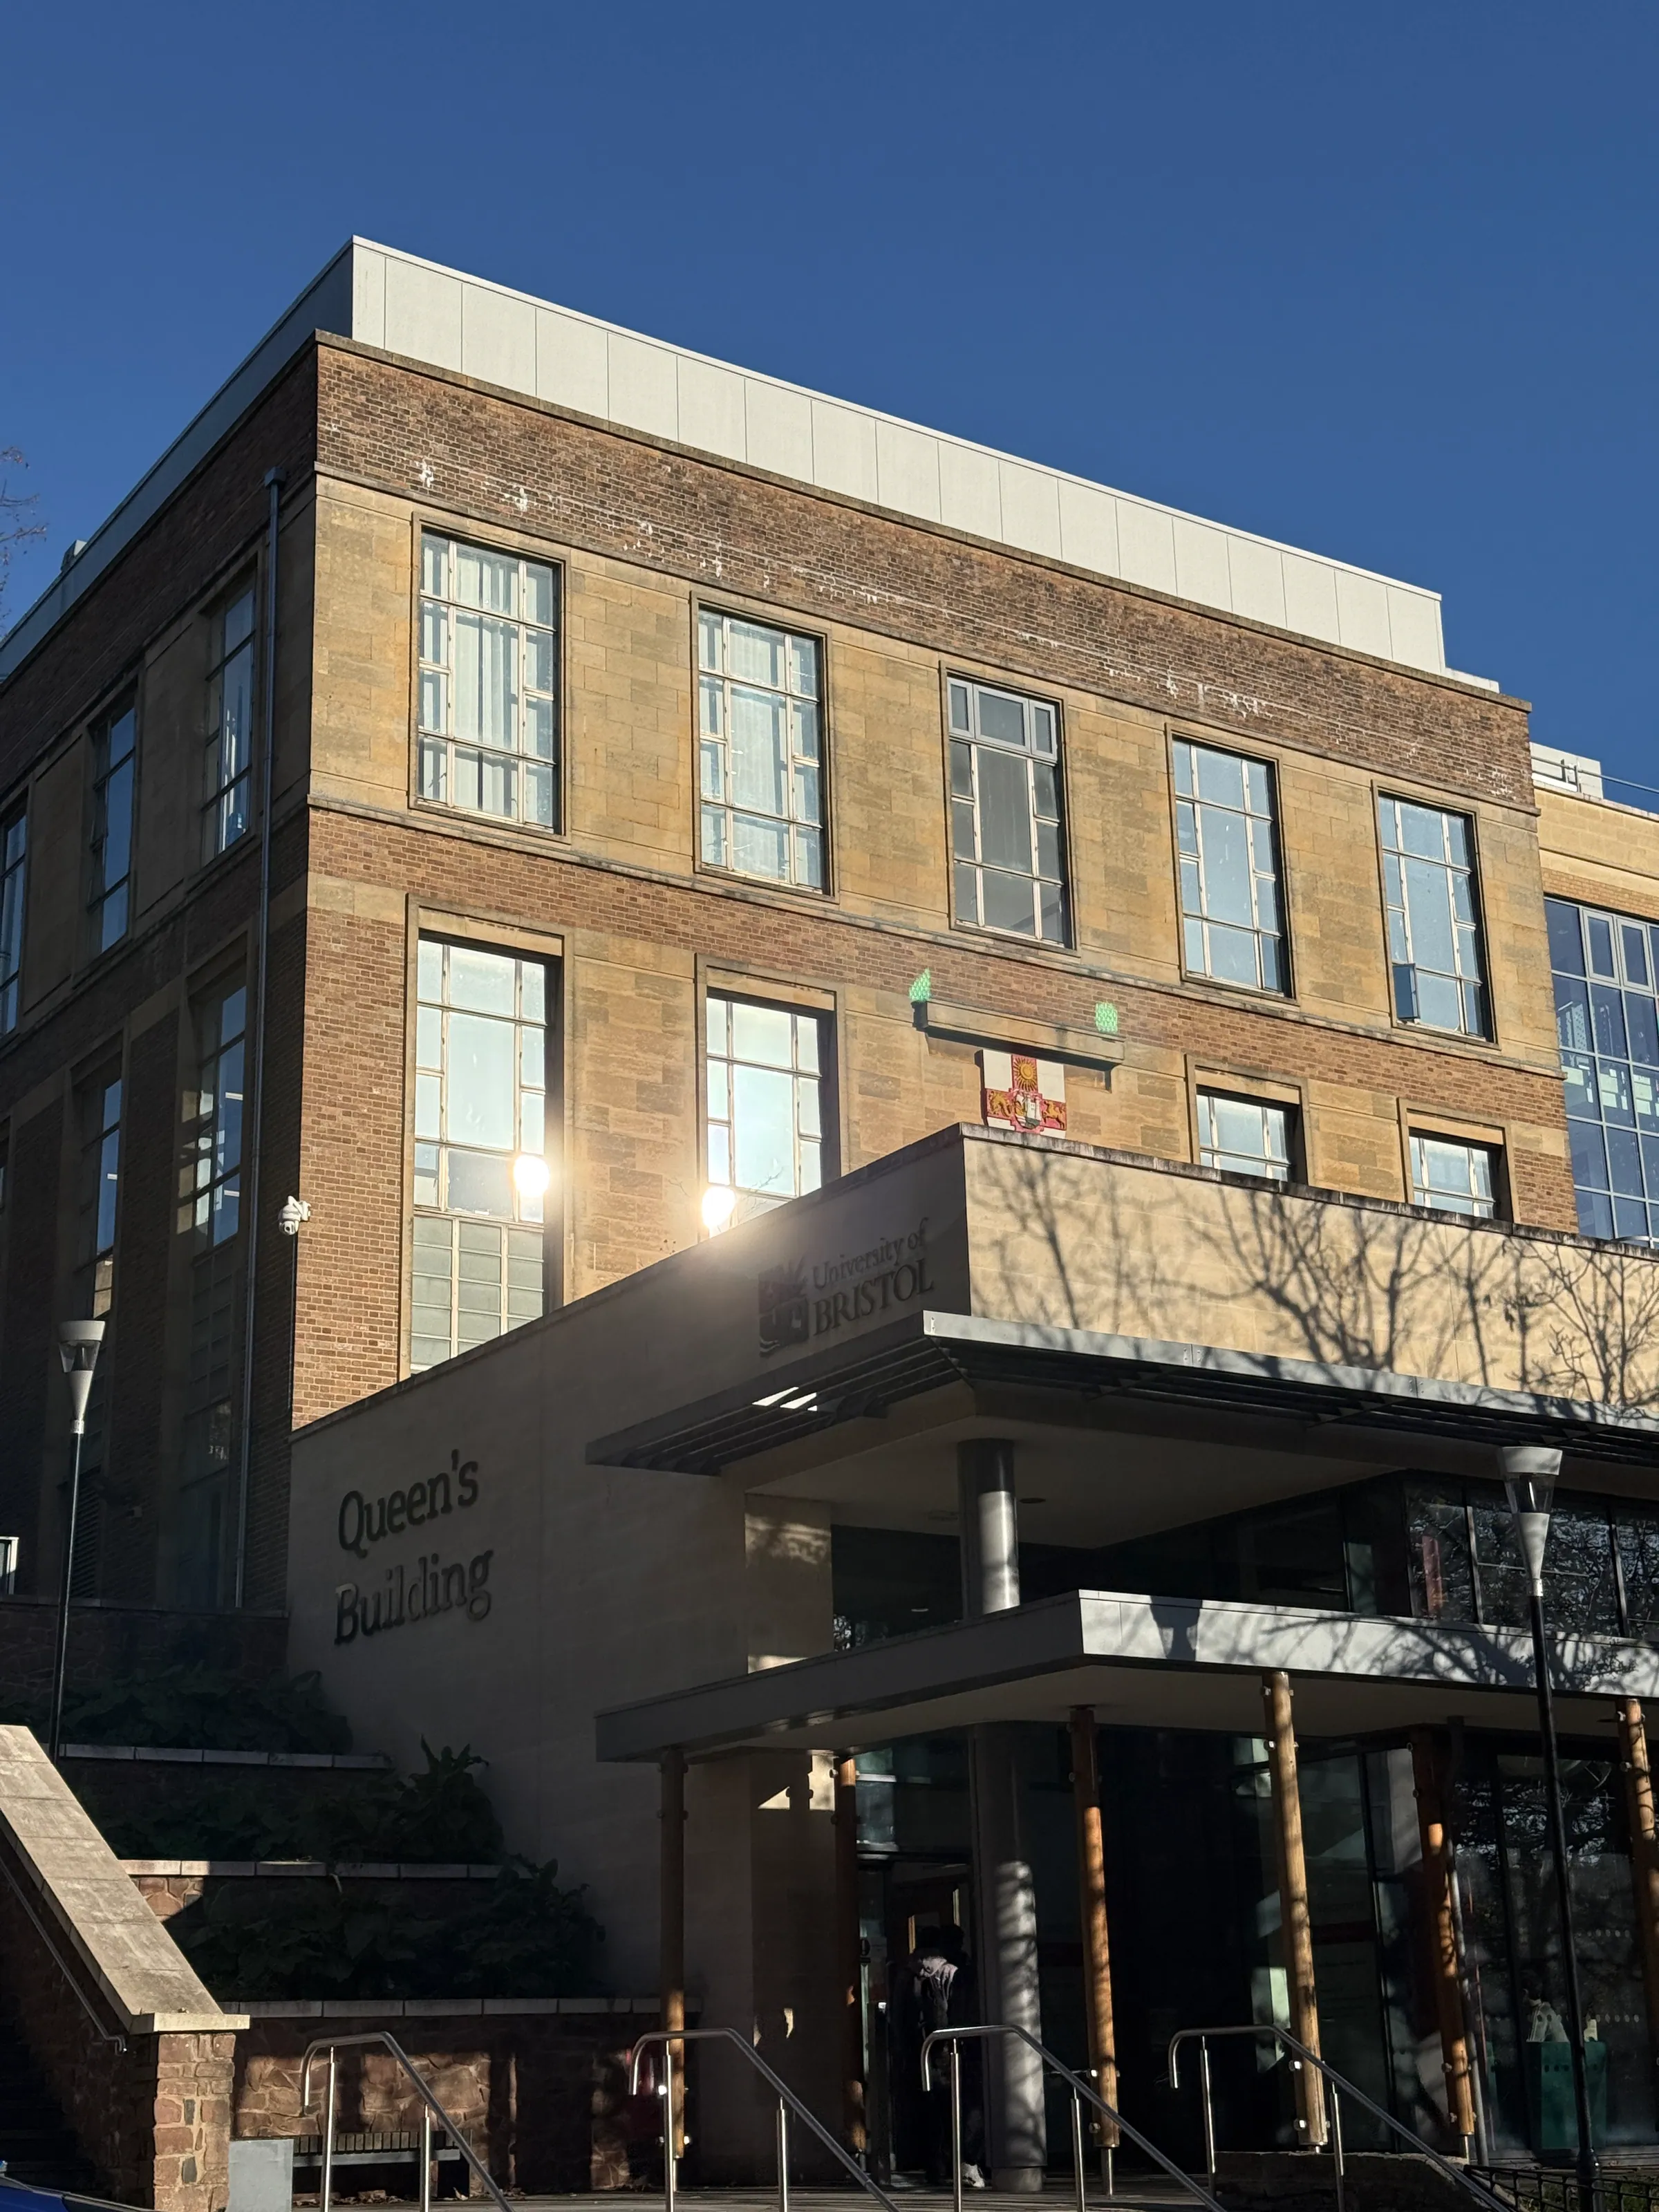
Queen’s Building. Le bâtiment de l’ingénierie de l’Université de Bristol.
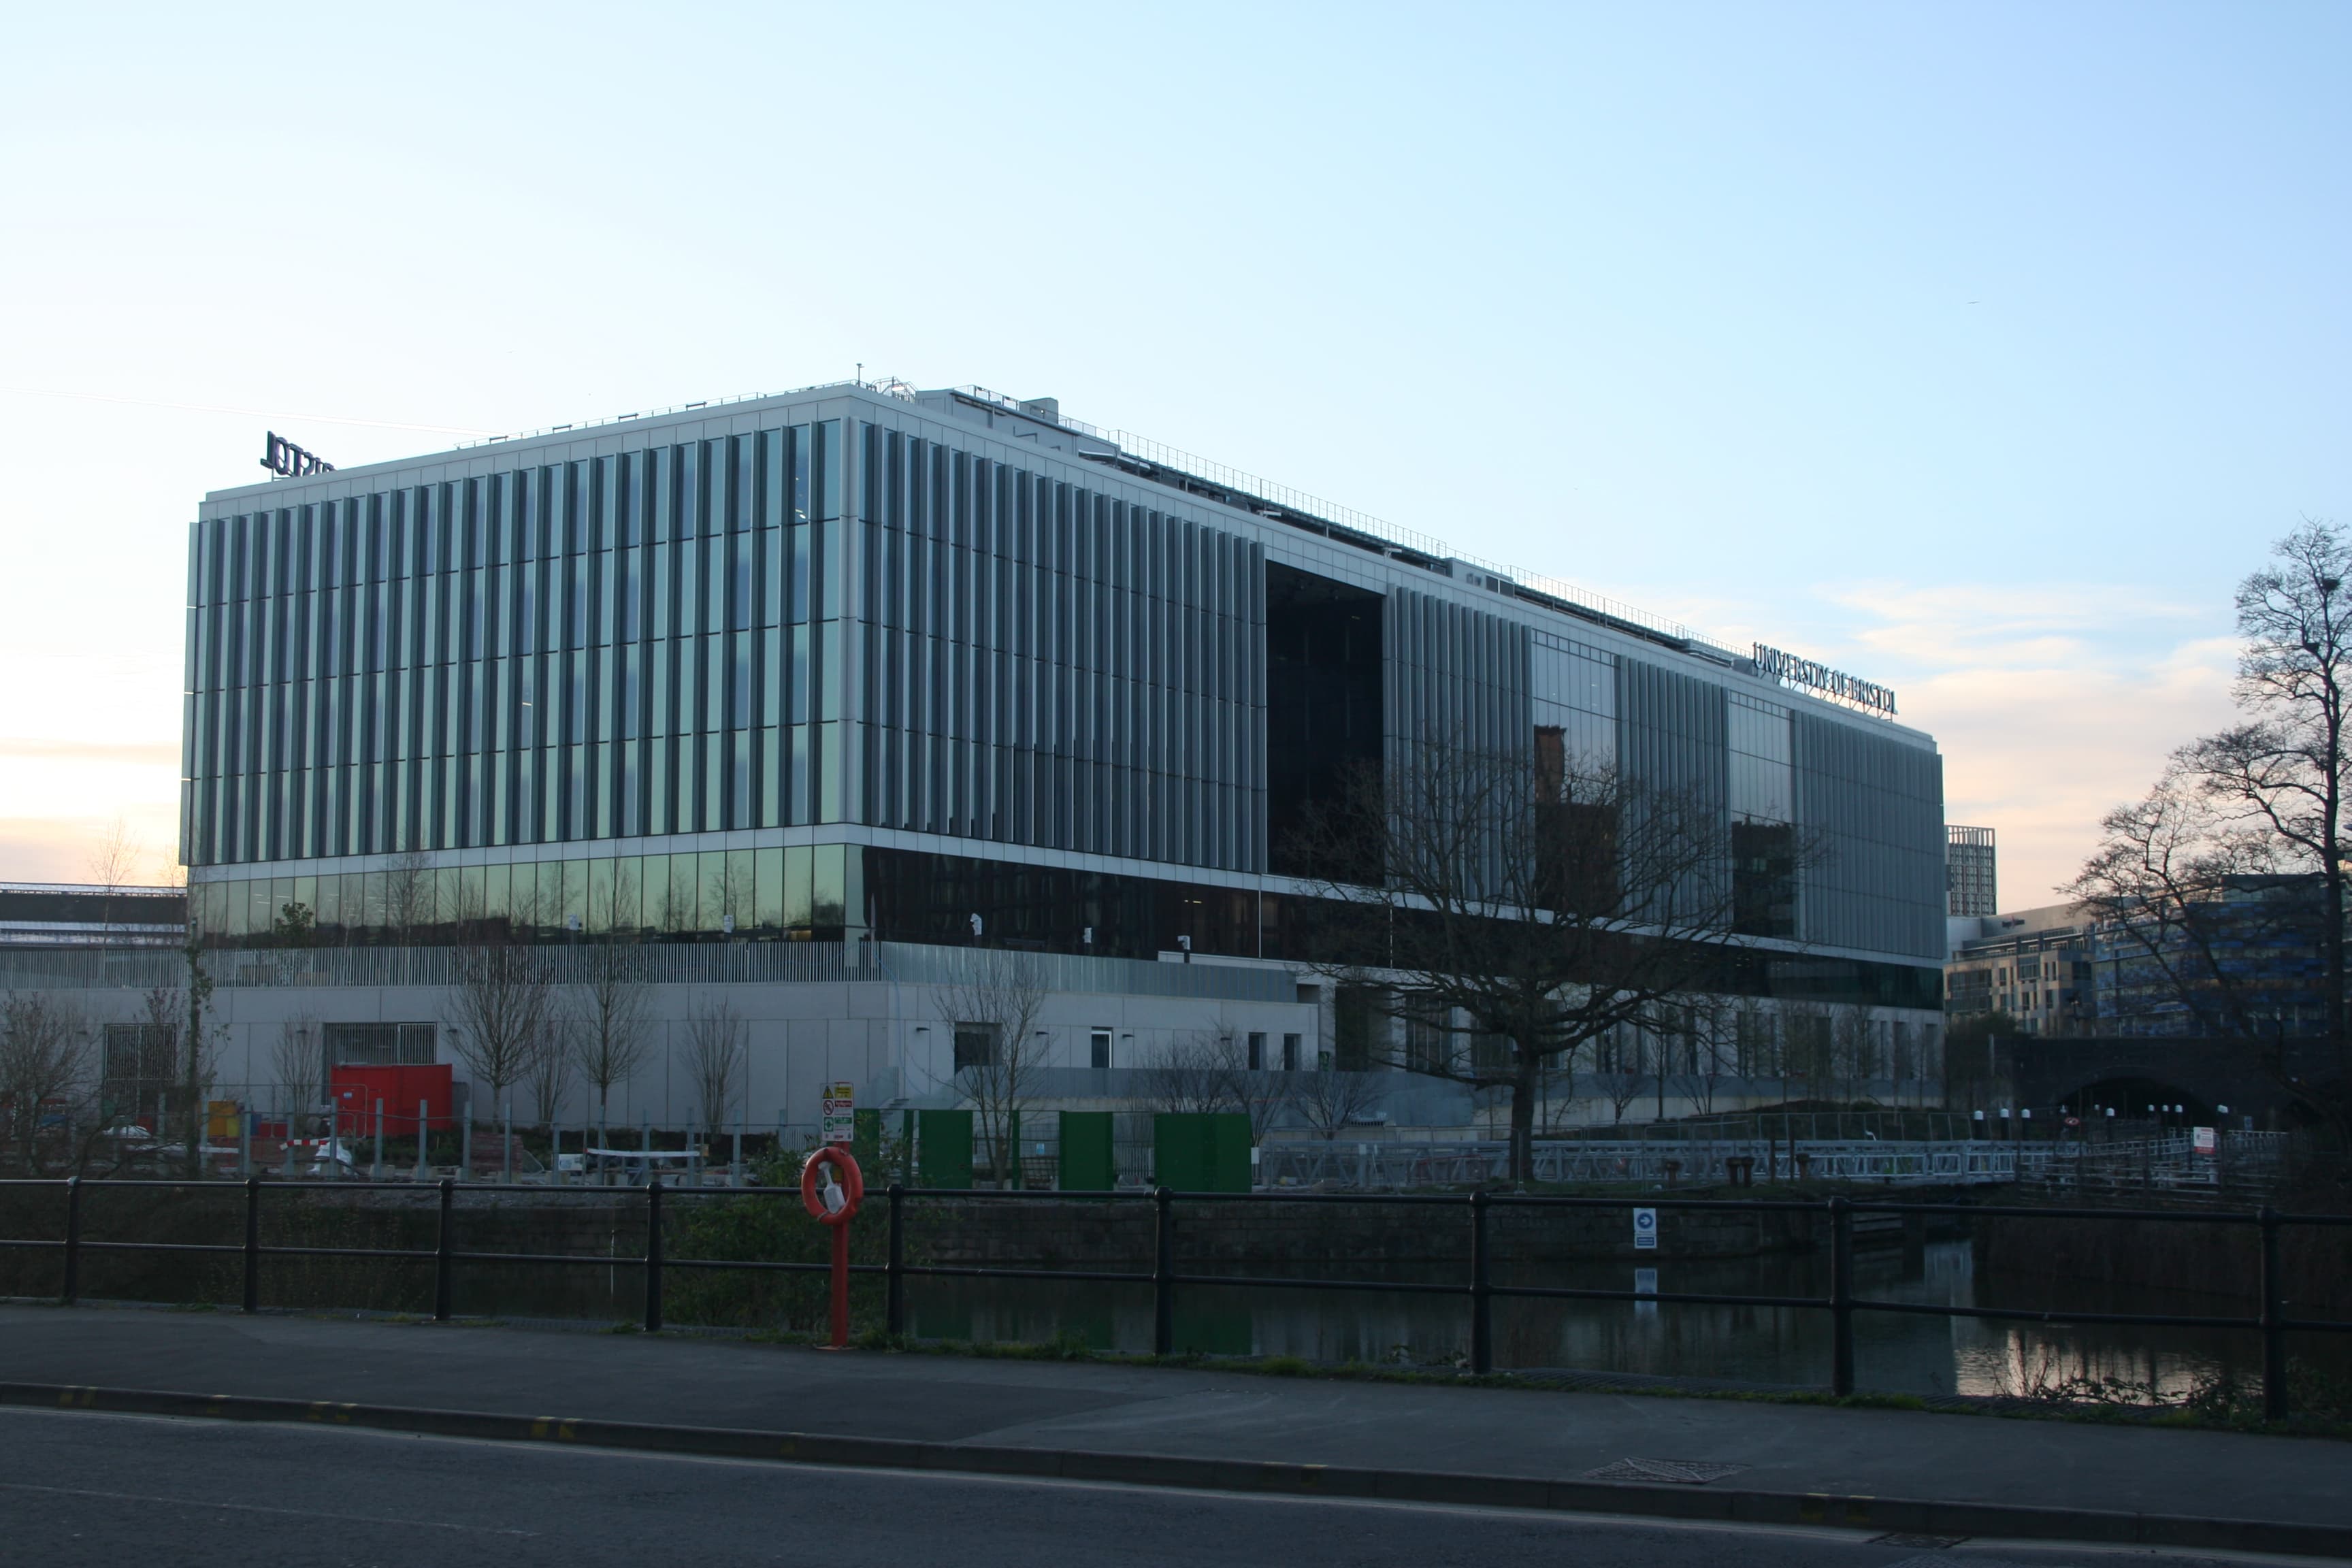
Temple Quarter. Le nouveau campus d’innovation de l’université, près de Temple Meads.
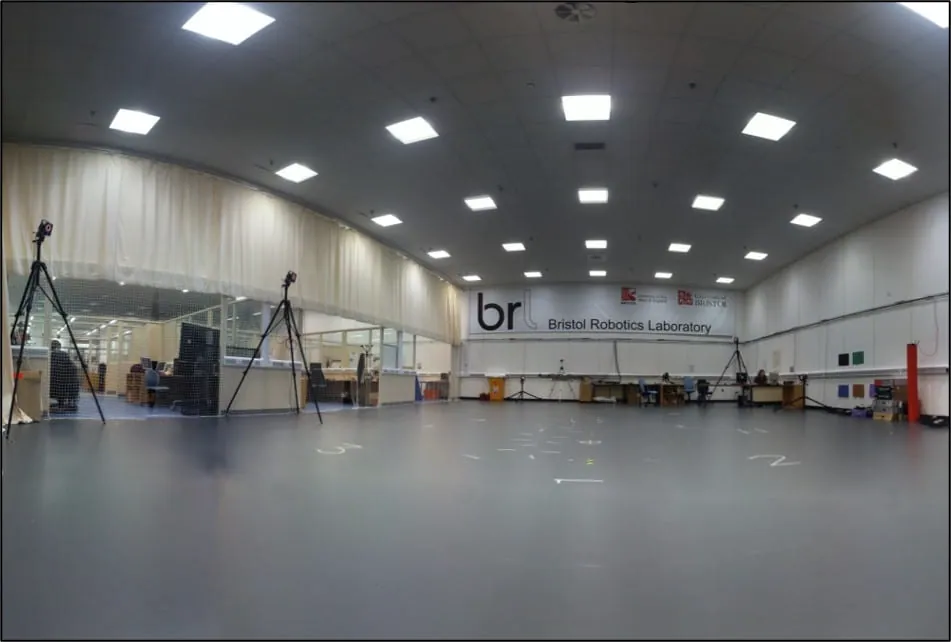
Arène de vol intérieure. Une arène avec capture de mouvement pour des essais de vol en conditions contrôlées.
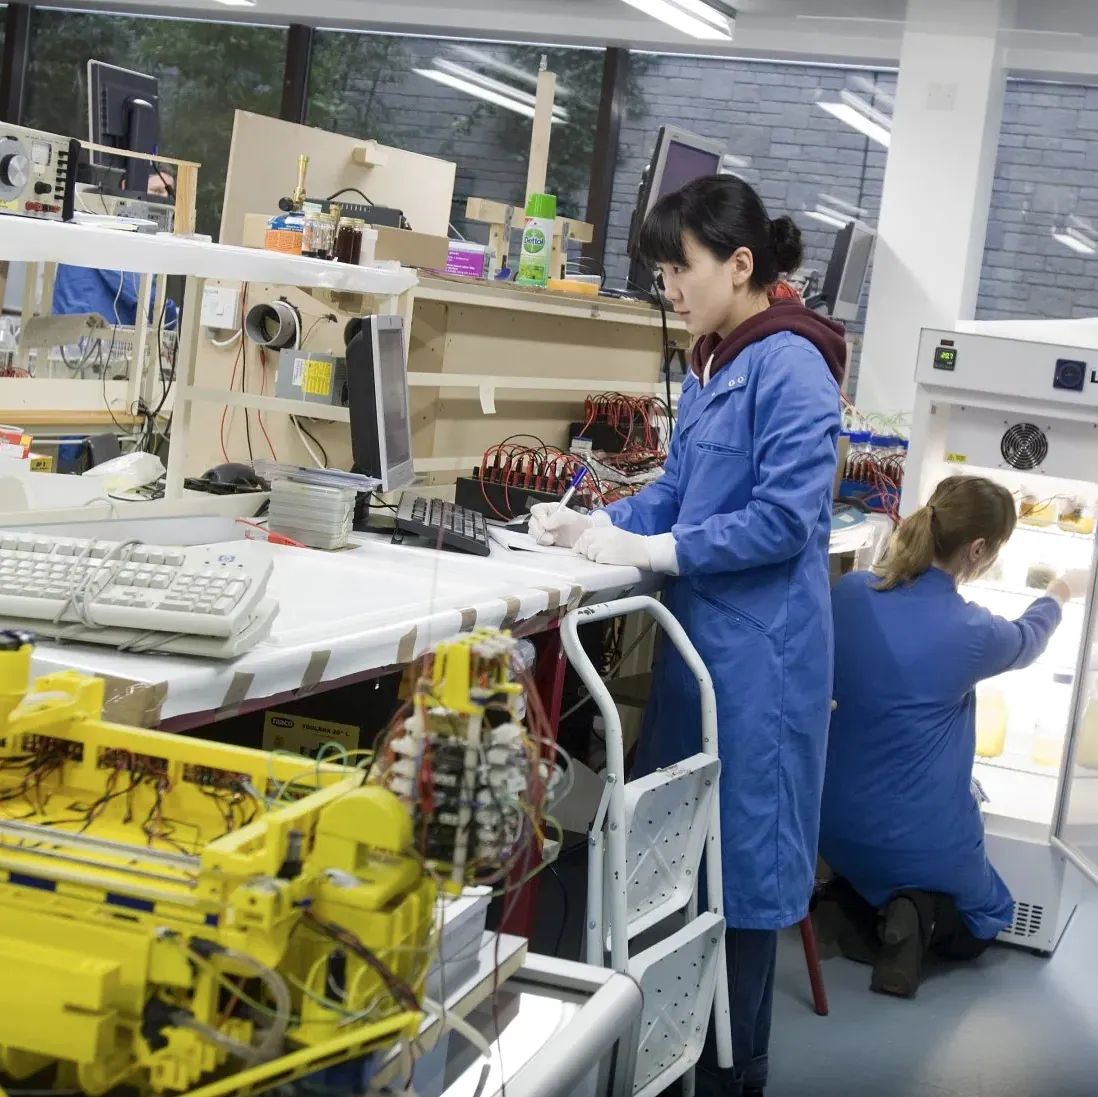
Atelier. Électronique, mécanismes et assemblage de prototypes sur des établis partagés.
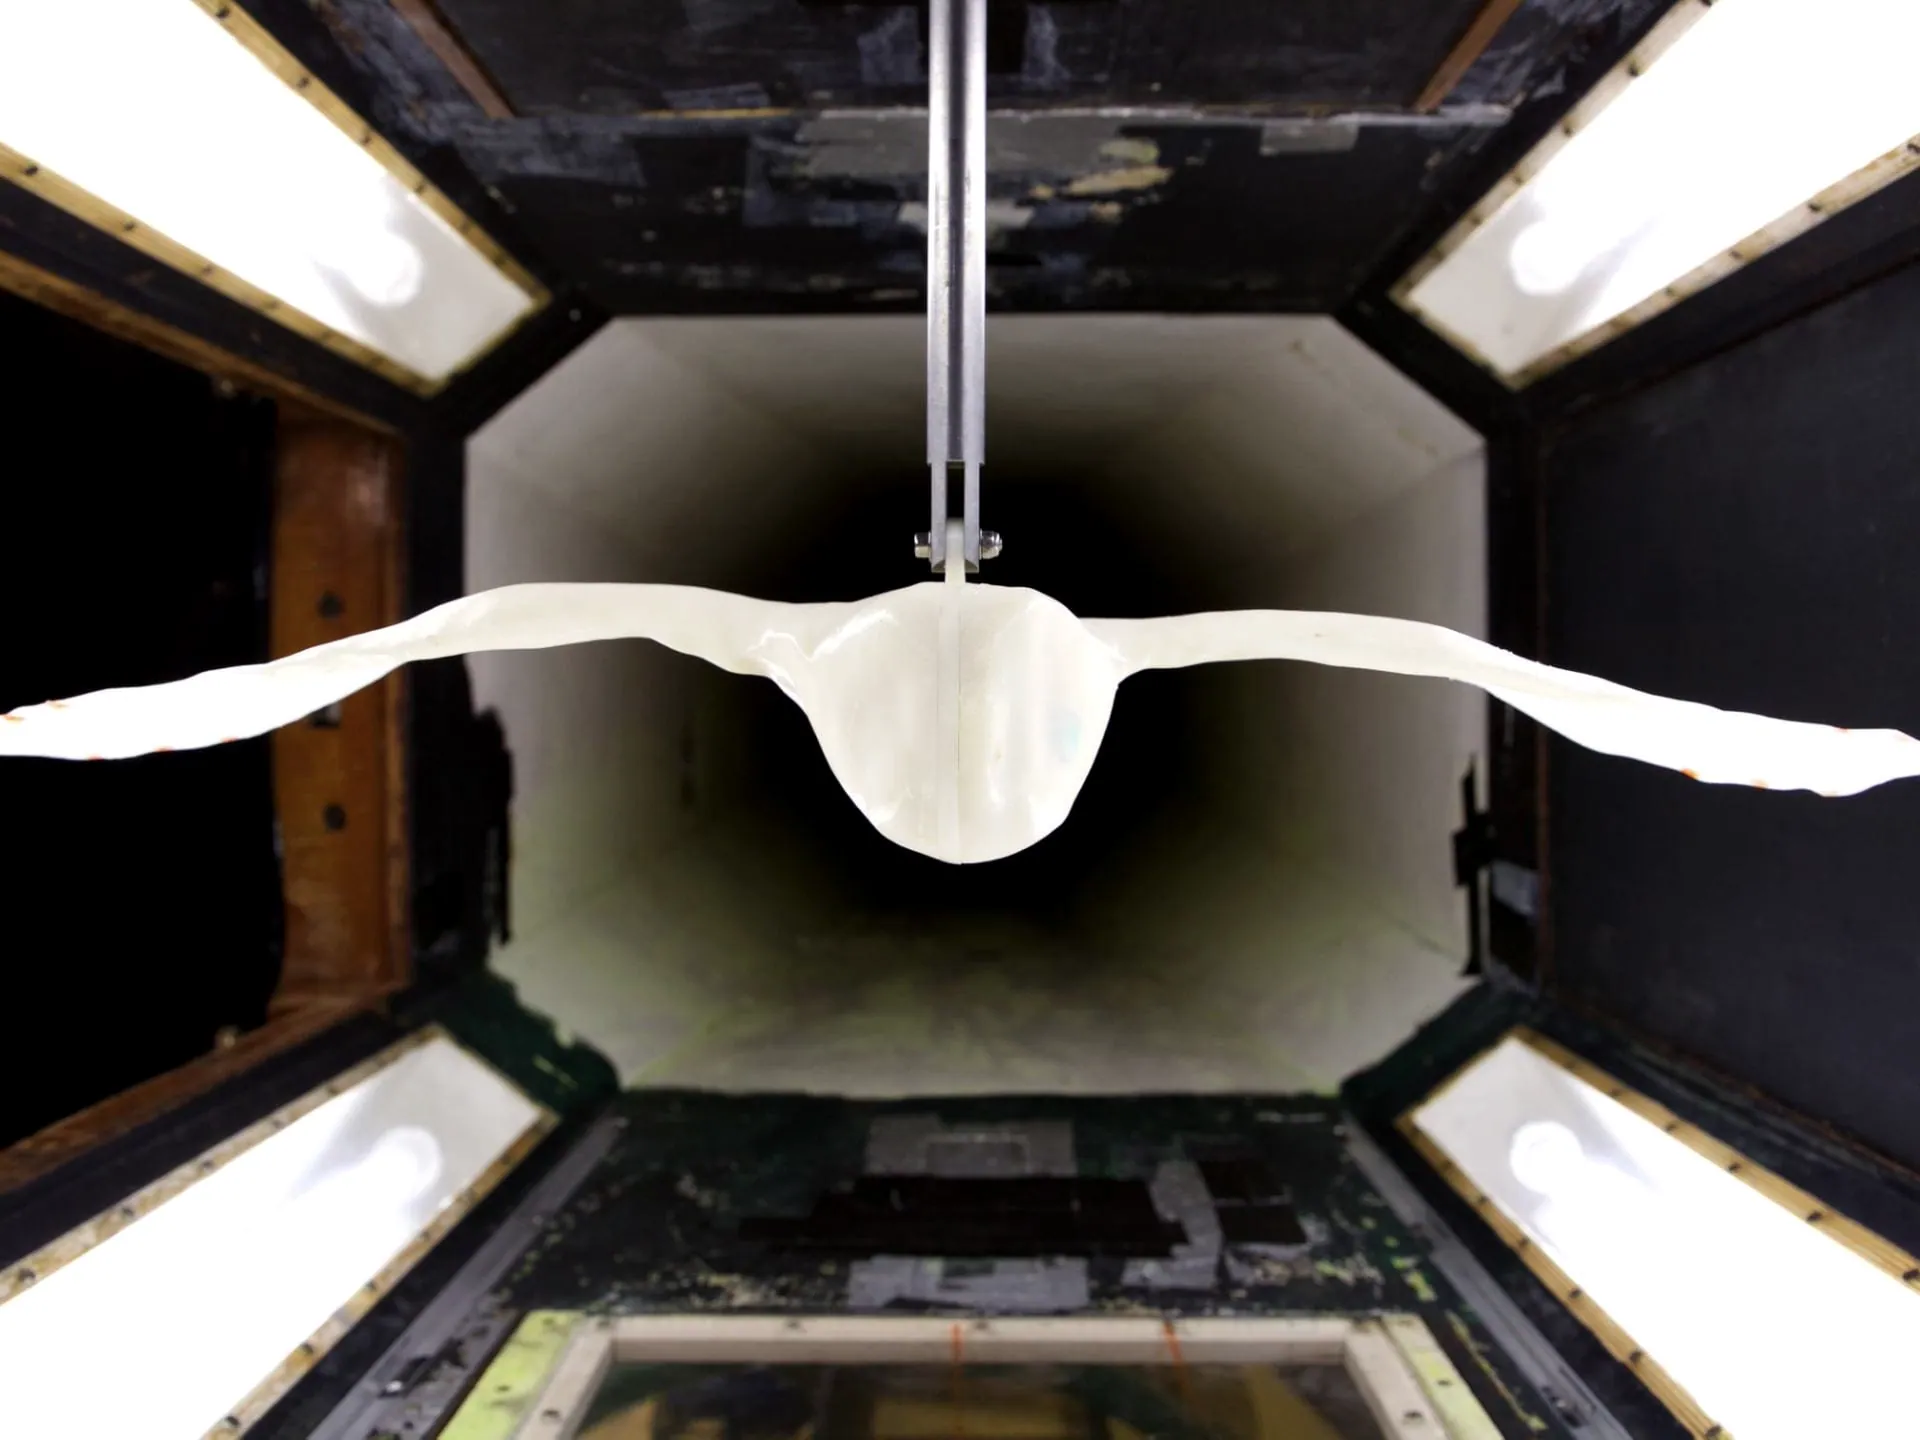
Soufflerie. Questions aérodynamiques et aéroacoustiques, étudiées en flux contrôlé.
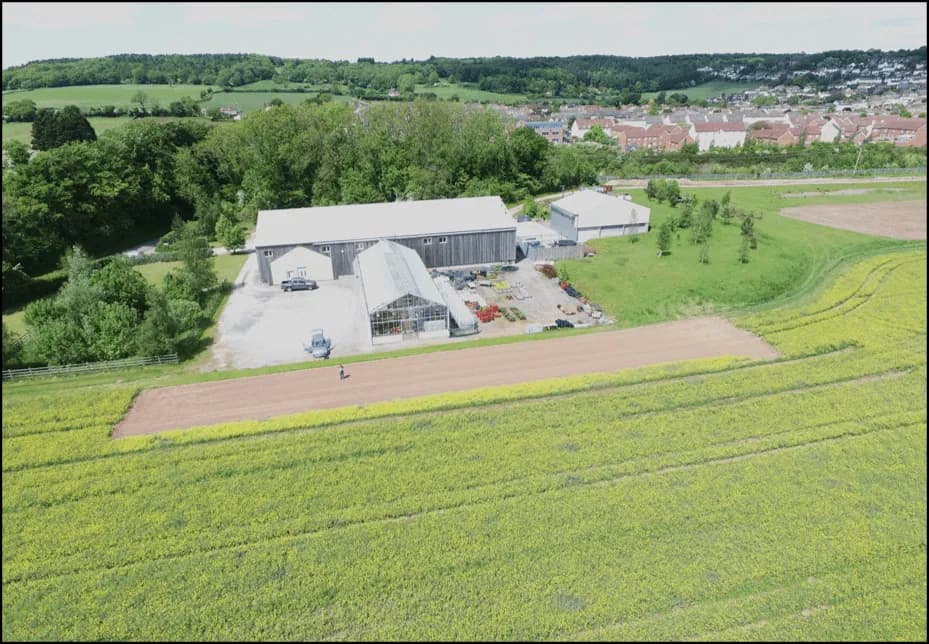
Site de Fenswood. Hors du laboratoire : terrain ouvert, vent et relief réels.
Définir les besoins de la mission avant le contenu du système. L’objectif guide les choix de conception.
Distinguer prototype, observation et capacité visée. Avancer grâce à des vérifications reproductibles.
La plateforme porte. L’outil réalise une tâche. Le logiciel coordonne et consigne. Des rôles clairs facilitent collaboration et évolution.
Une équipe indépendante de robotique fondée par des étudiants de l’Université de Bristol.
Des interfaces mécaniques au logiciel de mission, nous souhaitons réunir des perspectives différentes autour d’une même question d’ingénierie.
Collaboration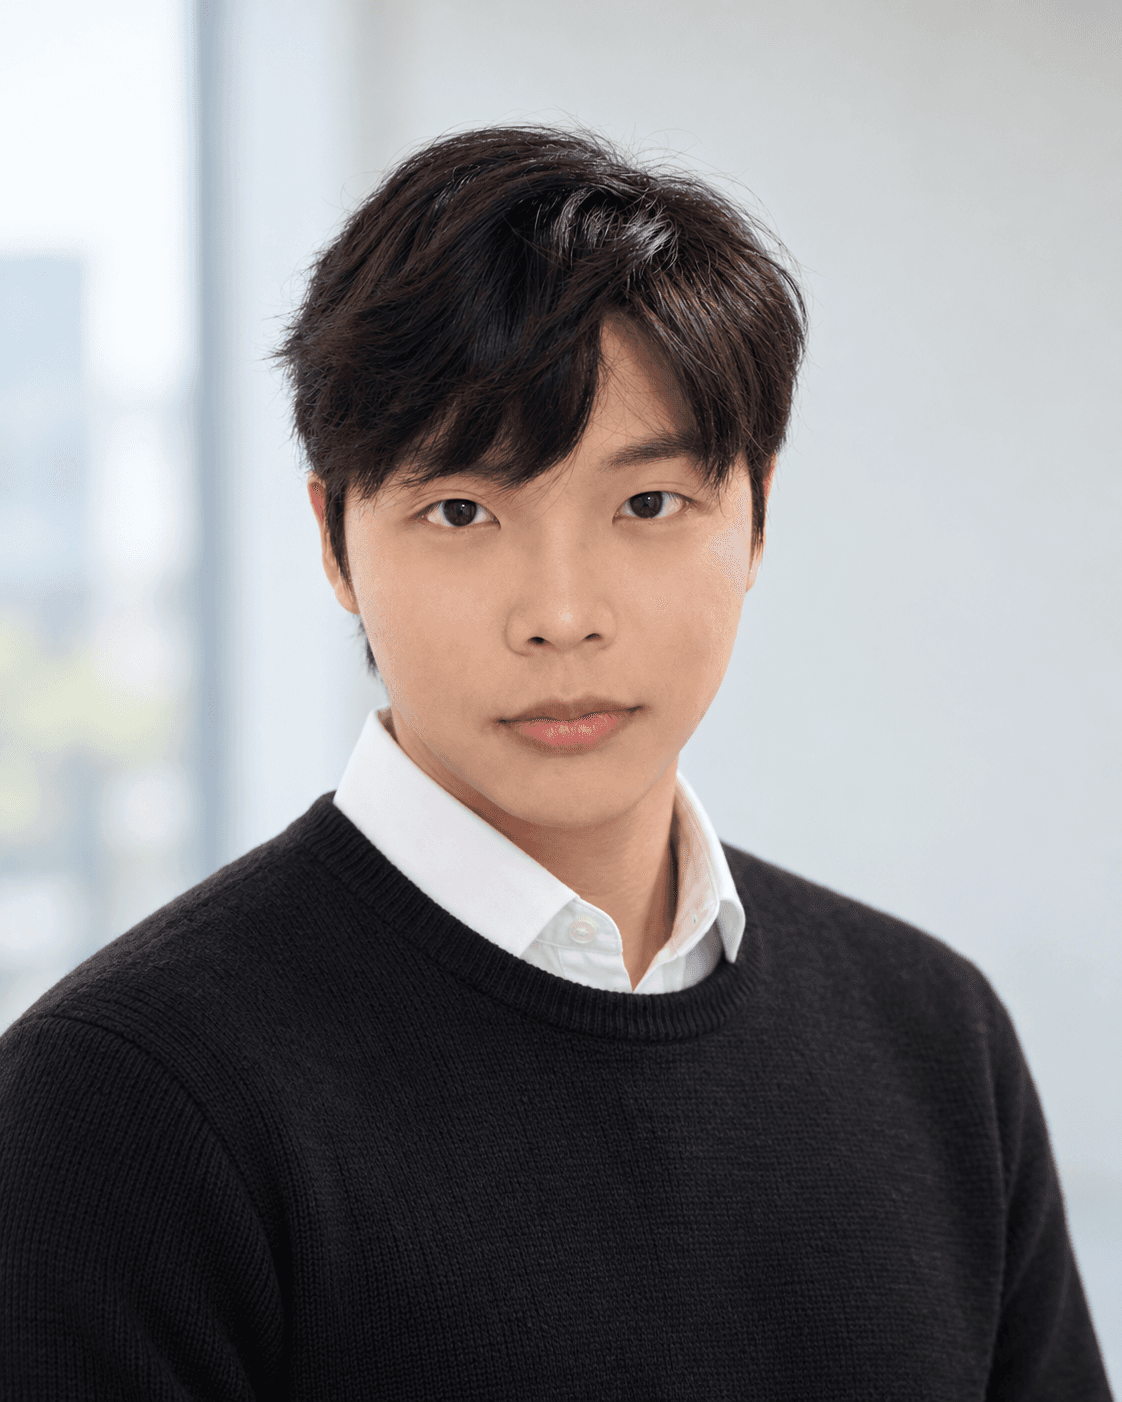
Direction produit, architecture des systèmes et intelligence embarquée
Mingqian a lancé NOEPRA et est responsable de la direction produit, de l’architecture des systèmes, de l’électronique embarquée et du développement en intelligence artificielle. Il définit les exigences techniques de la plateforme, des outils et du logiciel, en s’intéressant particulièrement aux liens entre interfaces, alimentation, communication et déroulement des missions.
Lire le portrait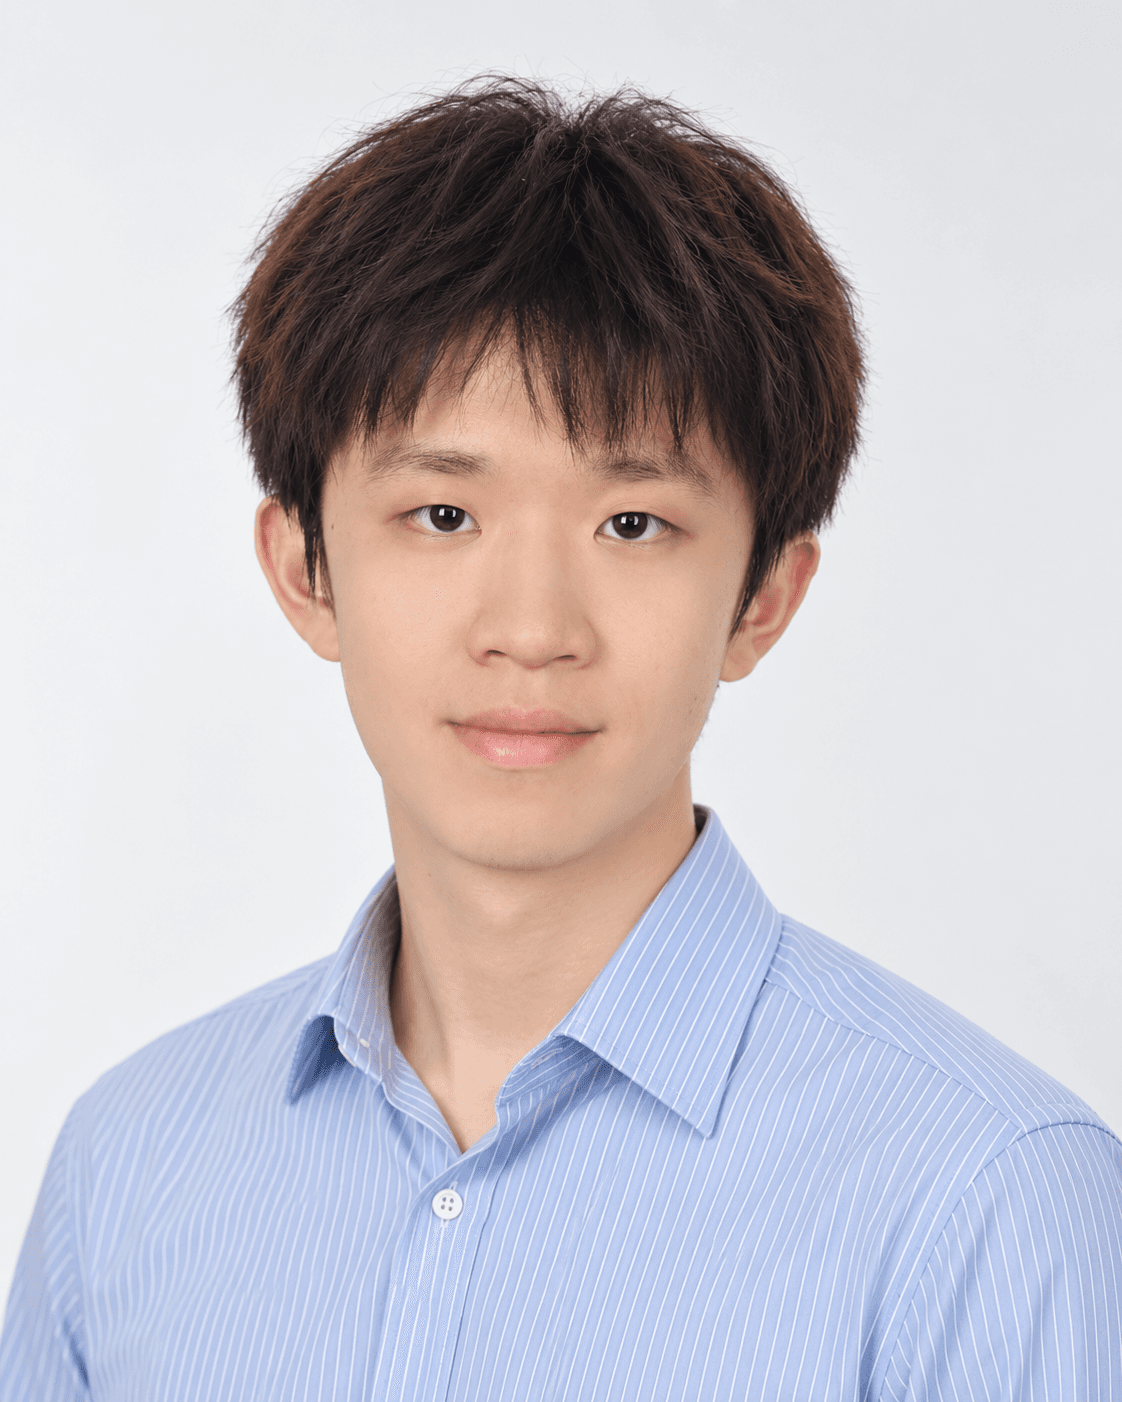
Structures aéronautiques, propulsion et validation de prototypes
Membre central de l’équipe de développement de NOEPRA, Zeming travaille sur les structures, la propulsion, la conception mécanique, la fabrication et les essais de prototypes. Son expérience comprend les micro-aéronefs rapides et les appareils VTOL à rotors basculants.
Lire le portraitUne plateforme aérienne modulaire, des outils de vision et de préhension interchangeables, et une architecture logicielle commune. Chaque capacité est développée et validée par étapes.
ProduitsLes plateformes marines et autres systèmes robotiques restent des orientations futures. Le système aérien est notre priorité technique immédiate.