本文へ移動
上空から見たブリストル大学と街

世界​を​観測​し、 その​中​で​働く

ブリストル大学の学生が設立した独立したロボティクスチーム。

チーム

観測​と​物理​的​な​動作​を​つなぐ

NOEPRAは独立したロボティクスチームです。機体、交換式タスクツール、共通のソフトウェア構想からなる飛行ロボティクスを開発しています。調べ、試し、改善できる接続から取り組んでいます。

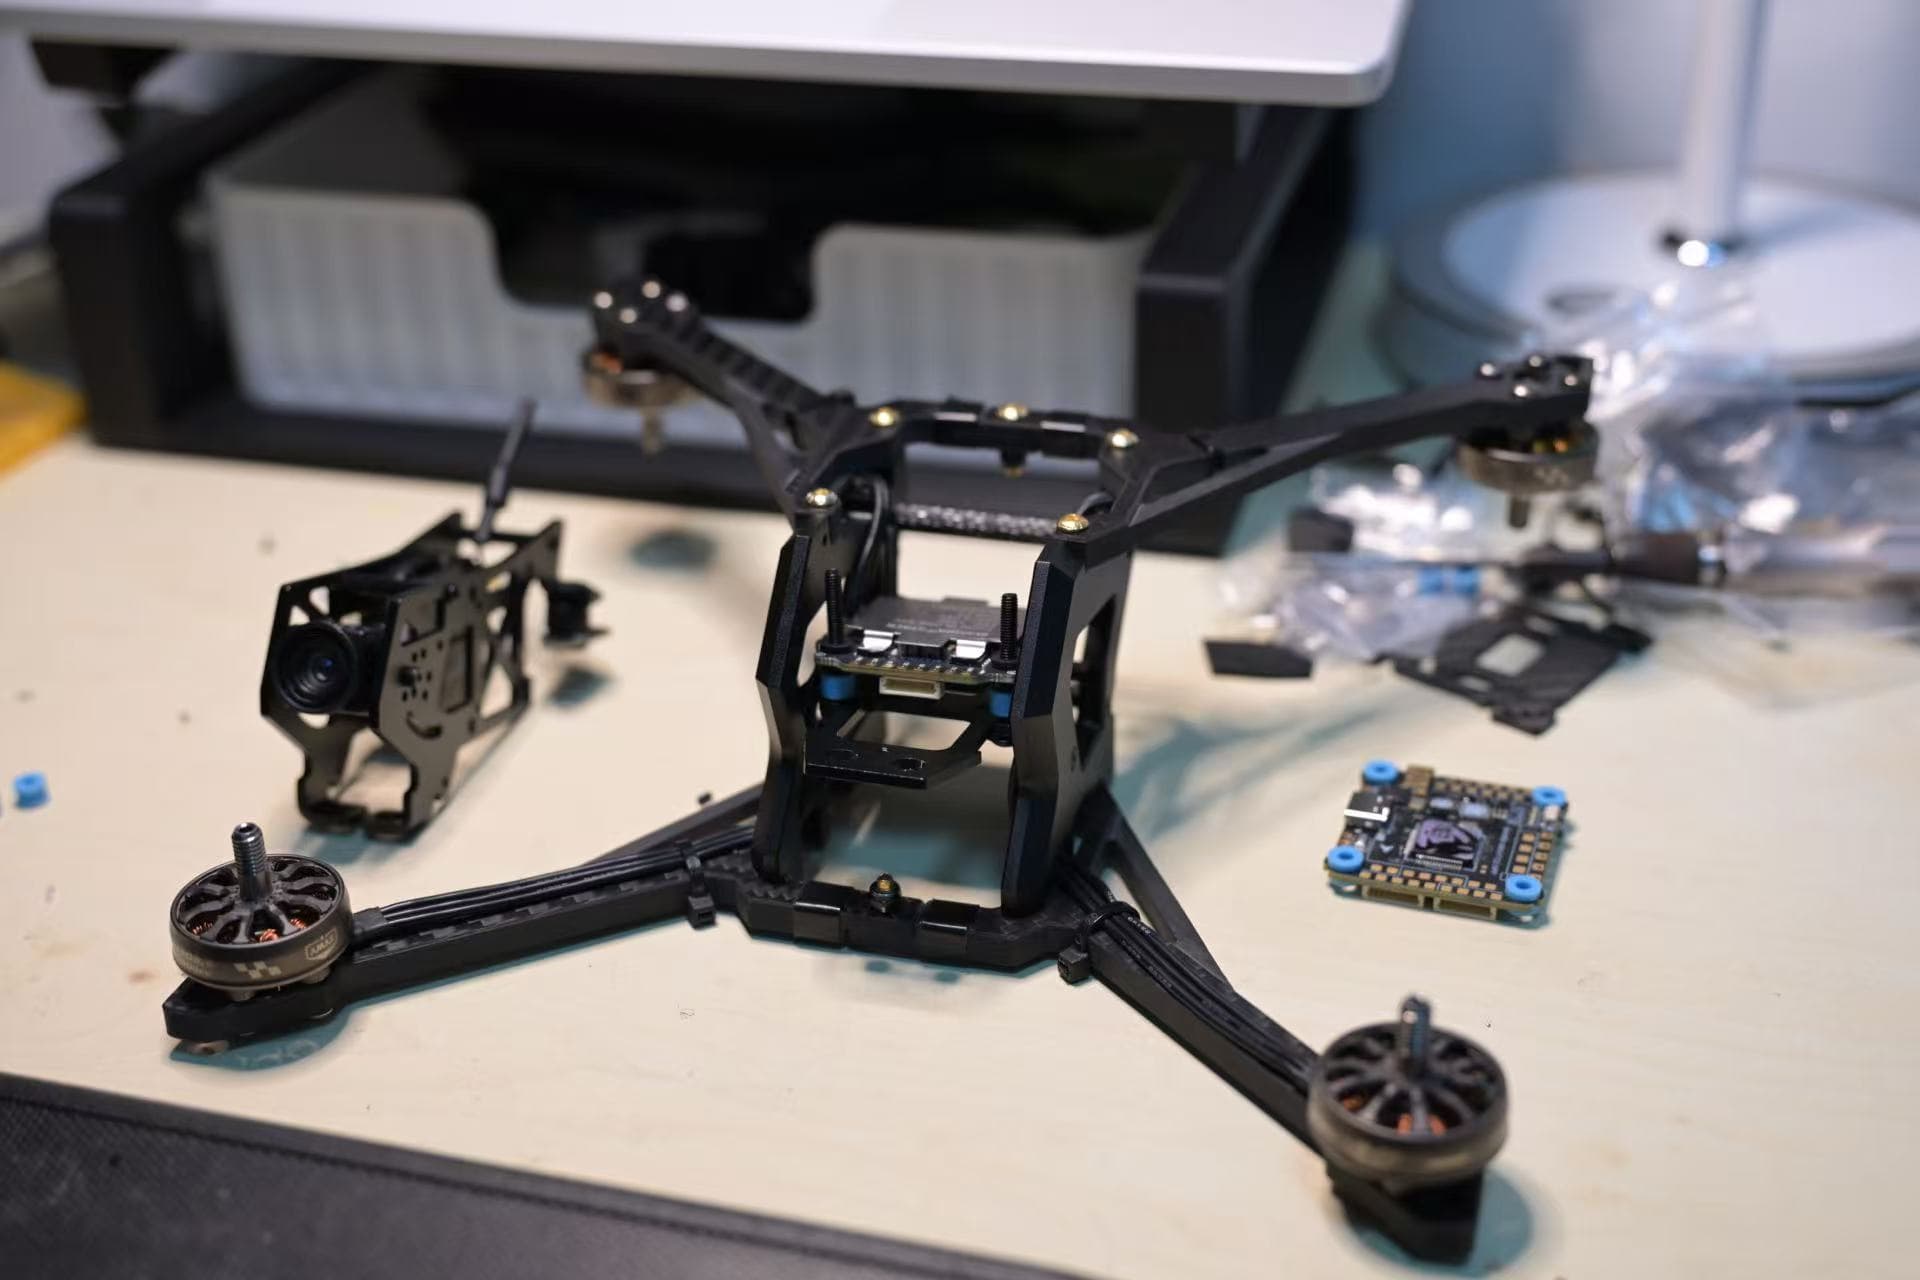
独立検証試作機の組立記録:機体、電子基板、個別部品

アイデア​を、エンジニアリング​へ

タスクの条件を、確認できる設計判断に変える。試作と記録を次の改善につなげます。

ブリス​トル​の​飛行・​ロボティクス​施設

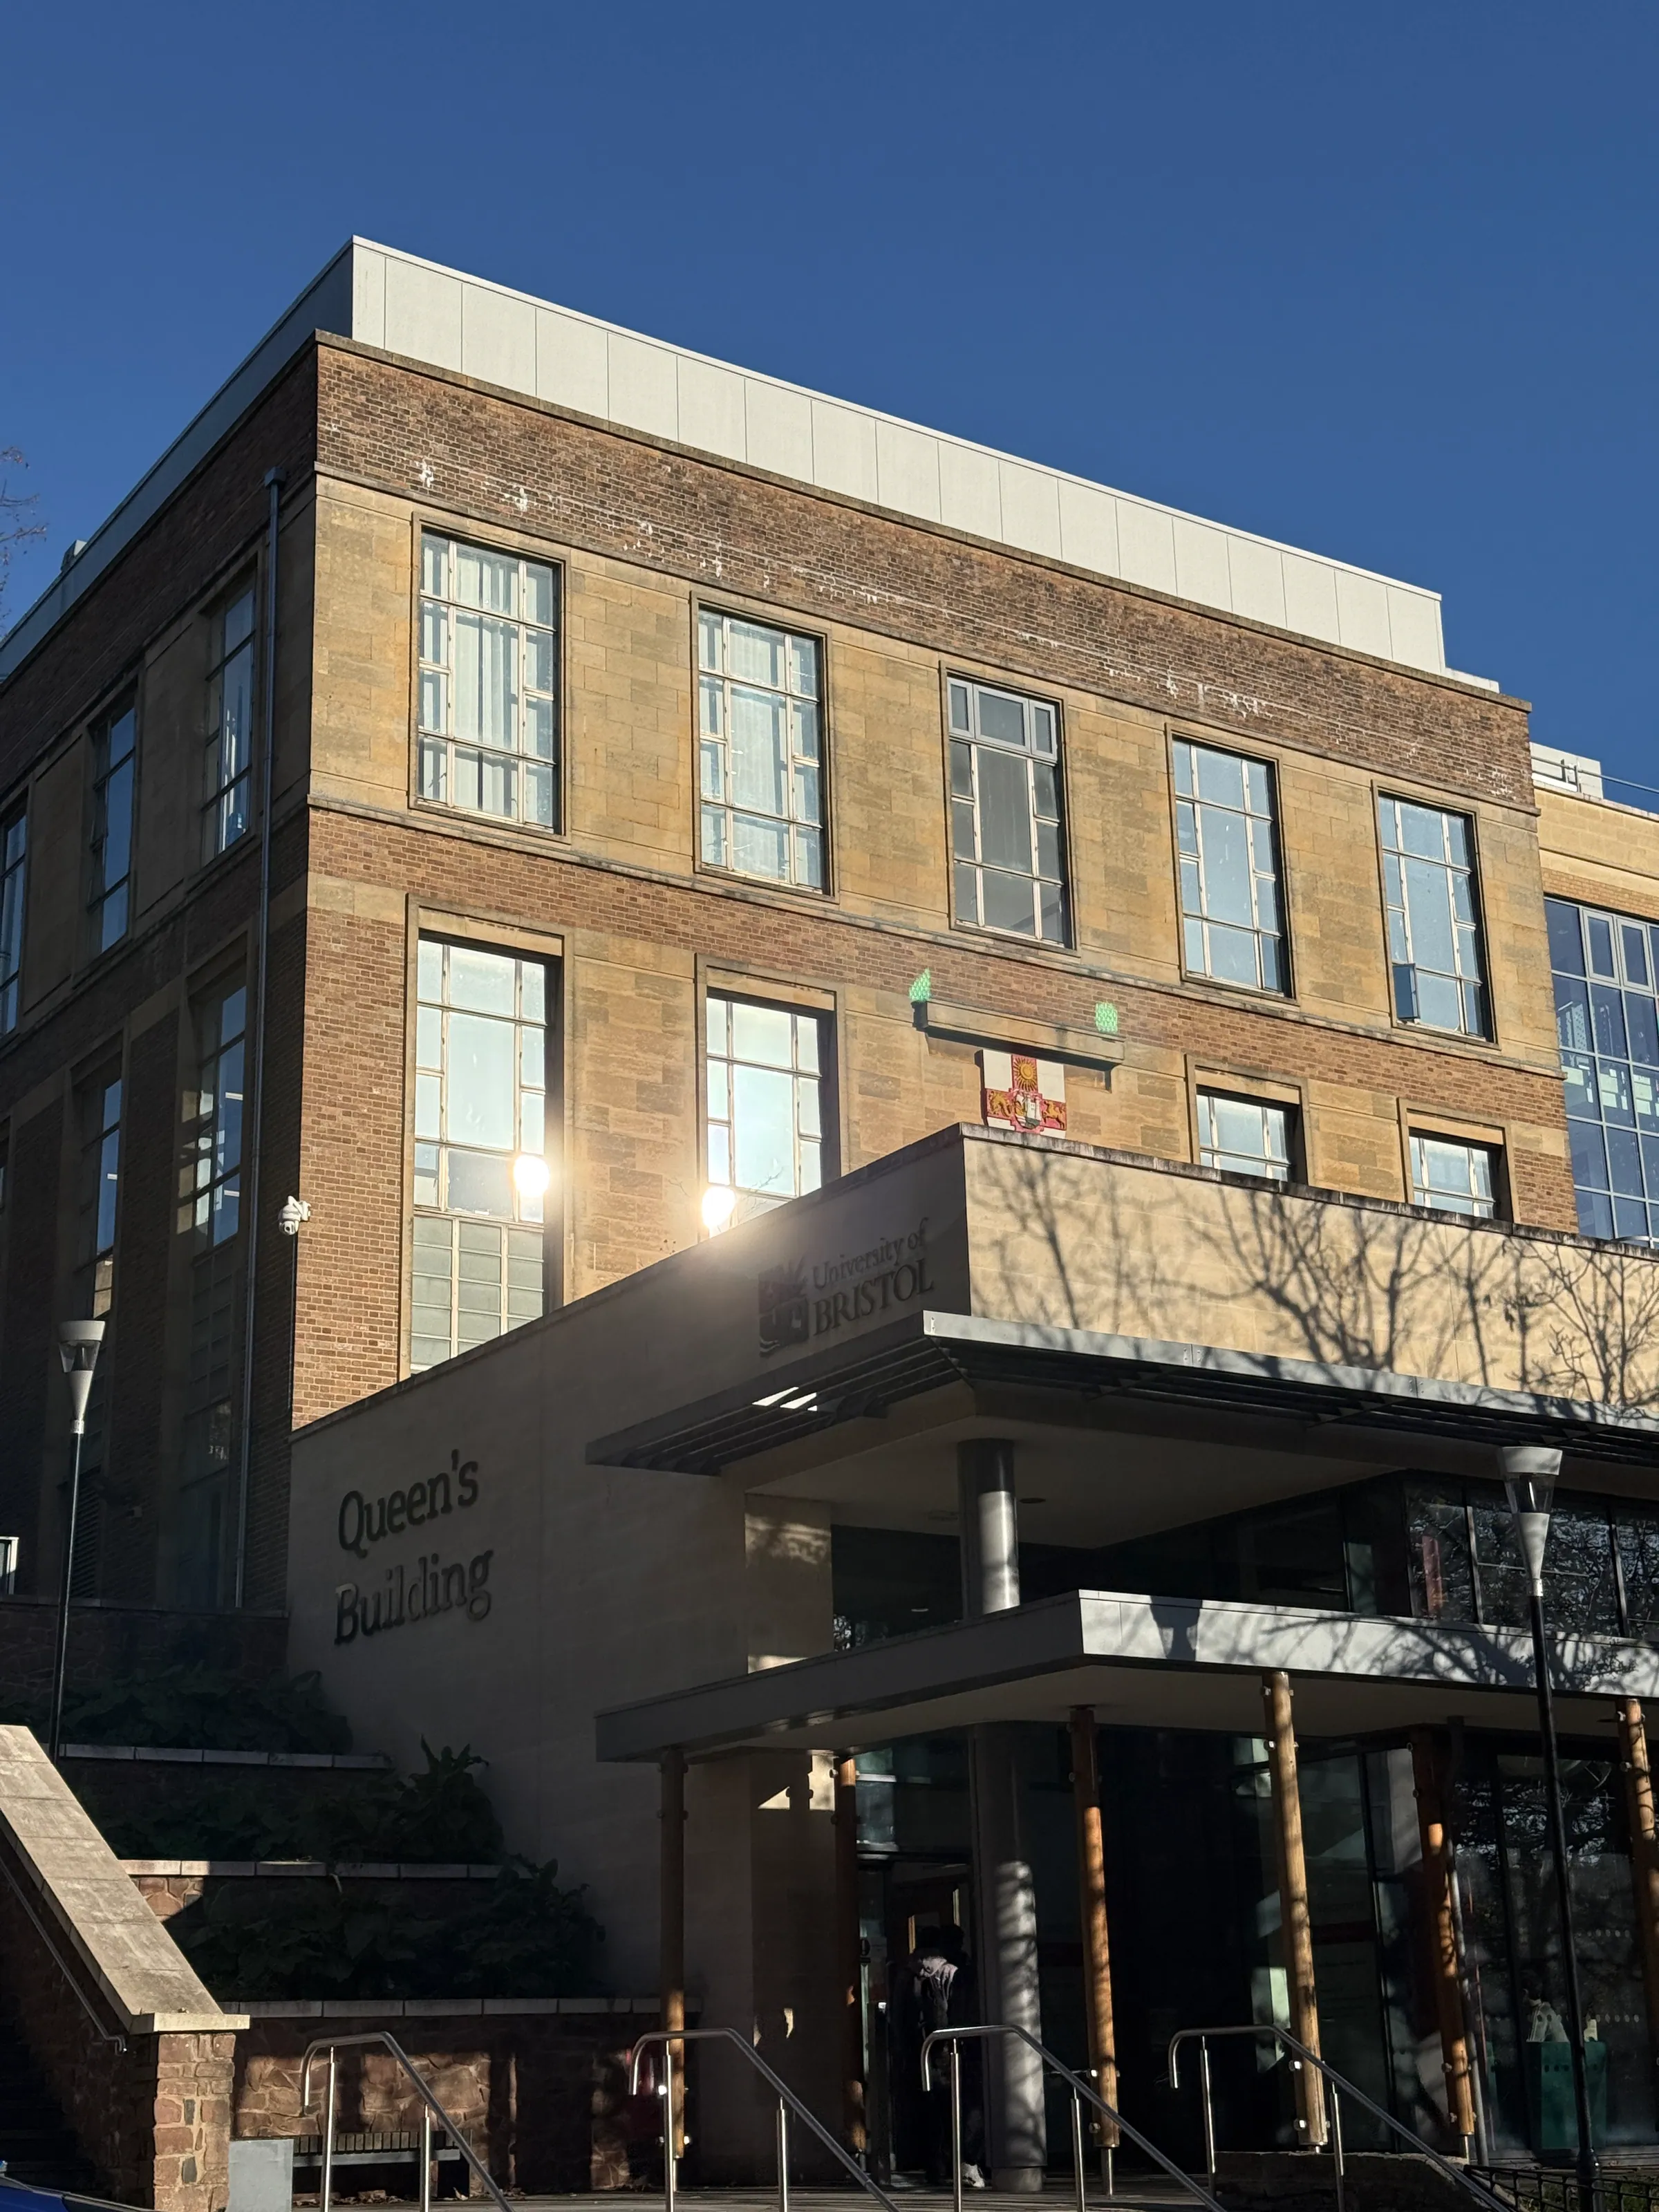
  1. ブリストル大学工学部 Queen’s Building

    Queen’s Building。 ブリストル大学の工学の拠点。

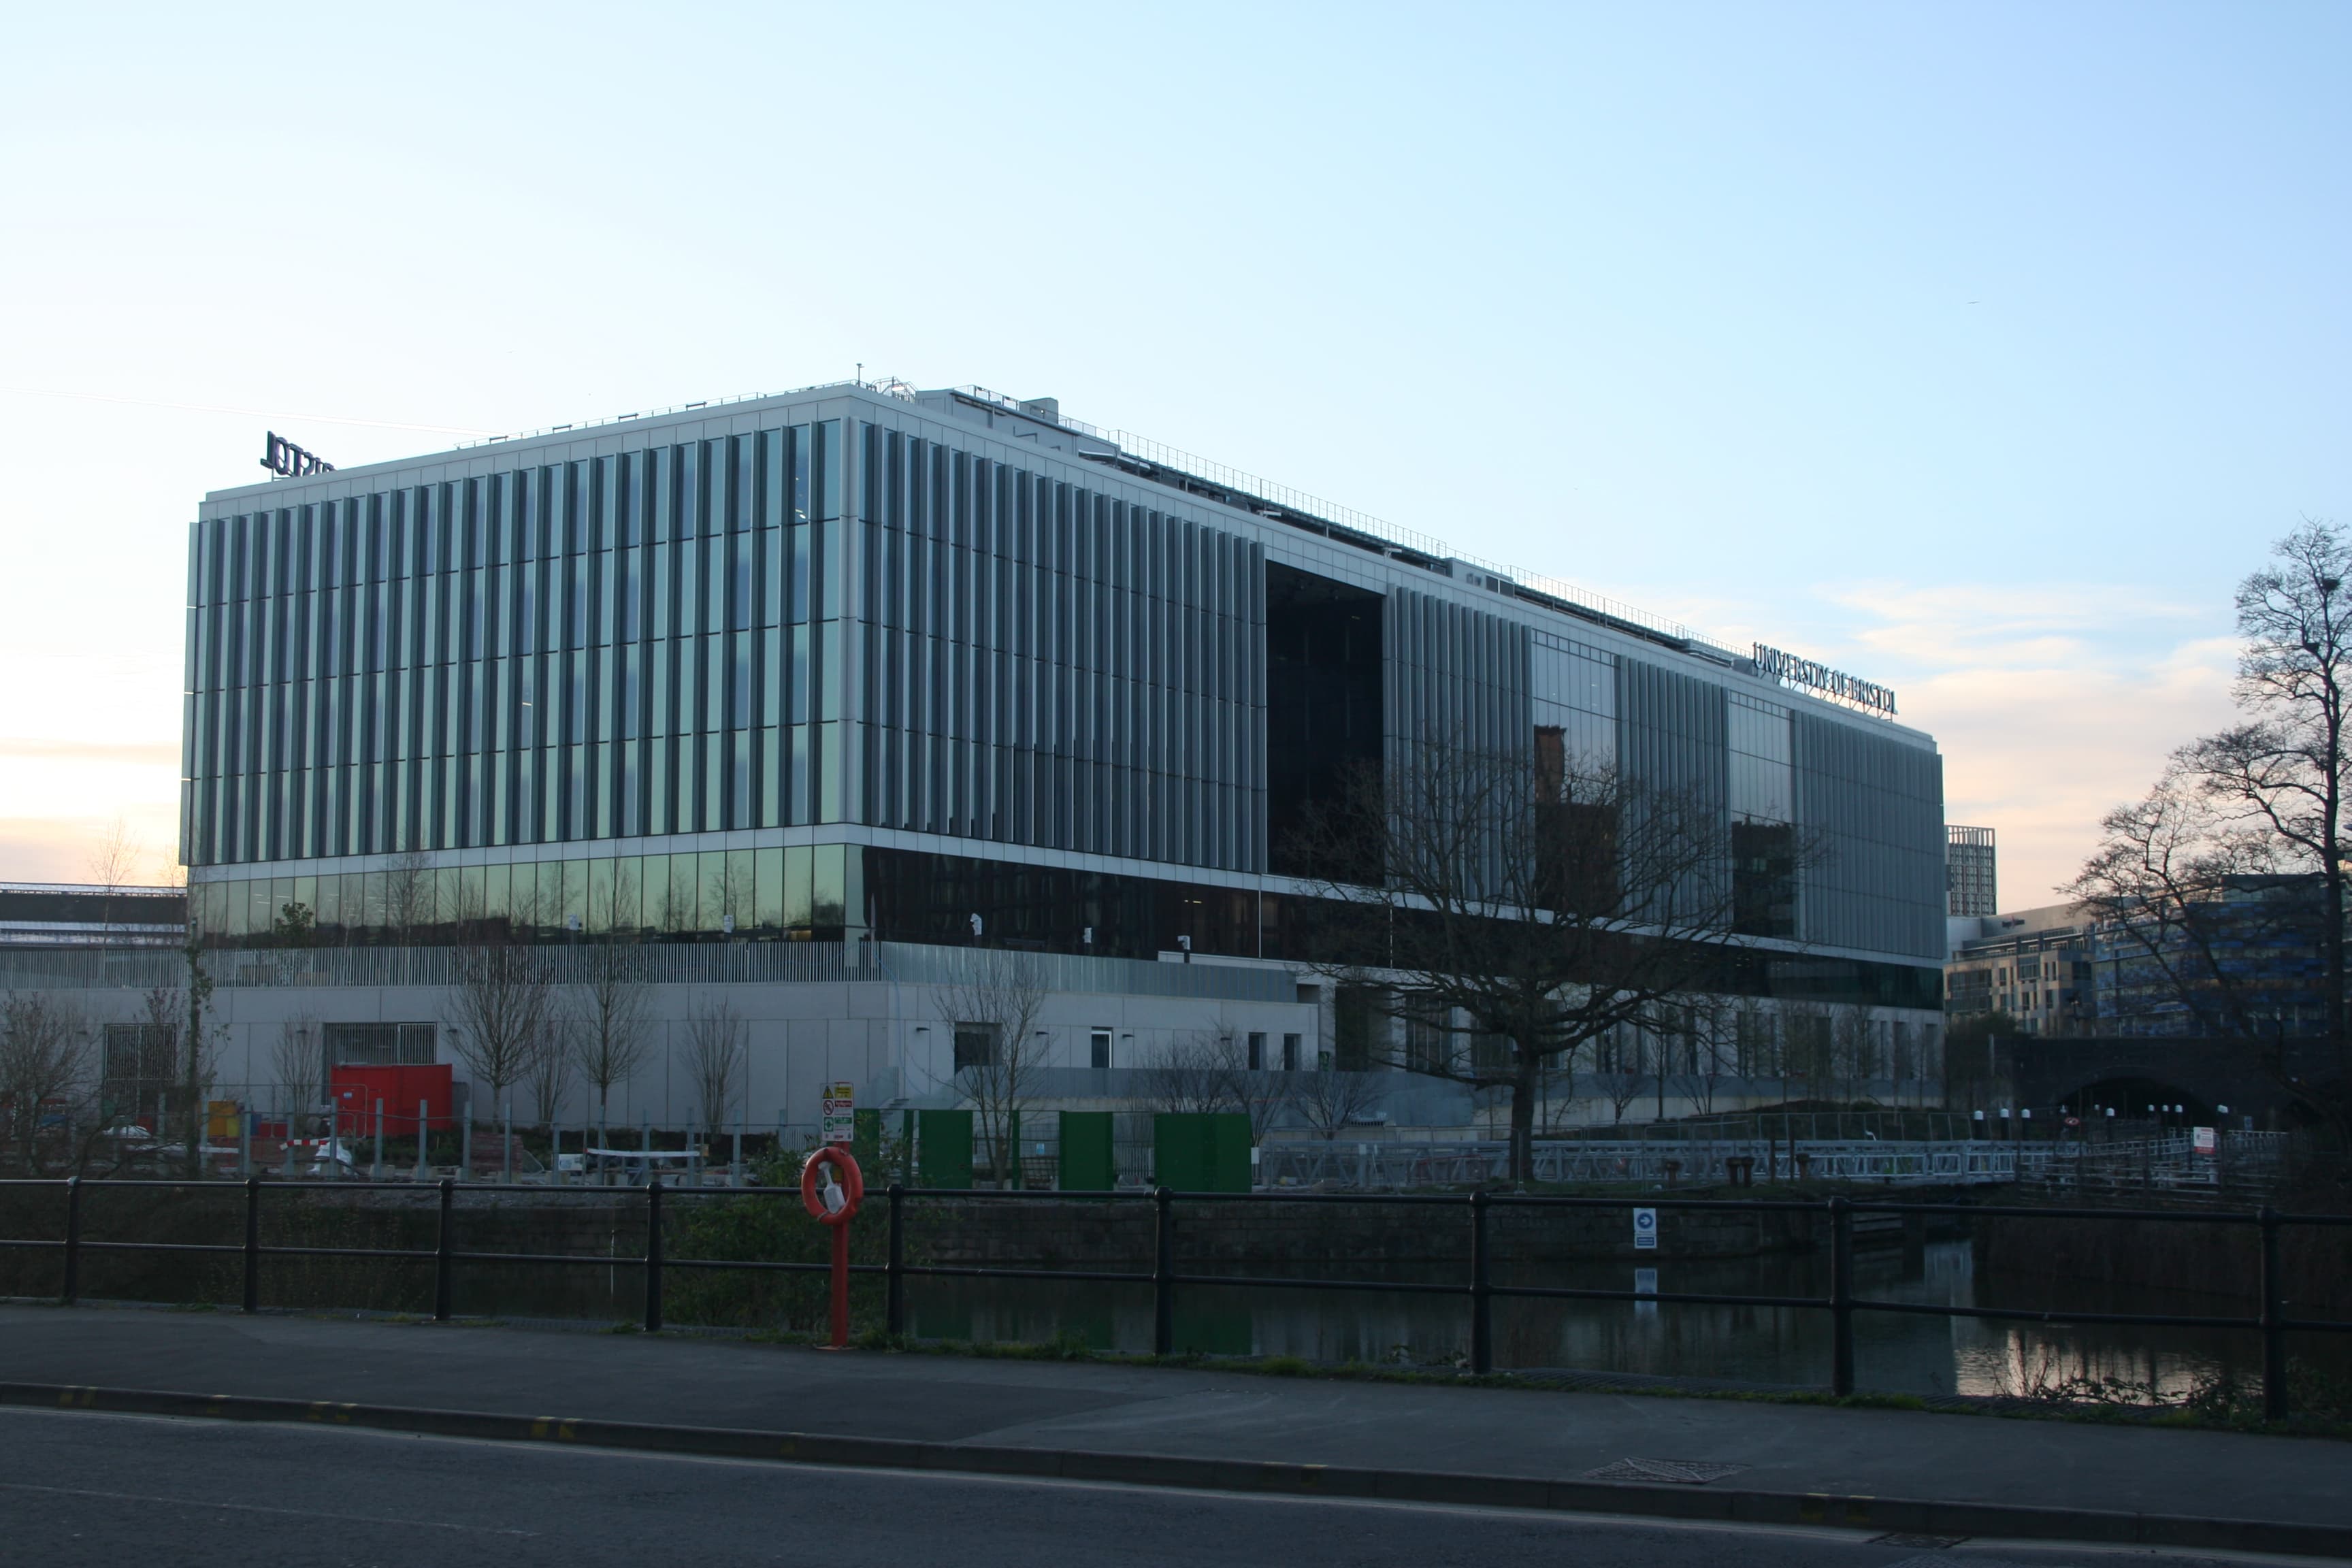
  2. ブリストル大学 Temple Quarter キャンパス

    Temple Quarter。 テンプル・ミーズ駅に隣接する大学の新キャンパス。

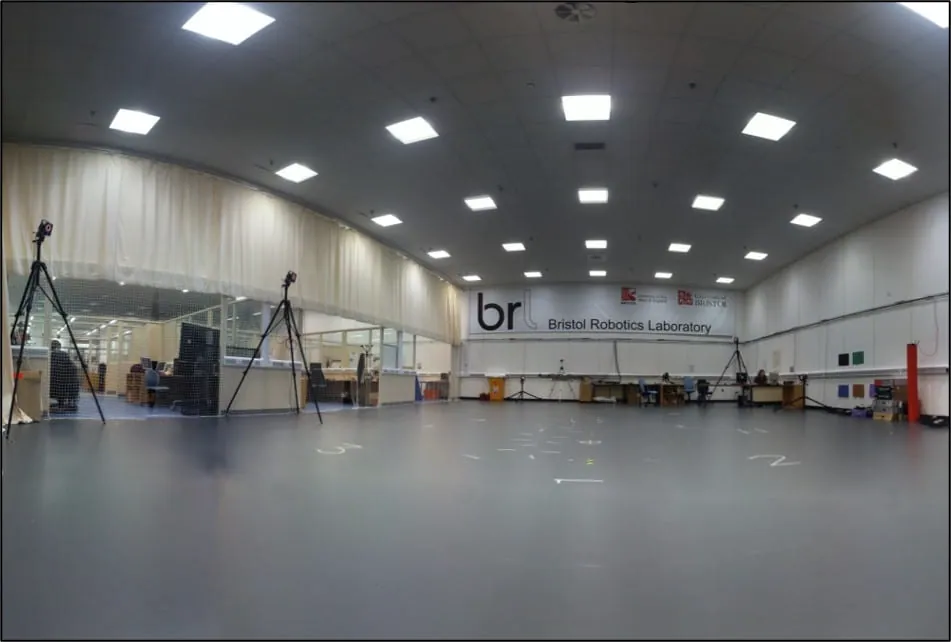
  3. Bristol Robotics Laboratory のモーションキャプチャ付き屋内飛行場

    屋内飛行場。 モーションキャプチャを備え、管理された条件で飛行と比較試験を行う場所。

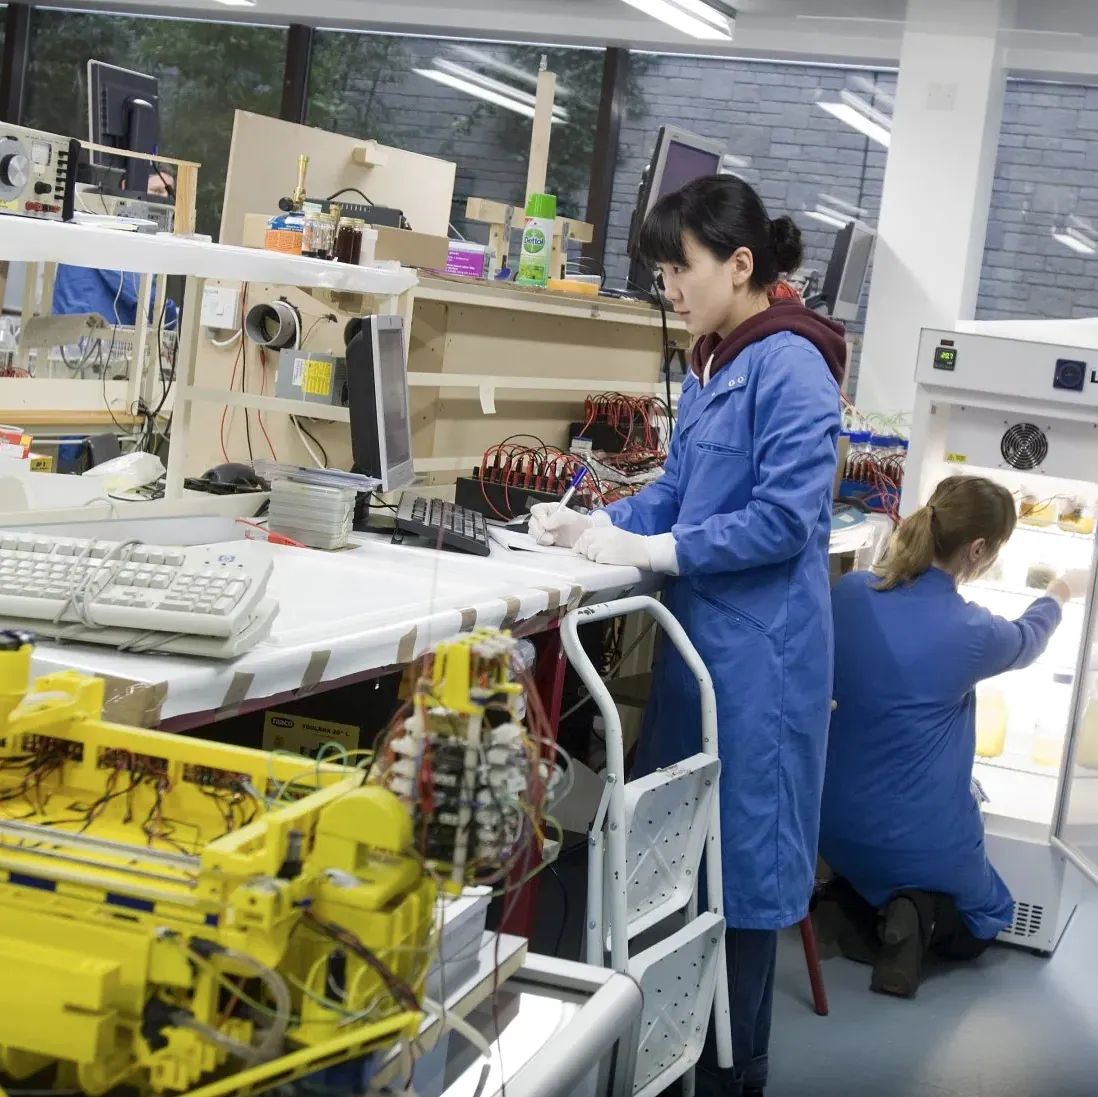
  4. Bristol Robotics Laboratory の工房で作業するエンジニア

    工房。 電子回路、機構、試作機の組立を同じ作業台で。

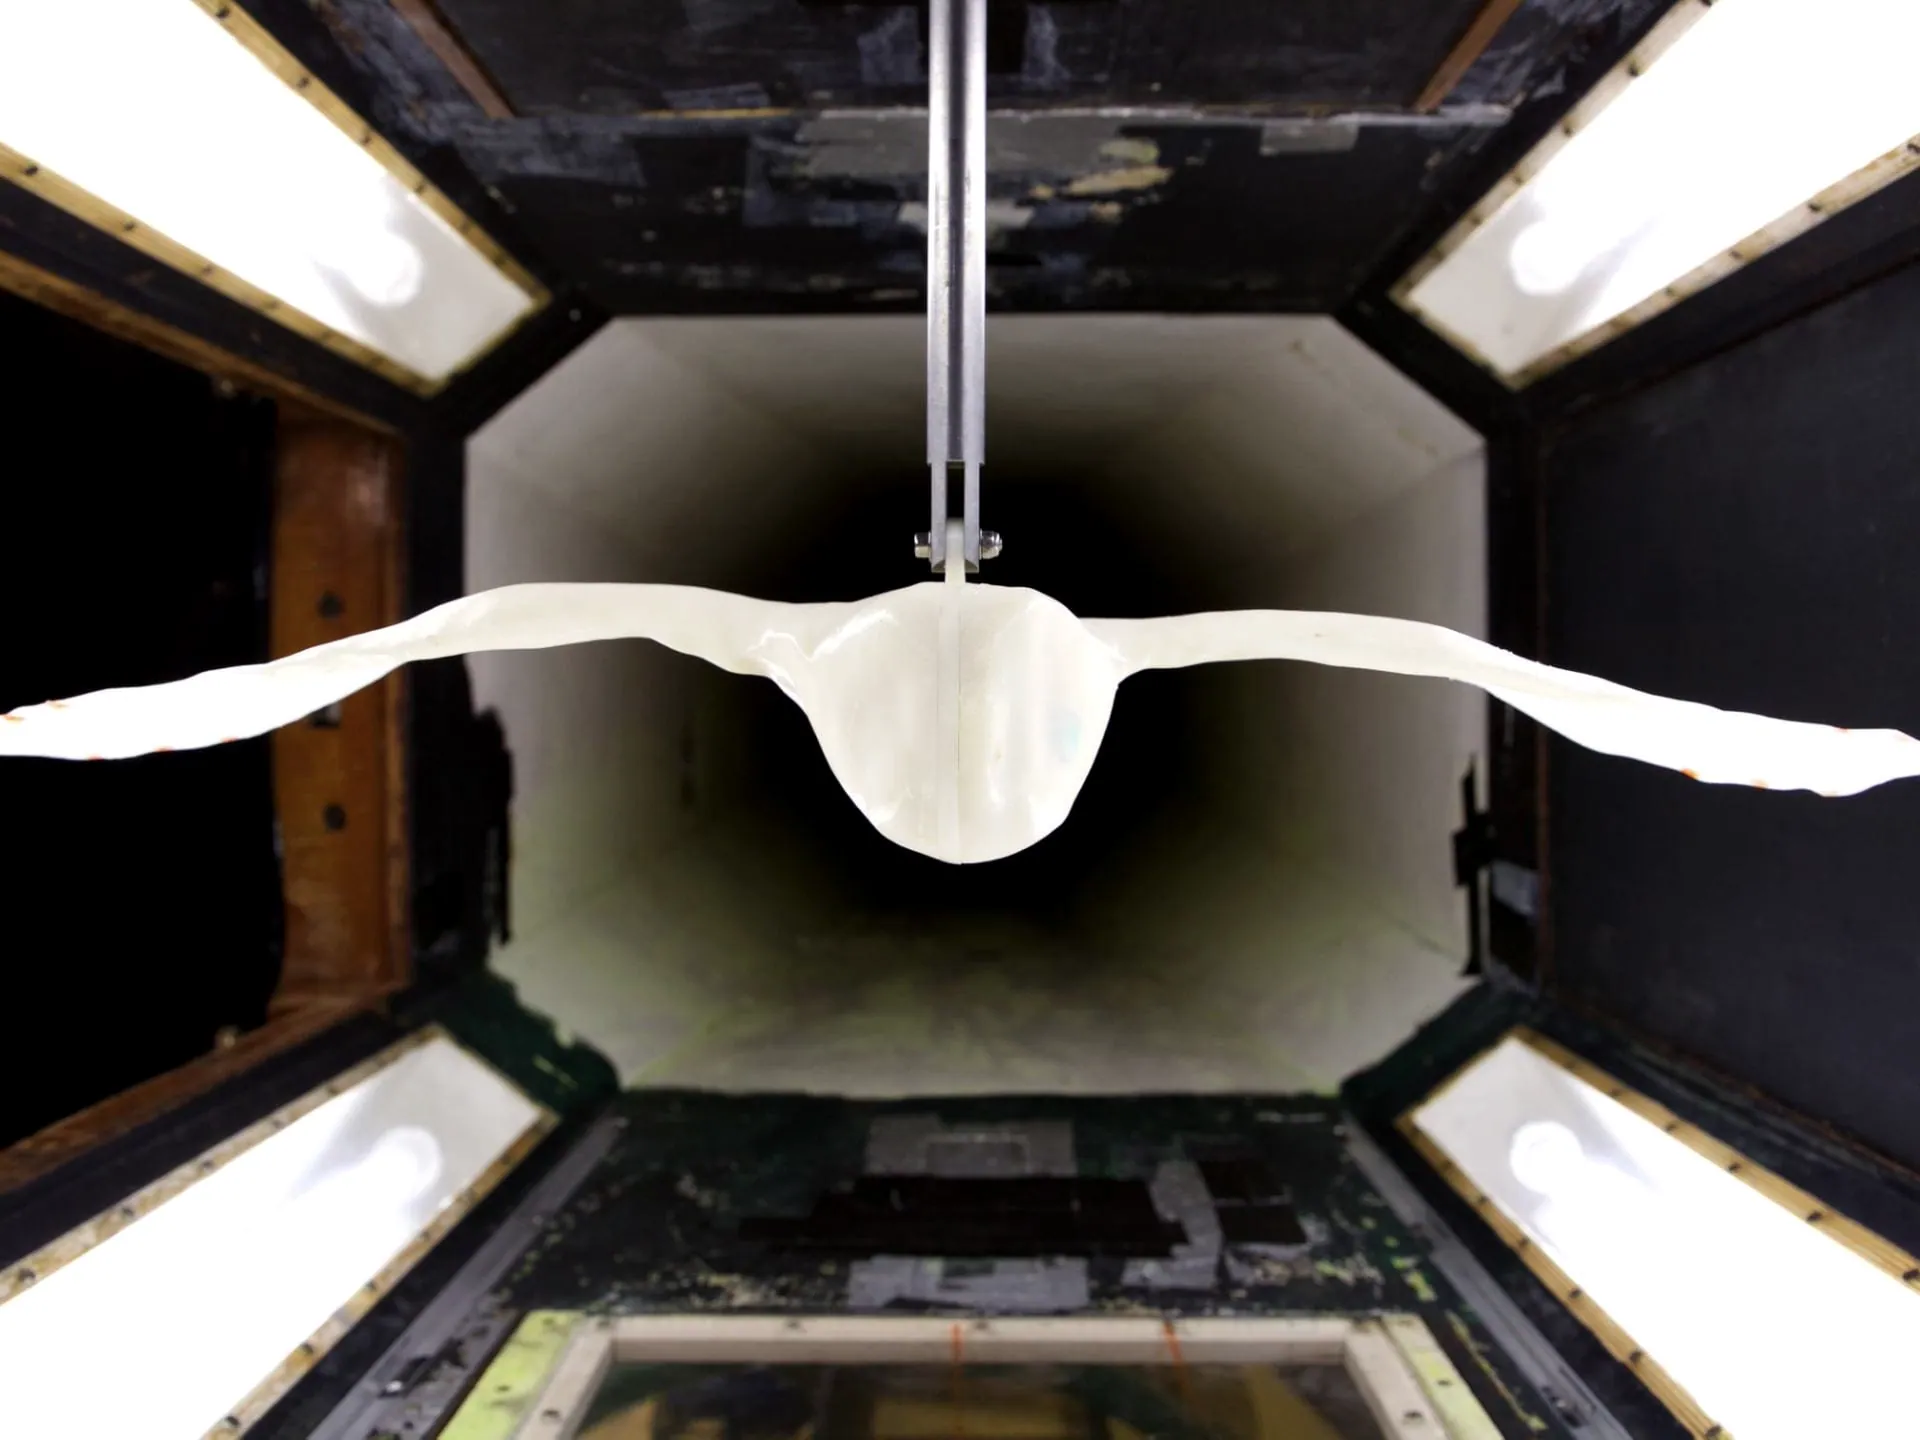
  5. Bristol Flight Lab の風洞測定部

    風洞。 制御された気流の中で、空力と空力音響を確かめる。

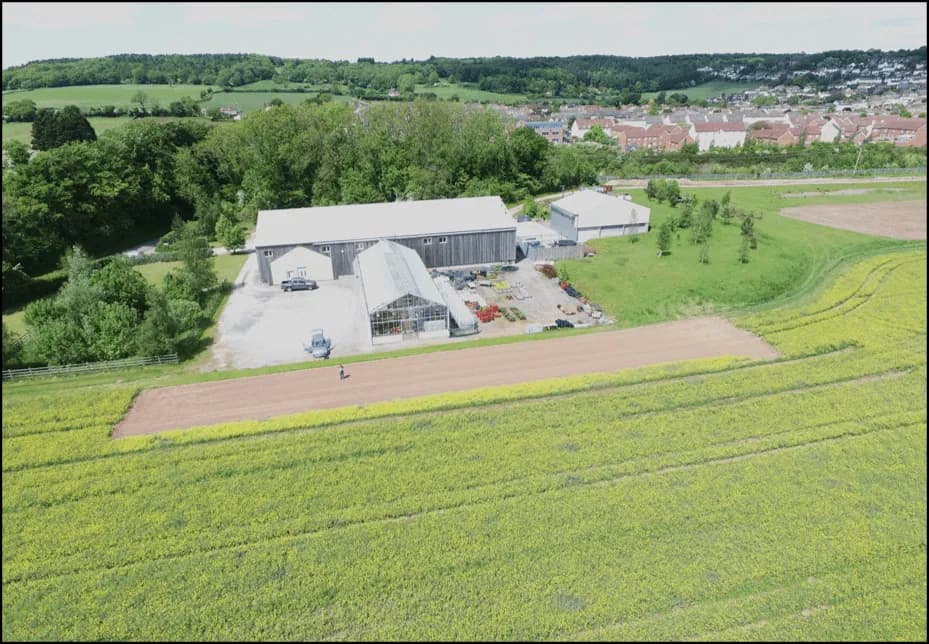
  6. フェンズウッド・ファームの屋外研究拠点

    フェンズウッドの屋外拠点。 研究室の外で、実際の風と地形に向き合う。

取り組み​の​原則

役立つ​問い​から​始める

システムの構成を決める前に、タスクに必要なことを整理します。目的を設計判断の軸にします。
前進​を、確か​め​られる​形​に

試作、観測、目指す能力を区別し、繰り返せる確認によって前進します。

明確​な​役割​を、つなぐ

機体は運び、ツールは作業を行い、ソフトウェアは調整と記録を担います。役割を明確にして、協力と変化を可能にします。

取り組み​を​支える​人々

ブリストル大学の学生が設立した独立したロボティクスチーム。

機械的な接続からタスクのソフトウェアまで、異なる視点で一つの技術的な問いに向き合いたいと考えています。

共同研究・協力

開発​を​進める​メンバー

高鸣谦

高鸣谦

製品方針・システム設計・機上知能

高鸣谦はNOEPRAを立ち上げ、製品方針、システム設計、機上電子機器、人工知能の開発を担当しています。飛行プラットフォーム、ツール、ソフトウェアの技術要件を整理し、インターフェース、電源、通信、タスクの実行手順の関係に取り組んでいます。

紹介を読む
苏泽铭

苏泽铭

機体構造・動力系・試作検証

NOEPRAの中核開発メンバーの一人として、機体構造、動力系、機械設計、製造工程、試作機の試験と検証を担当。高速マイクロドローンとティルトローターVTOL機の開発経験を持ち、設計を製造・飛行・継続的な改良につなげています。

紹介を読む

現在​の​重点

機体、交換式の認識・把持ツール、それらをつなぐソフトウェア。能力ごとに段階を分けて開発と検証を進めます。

製品

その​先​の​可能性

海上プラットフォームや他のロボットシステムは将来の構想です。現在の技術的な重点は飛行システムです。
キャボット・タワーから見たブリストル

問い​を​持ち寄り、次​の​一歩​へ

共同研究・協力