
固定軸推進ポッドを用いた高速飛行の独立研究構想。
飛行を、問いから考える
Quasarは独立した高速飛行研究の構想です。四つの短翼と四つの固定軸推進ポッドを通じて推進、空力、制御を検討し、構成と性能を検証します。
電源から、作業端まで
プラットフォーム電源
使用可能な電圧とエネルギー
保護と配電
異常時の切り離しと電源変換
接続部と配線
電流経路と電圧降下
タスクツール
起動・計測・駆動
推進
傾転遷移中に推進系はどう振る舞うか。荷重、電力、再現できる計測条件を検討します。
形状を、測れる条件につなぐ
形状と配置
機体・推進系・クリアランス
流れと力
抗力と推進系の干渉
電力と熱
推進に必要な電力と冷却
試験条件
ハードウェア版・経路・気象
空力
外観構想を空力の検証と結びつけます。形状、抗力、安定性を評価して運用範囲を検討します。
タスクの判断と飛行制御
モデルの提案
観測・計画・不確実性
条件と権限
装置状態と人による確認
制約されたツール動作
ツール制御器への指令
リアルタイム飛行制御
センサー・制御器・アクチュエーターの別ループが飛行安定性を担います。
遷移制御
飛行状態間の制御変化を定義します。応答、不確実性、安定状態へ戻る基準を記録する試験を計画します。
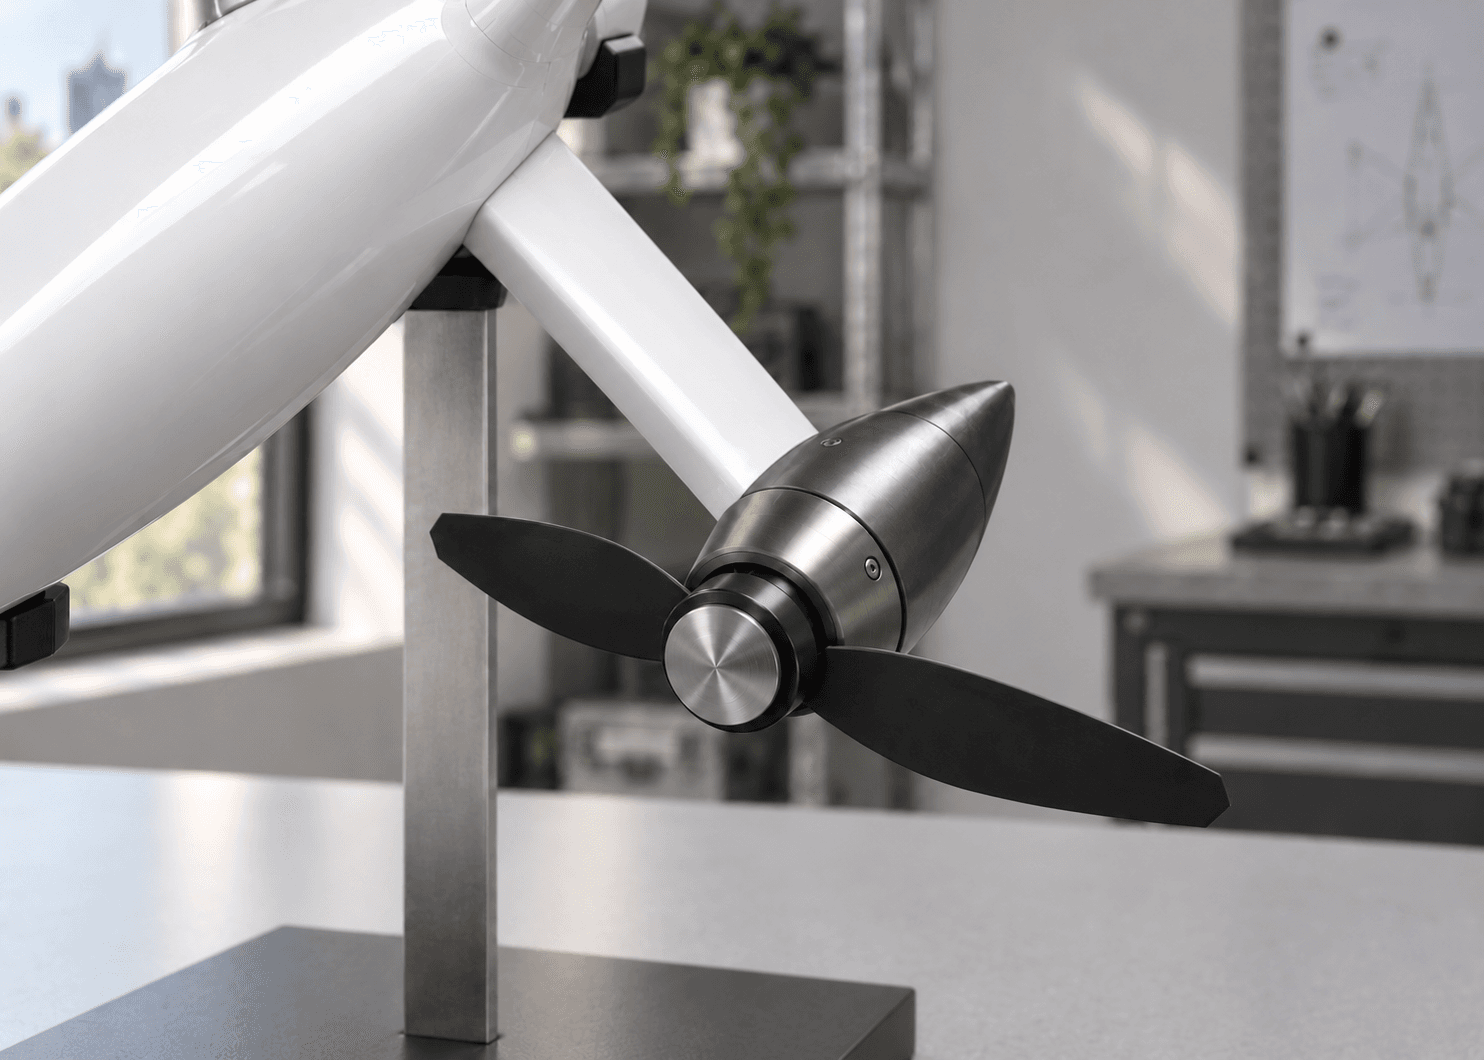
Quasar
速度を支える条件を、ひとつずつ調べる
速度が上がると、推進、抗力、発熱、制御の関係が変わります。瞬間的な最高値と持続できる状態では、設計への要求も違います。Quasarはこの関係を調べる独立した研究方向で、比較の前に条件と測定方法を定めます。
共同研究では、特定条件の効率、熱挙動、制御応答など、何を確かめたいかを明確にします。概念画像は形の案を示すものです。メンバーが別の高速機で得た経験と、Quasar自体の性能は区別して扱います。