NOEPRA OS
タスクをつなぐワークスペース。
NOEPRA OSは、機体、モジュール、タスク、運用記録をつなぐソフトウェア構想です。
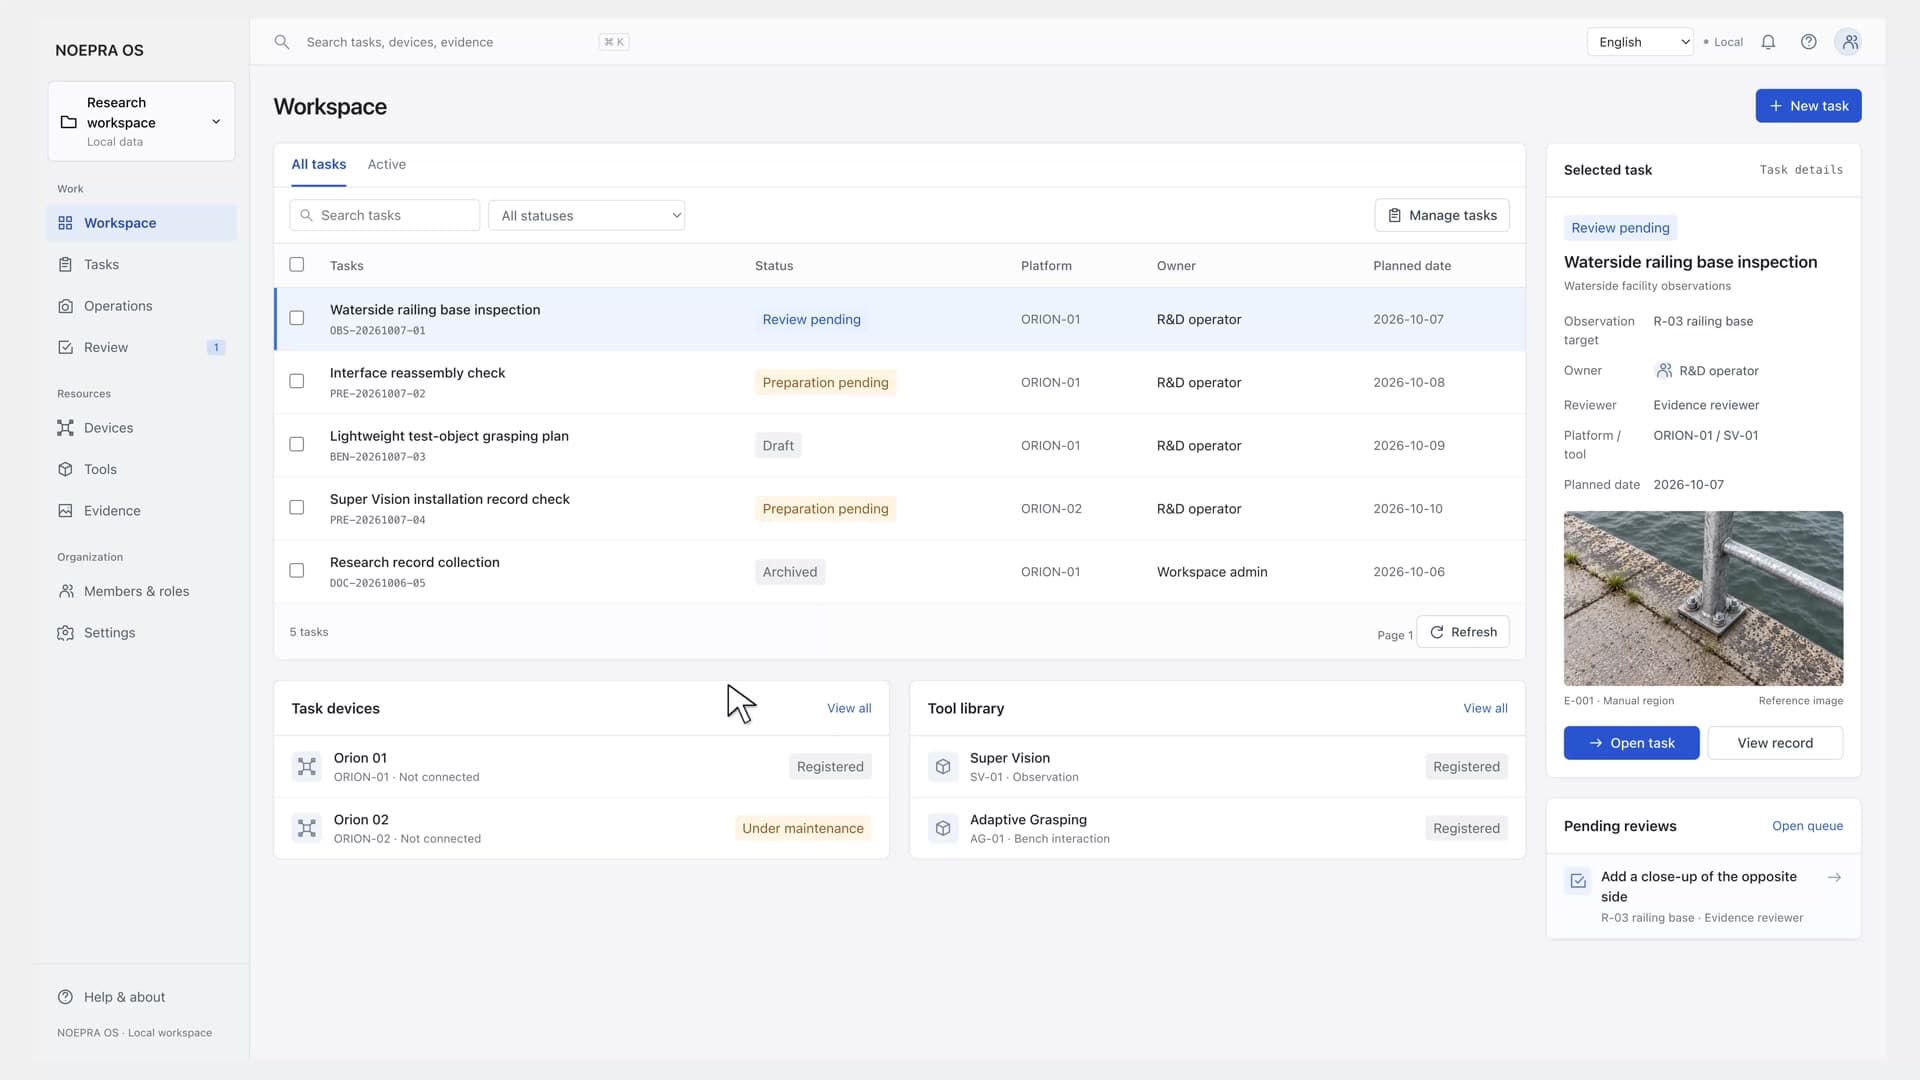

準備から記録まで、一つのタスクで
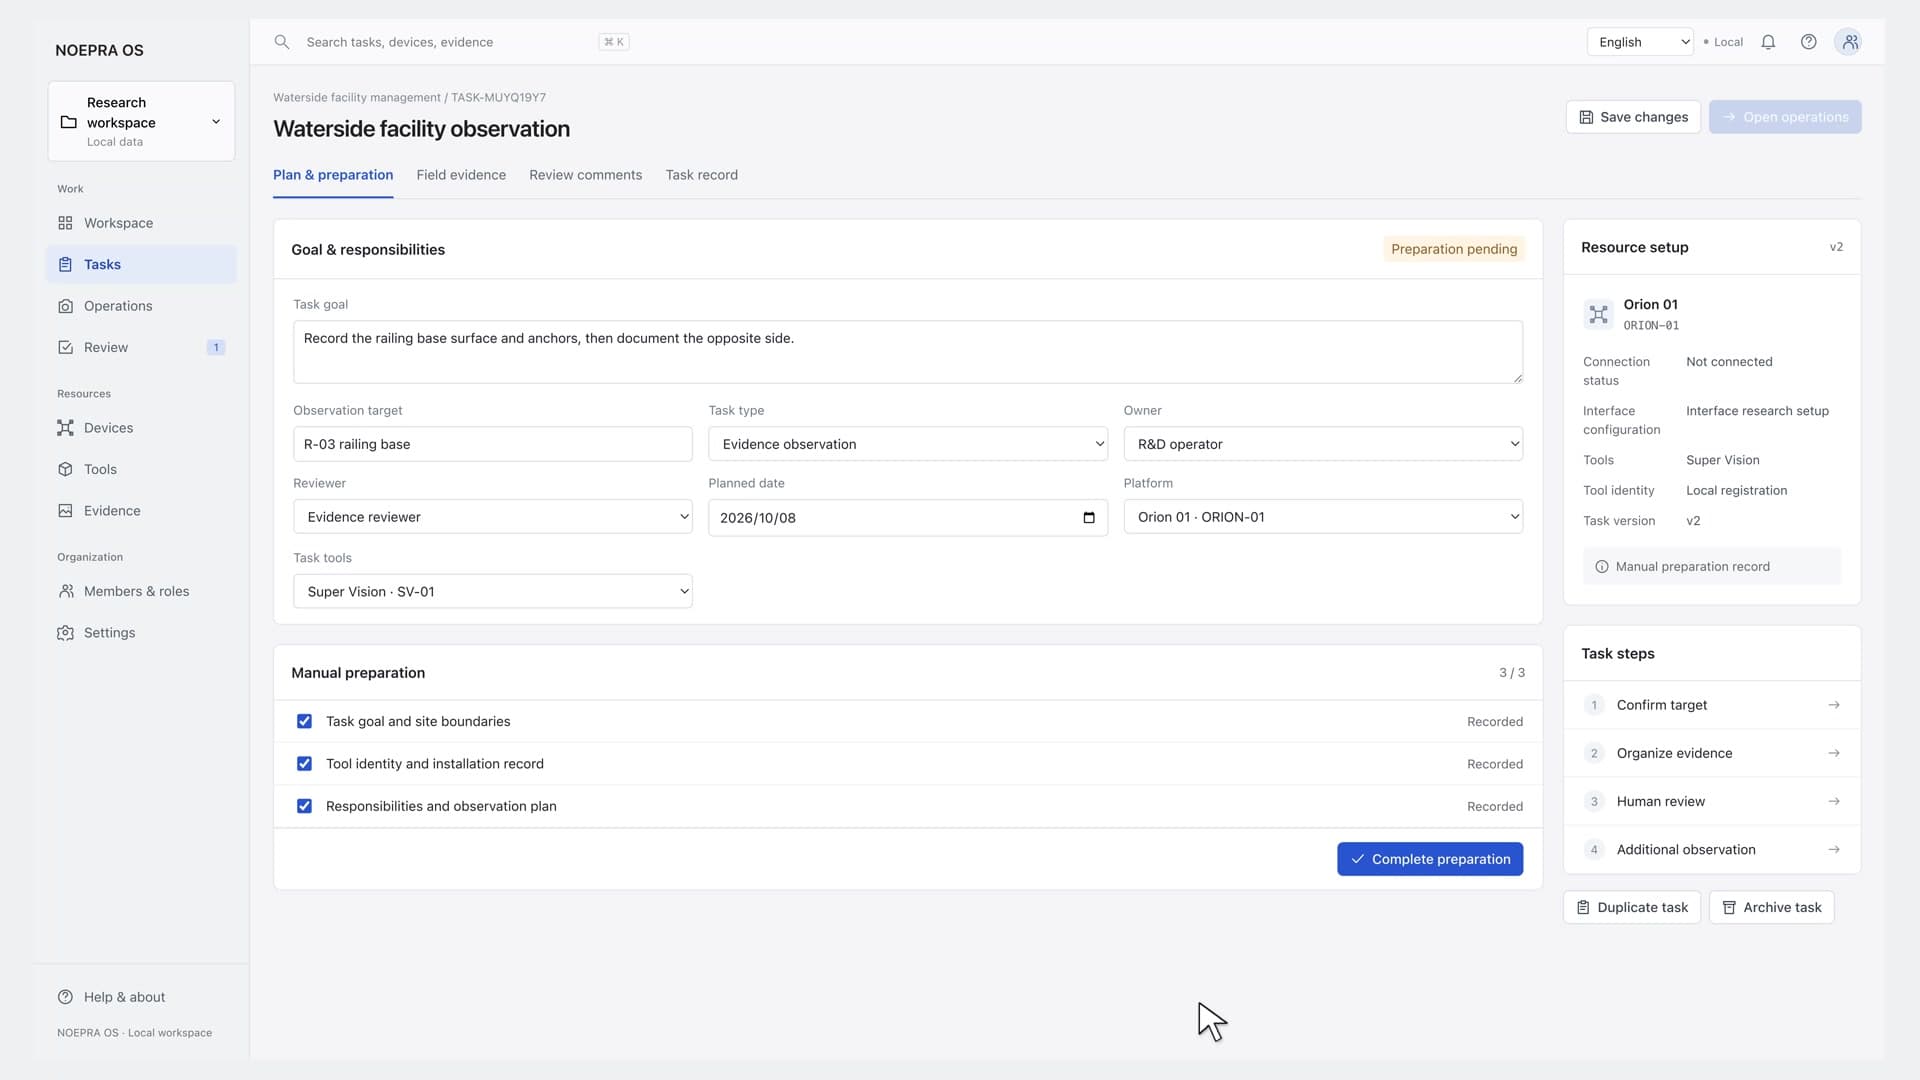
タスク準備
タスクの目的、担当者、作業対象を設定し、必要なリソースを選んで準備内容を手動で記録します。追加が必要な項目も後から確認できる形で残します。
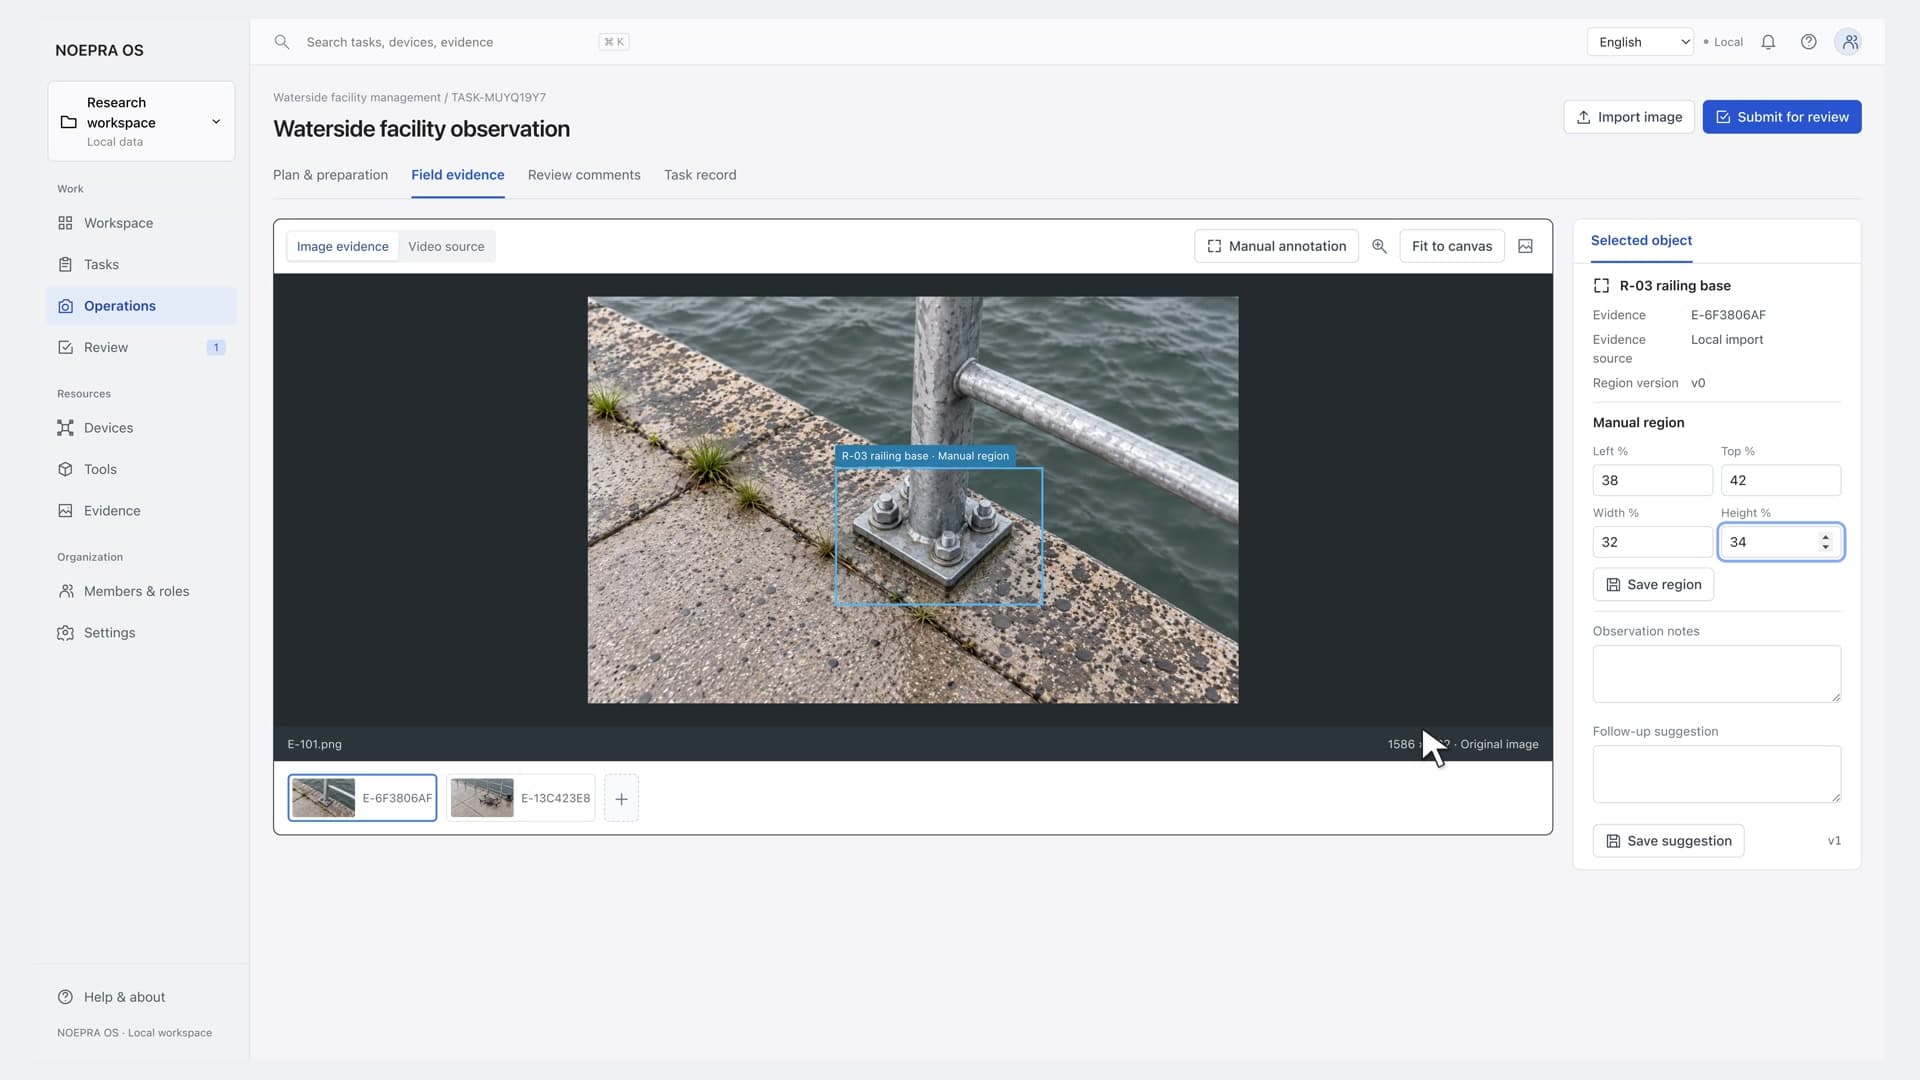
資料への注釈
参考画像や資料を取り込み、注目する領域を手動で指定して観察メモを加えます。後の確認で参照できる根拠を記録に残します。
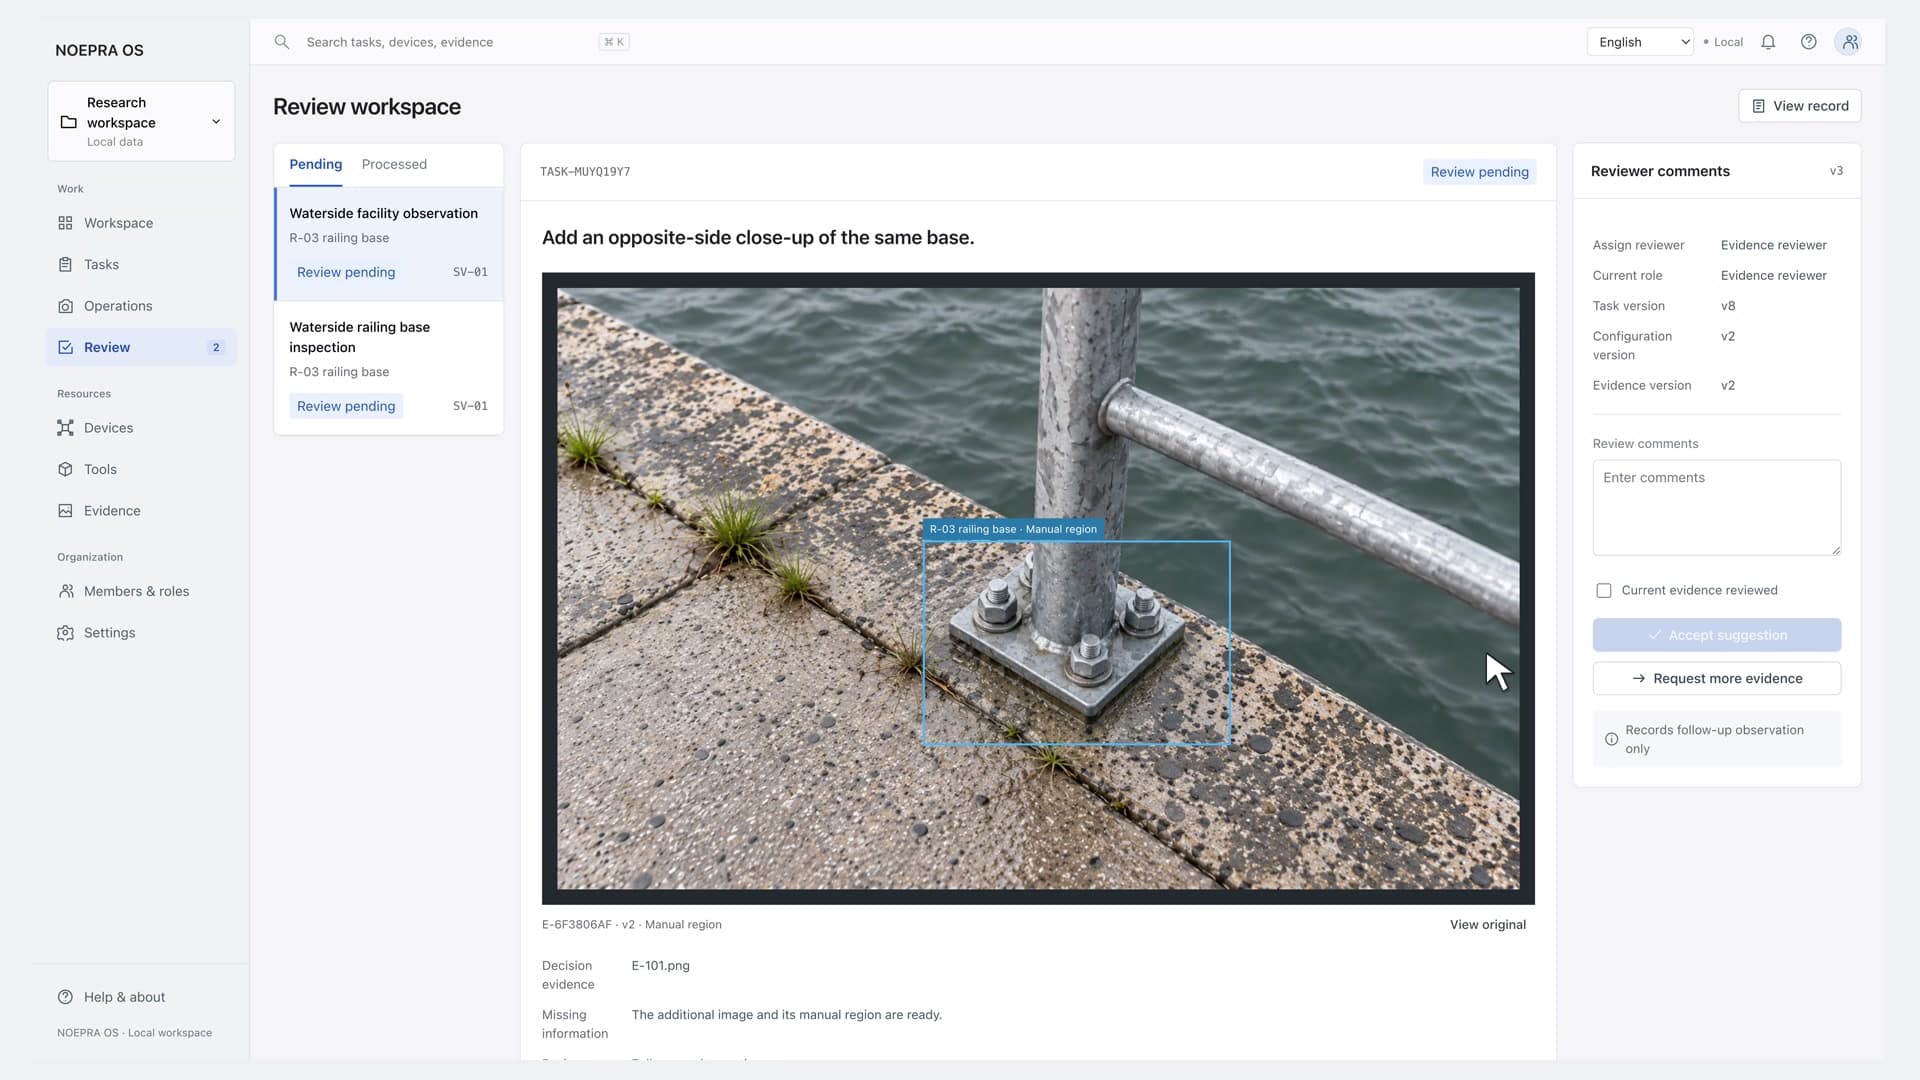
担当者による確認
資料の現在の版を確認し、コメントや追加観察の依頼を記録します。何を確認したか、その判断の根拠と併せて保存します。
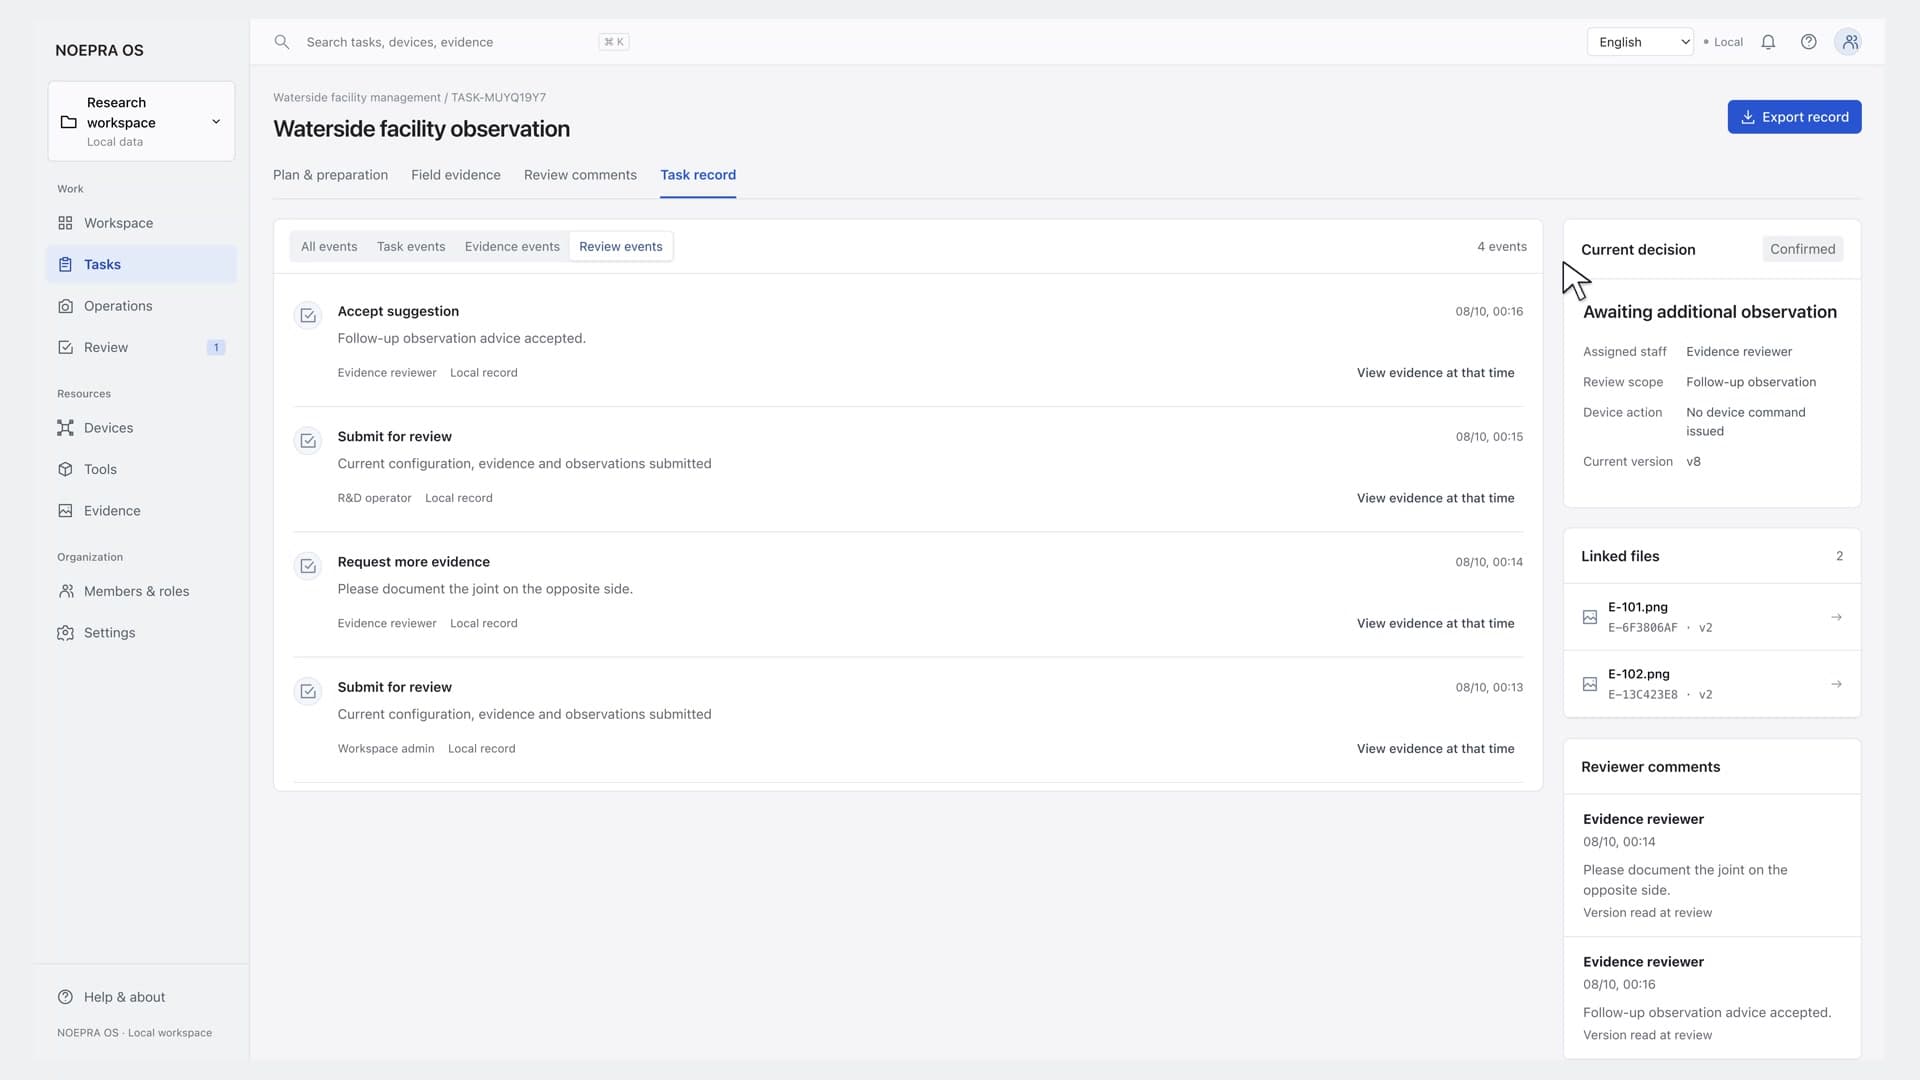
履歴と書き出し
タスクの履歴、参照資料、確認時のコメントを振り返ります。レポートの書き出しやワークスペースのバックアップで記録を残し、チームでの検討や後の整理に役立てます。
操作者が判断に関わる
認識とタスク推論を、人の承認と検証可能な動作につなぐレイヤーの構想です。
Super Vision確認記録
設計構想
お問い合わせ判断と、そのとき見た資料をつなぐ
ローカルのフロントエンド実演では、タスク作成、画像取込み、手動領域、確認、記録出力を操作できます。判断に使った資料とコメントを見返せます。ローカル作業領域のデータを扱い、実際のロボットには接続していません。
タスク理解と機器の実行は、別の開発課題です。提案が変えてよい範囲、以前の確認が無効になる条件、確認に必要な資料を定めます。現在の実演は流れを検討する土台であり、自律作業の実績ではありません。