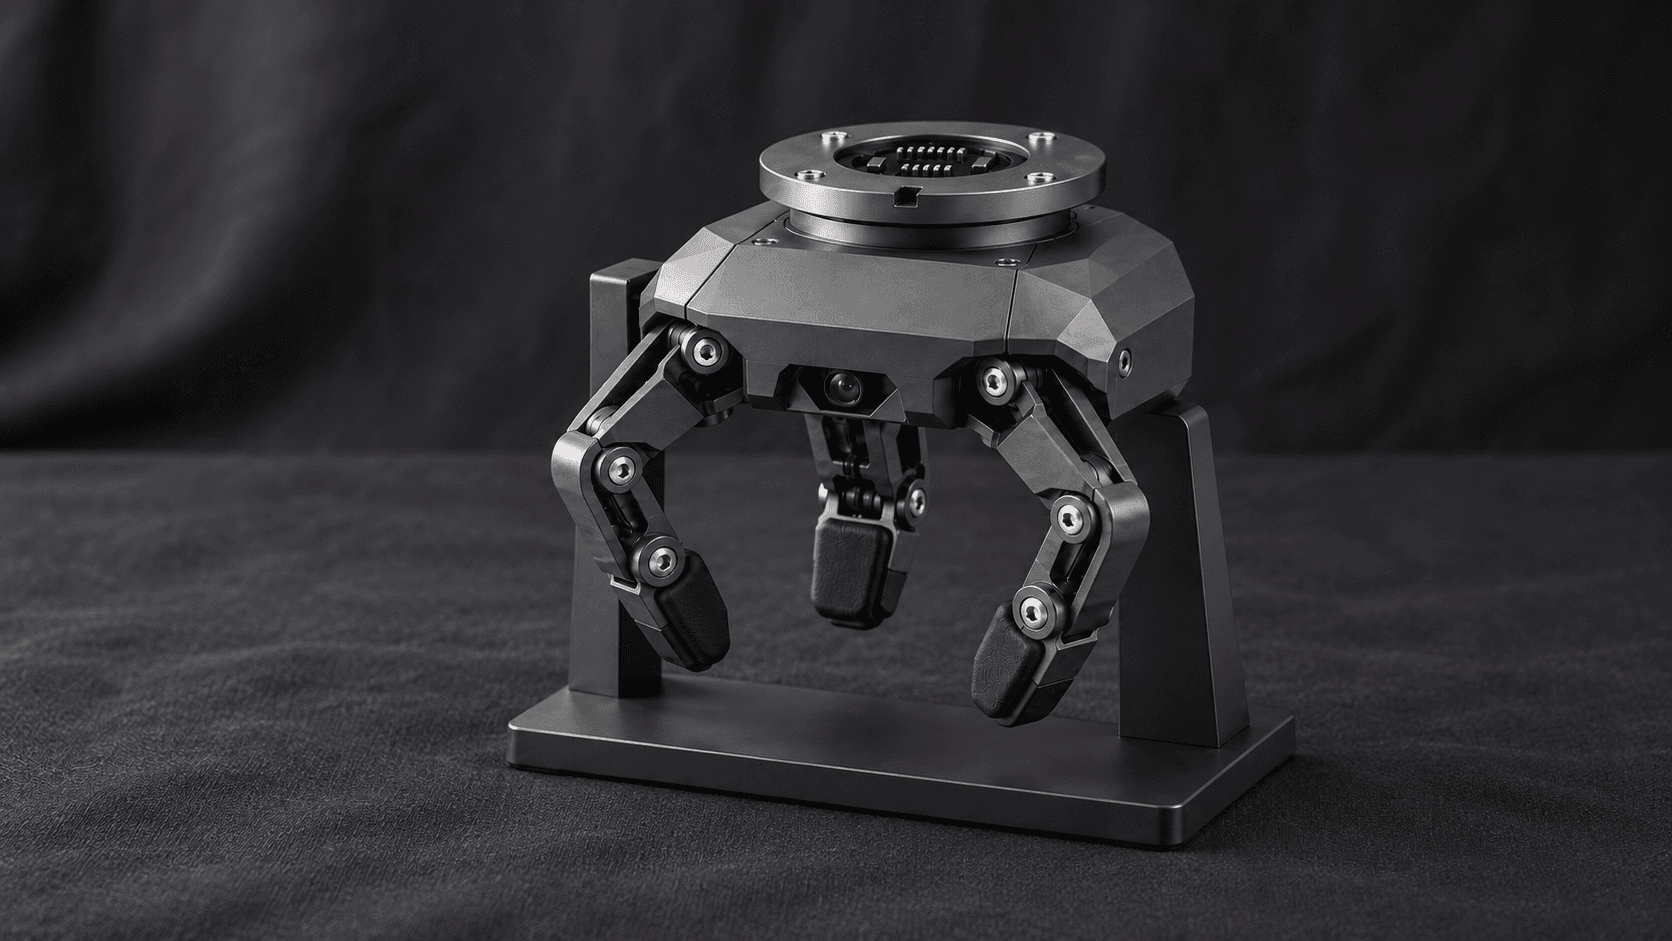
不定形物への空中からの働きかけを探る、交換式ツール。
接触。適応。相互作用
ツール、対象物、その周囲の条件。役割を明確にした交換式モジュールとして、物理的な作業を探ります。
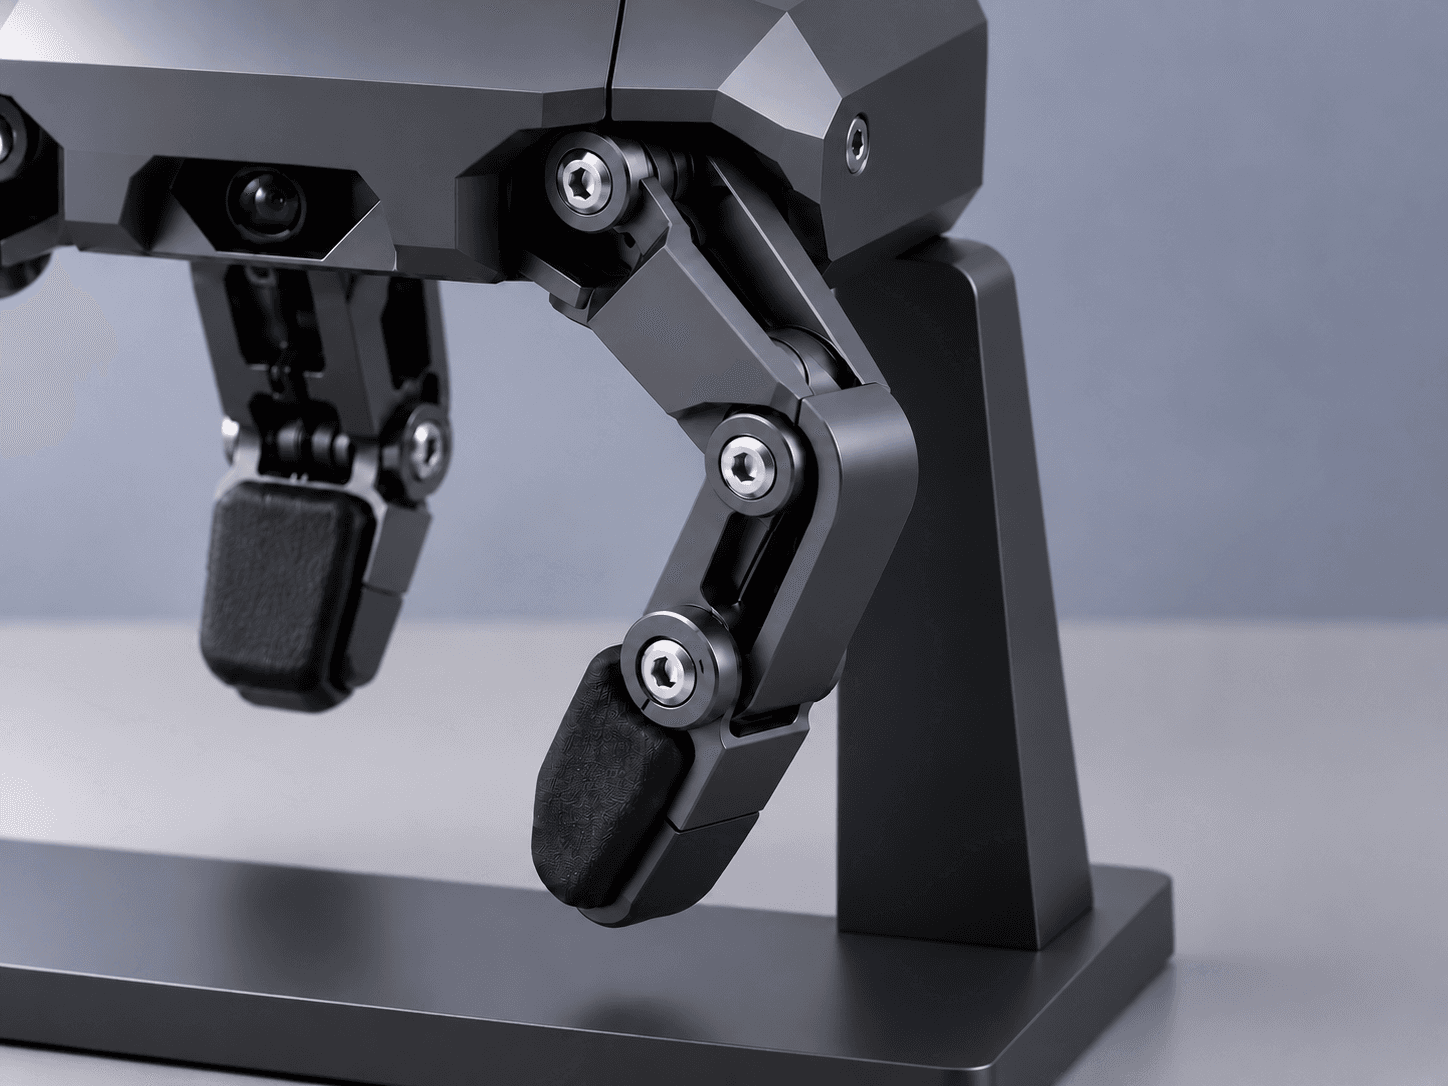
物体に合わせる
不定形物に対応する柔軟な接触と指の構造を検討しています。
運用上の検討事項
接触制御、荷重変化、結果確認が開発の主要課題です。
適応型グリッパー
適応型グリッパー
対象がどう変わったかで、接触を評価する
把持は接近、接触、保持、解放の各段階で評価します。同じ物体でも向き、摩擦、支え方で挙動が変わります。持ち上がったかだけでなく、滑りや接触痕を観察することがAdaptive Graspingの研究に必要です。
共同試験には、代表的な対象、接触してよい範囲、解放する位置が役立ちます。試験範囲と失敗条件を定められます。台上試験で接触の挙動を確認しても、その物体を飛行中に運ぶ条件は別に検討します。