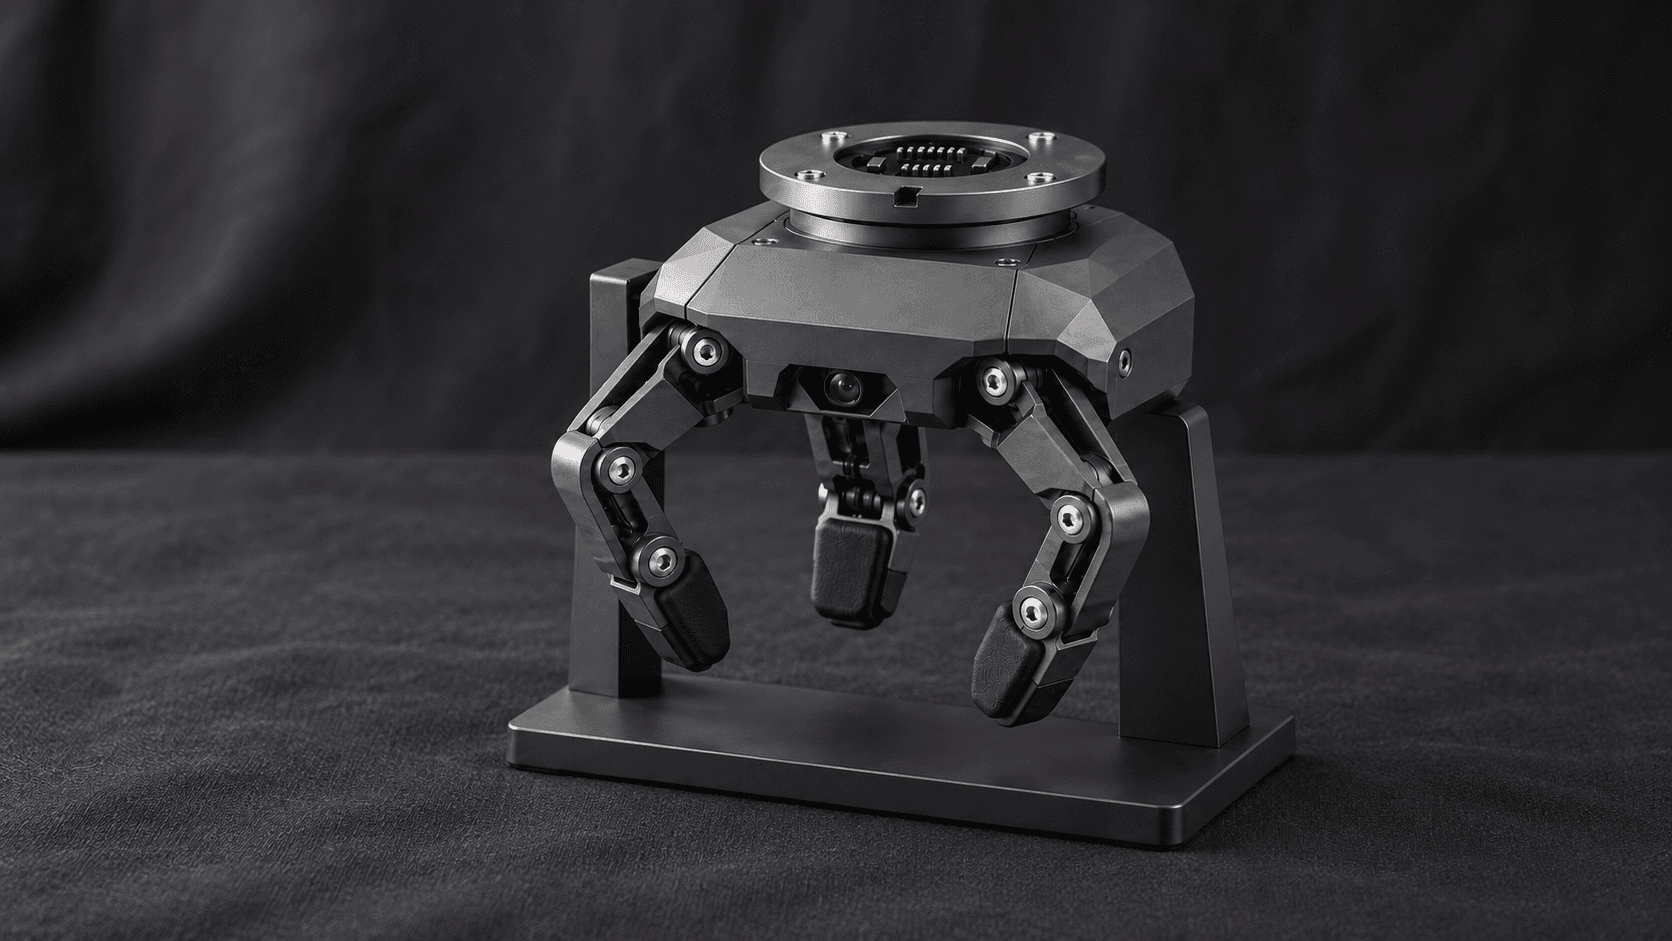
异形捕捉是 NOEPRA 当前优先开发的操作工具。三指结构围绕轻型不规则物体建立接触,研究形状、表面摩擦与抓握位置变化时,怎样完成抓稳、取回与受控释放。
让驱动、接触与观测协同设计
当前机构方案由小减速电机驱动受保护的腱绳路径,带动分节手指。顺应接触垫与回位机构参与开合,掌部相机用于研究接近阶段的局部视场。指间活动空间、腱路和保护结构共同决定工具布局。
台架阶段先评价开合、滑移与释放,再检查工具及物体对平台质量和扰动的影响。电流反映执行器负载变化,实际指尖力则需要独立测量。
Bristol Robotics Laboratory 参与的 BPI SoftHand 研究展示了腱驱动、欠驱动结构与柔顺接触的结合,为机构取舍提供相关参考。异形捕捉采用自己的三指方案,评价范围由所选训练件和测试条件确定。BPI SoftHand 原始研究
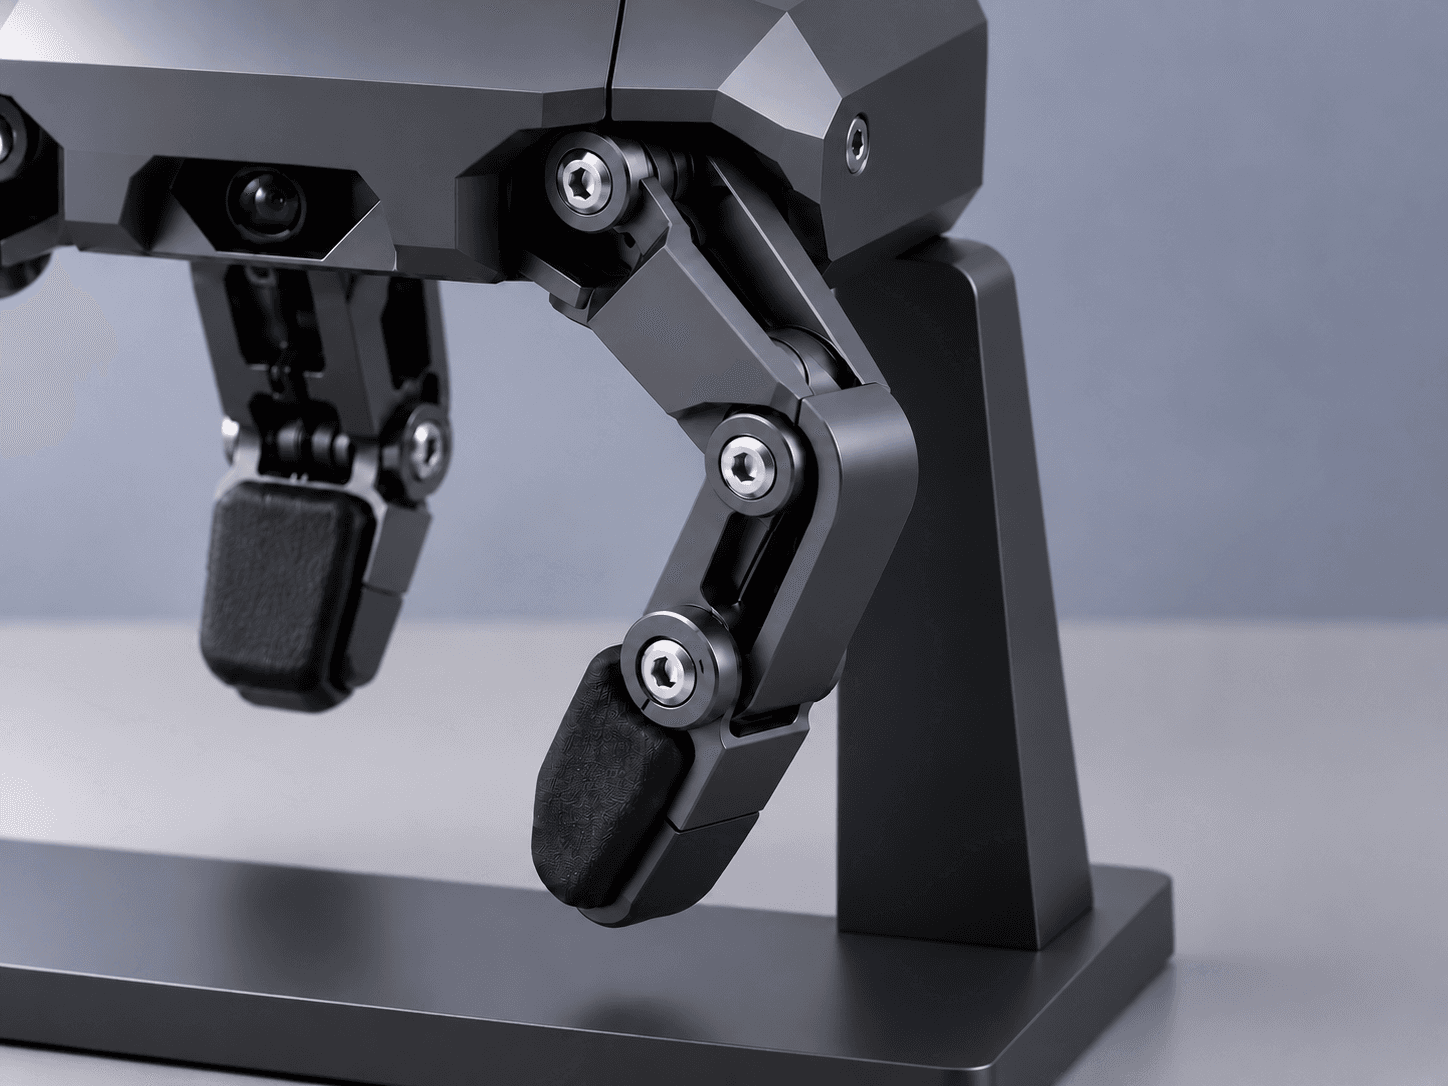
抓住、搬运、释放,分别建立条件
物体离开支撑面后,质量与重心进入新的状态。搬运、下降、交接和断电保持各有机构与控制要求,首轮从轻训练件开始,完整记录未抓稳、滑移、卡滞和释放失败。
讨论对象时,请提供尺寸、质量、表面、允许接触区域及交接方式。明确的对象条件能够转化为训练件、动作定义与评价标准。
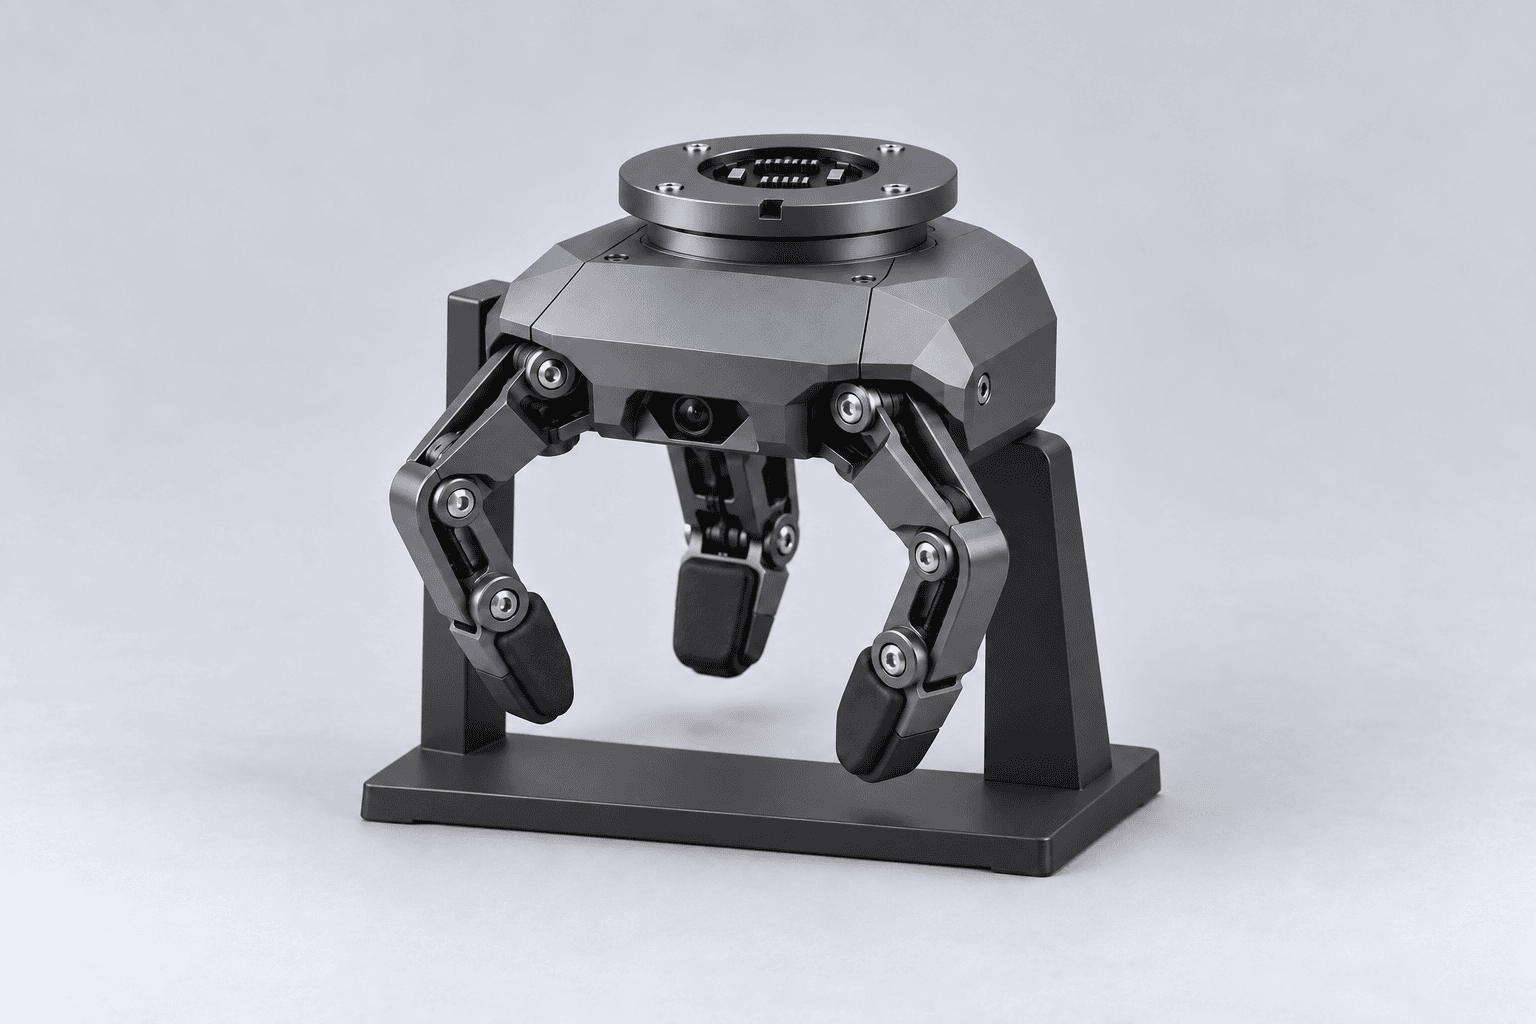
异形捕捉
用途、适配与开发阶段问答
怎样确定适合抓取的对象?
提供尺寸、质量、表面与允许接触区域,以代表训练件建立抓握、滑移和释放条件。
断电后如何保持物体?
保持方式需要对应制动或机械结构,再通过试验确认;当前不承诺断电保持。