
超视觉是 NOEPRA 当前优先开发的感知工具。可见光保留形状与现场关系,距离信息提供空间参考,热信息补充表面温度分布。我们研究这些观测怎样共同支持人员判断,并在同一任务中保持对应。
三种信息,各自回答清楚的问题
组合感知的价值取决于信息能否正确对齐。视场、标定、采集时间和设备安装共同决定一幅画面对应哪里的距离与热分布;数据组织也需要保留各传感器的来源和条件。
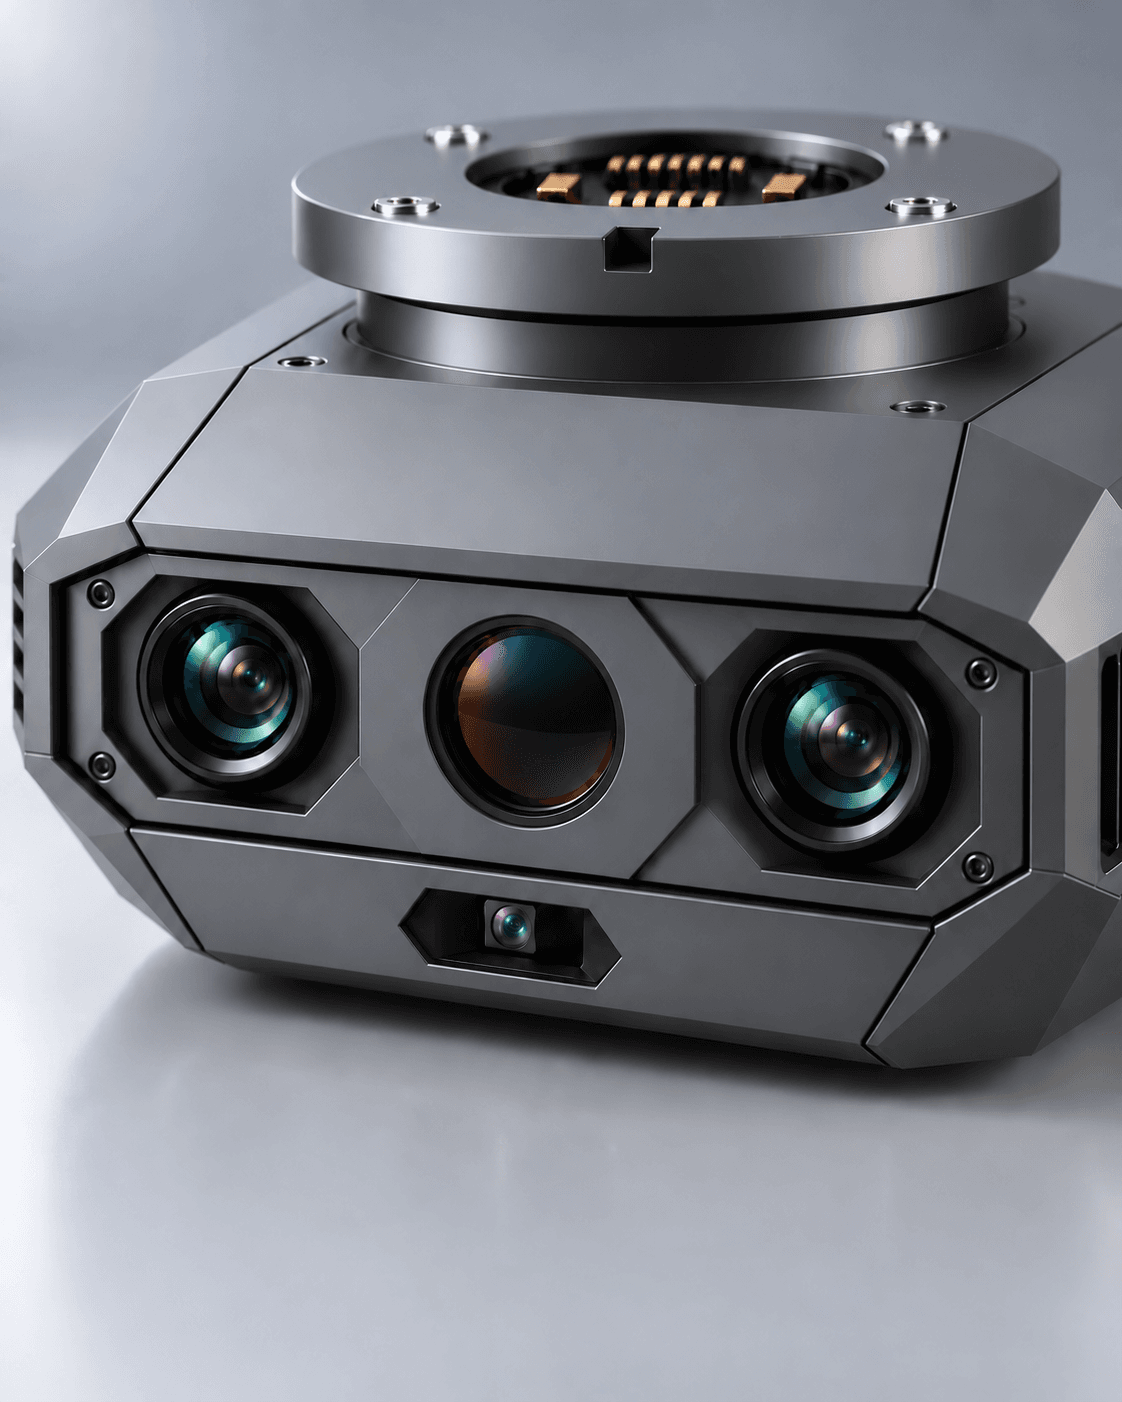
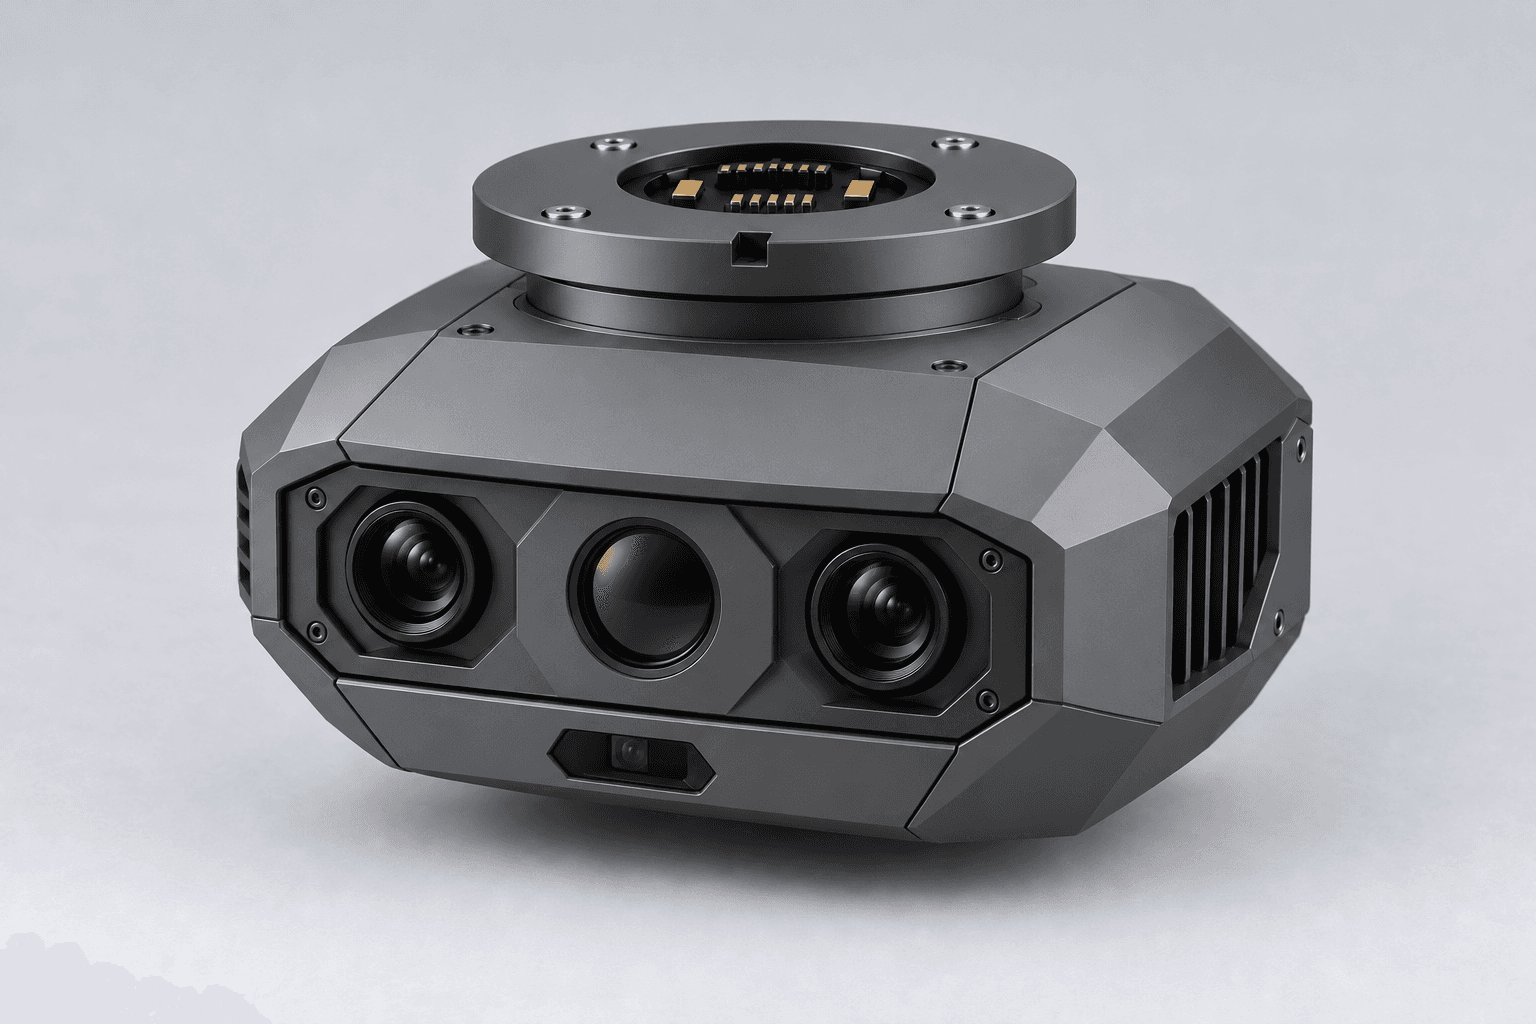
当前紧凑结构方案包含两套板级可见光光学、小型热像与距离窗口。计算位置依据散热、功耗、带宽和维护空间确定,使感知布局与平台接口共同设计。
把误差与无效观测,也交给使用者
反光、遮挡、低纹理与运动会影响定位。首轮工作将观测与参考距离比较,同时记录误差、时延和无有效输出的场景,为是否重新观测提供依据。
Bristol 参与的 ForestVO 研究针对森林中的重复纹理与光照变化改进视觉里程计,为我们提供了按场景评价感知的方法参考。超视觉自身的定位与多传感器结果仍按独立试验建立。ForestVO 原始研究
超视觉
用途、适配与开发阶段问答
热信息可以说明哪些情况?
热信息提供表面温度分布,需要结合材料、反射、测量条件与现场知识解释。具体诊断依赖对应方法和参考数据。
当前光学布局采用哪种稳定方式?
当前紧凑方案采用固定光学布局,安装与稳定方式随平台和任务分别评价。
适合从哪些问题开始合作?
目标观察、距离定位、轻型视觉实验,以及具备参考测量的感知验证。