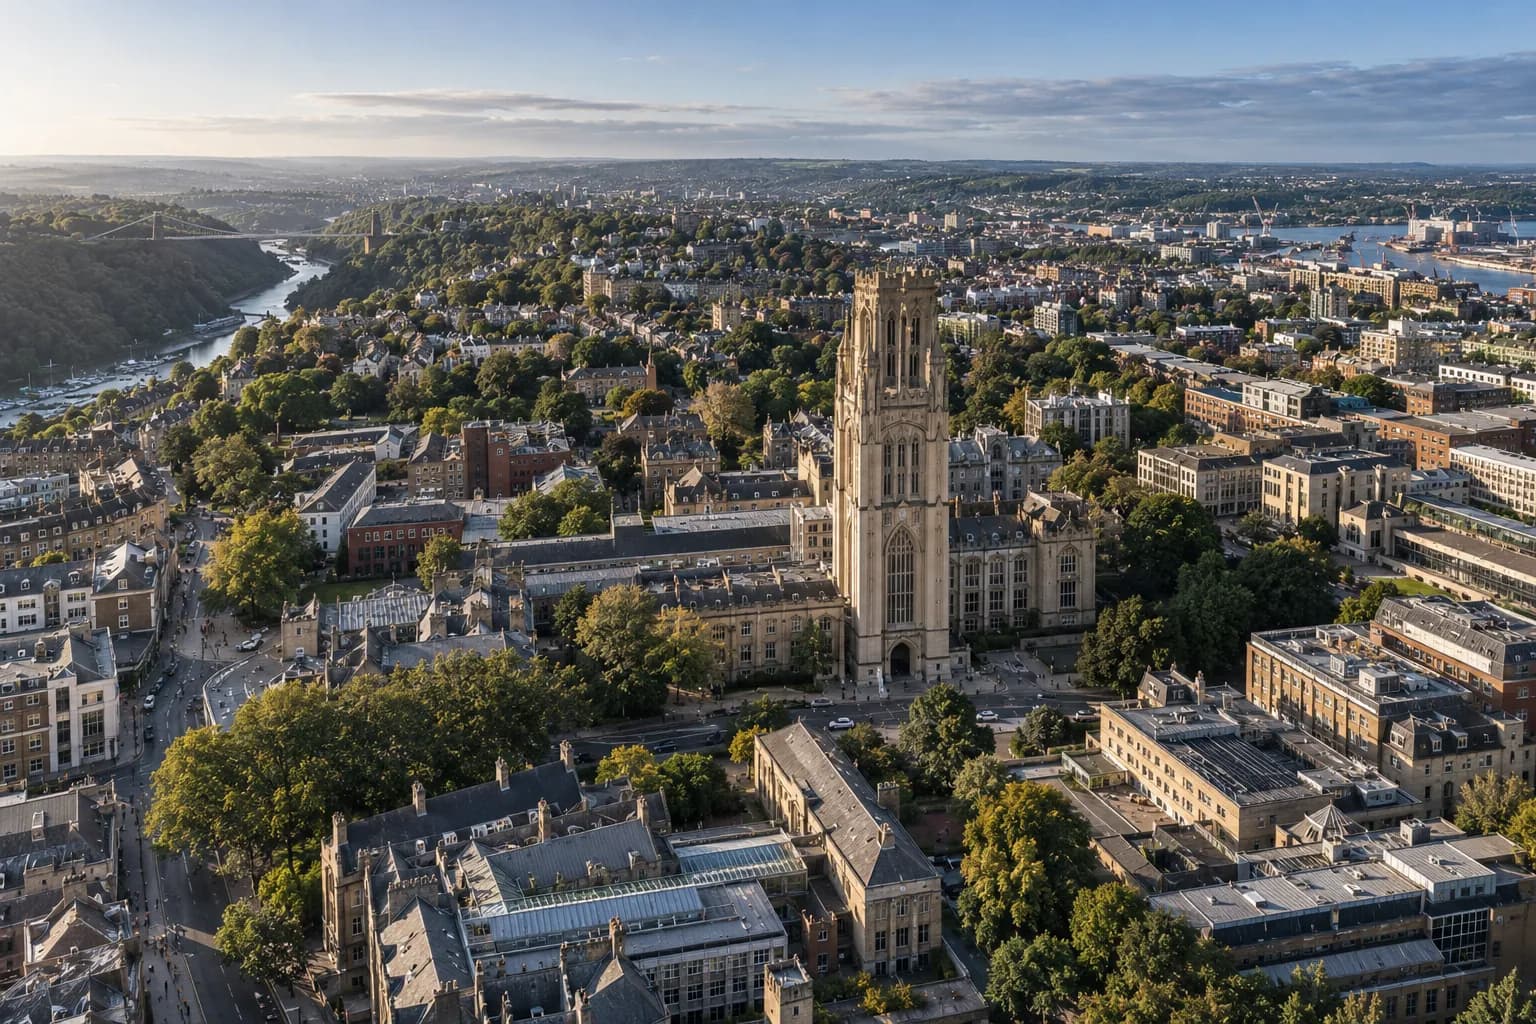
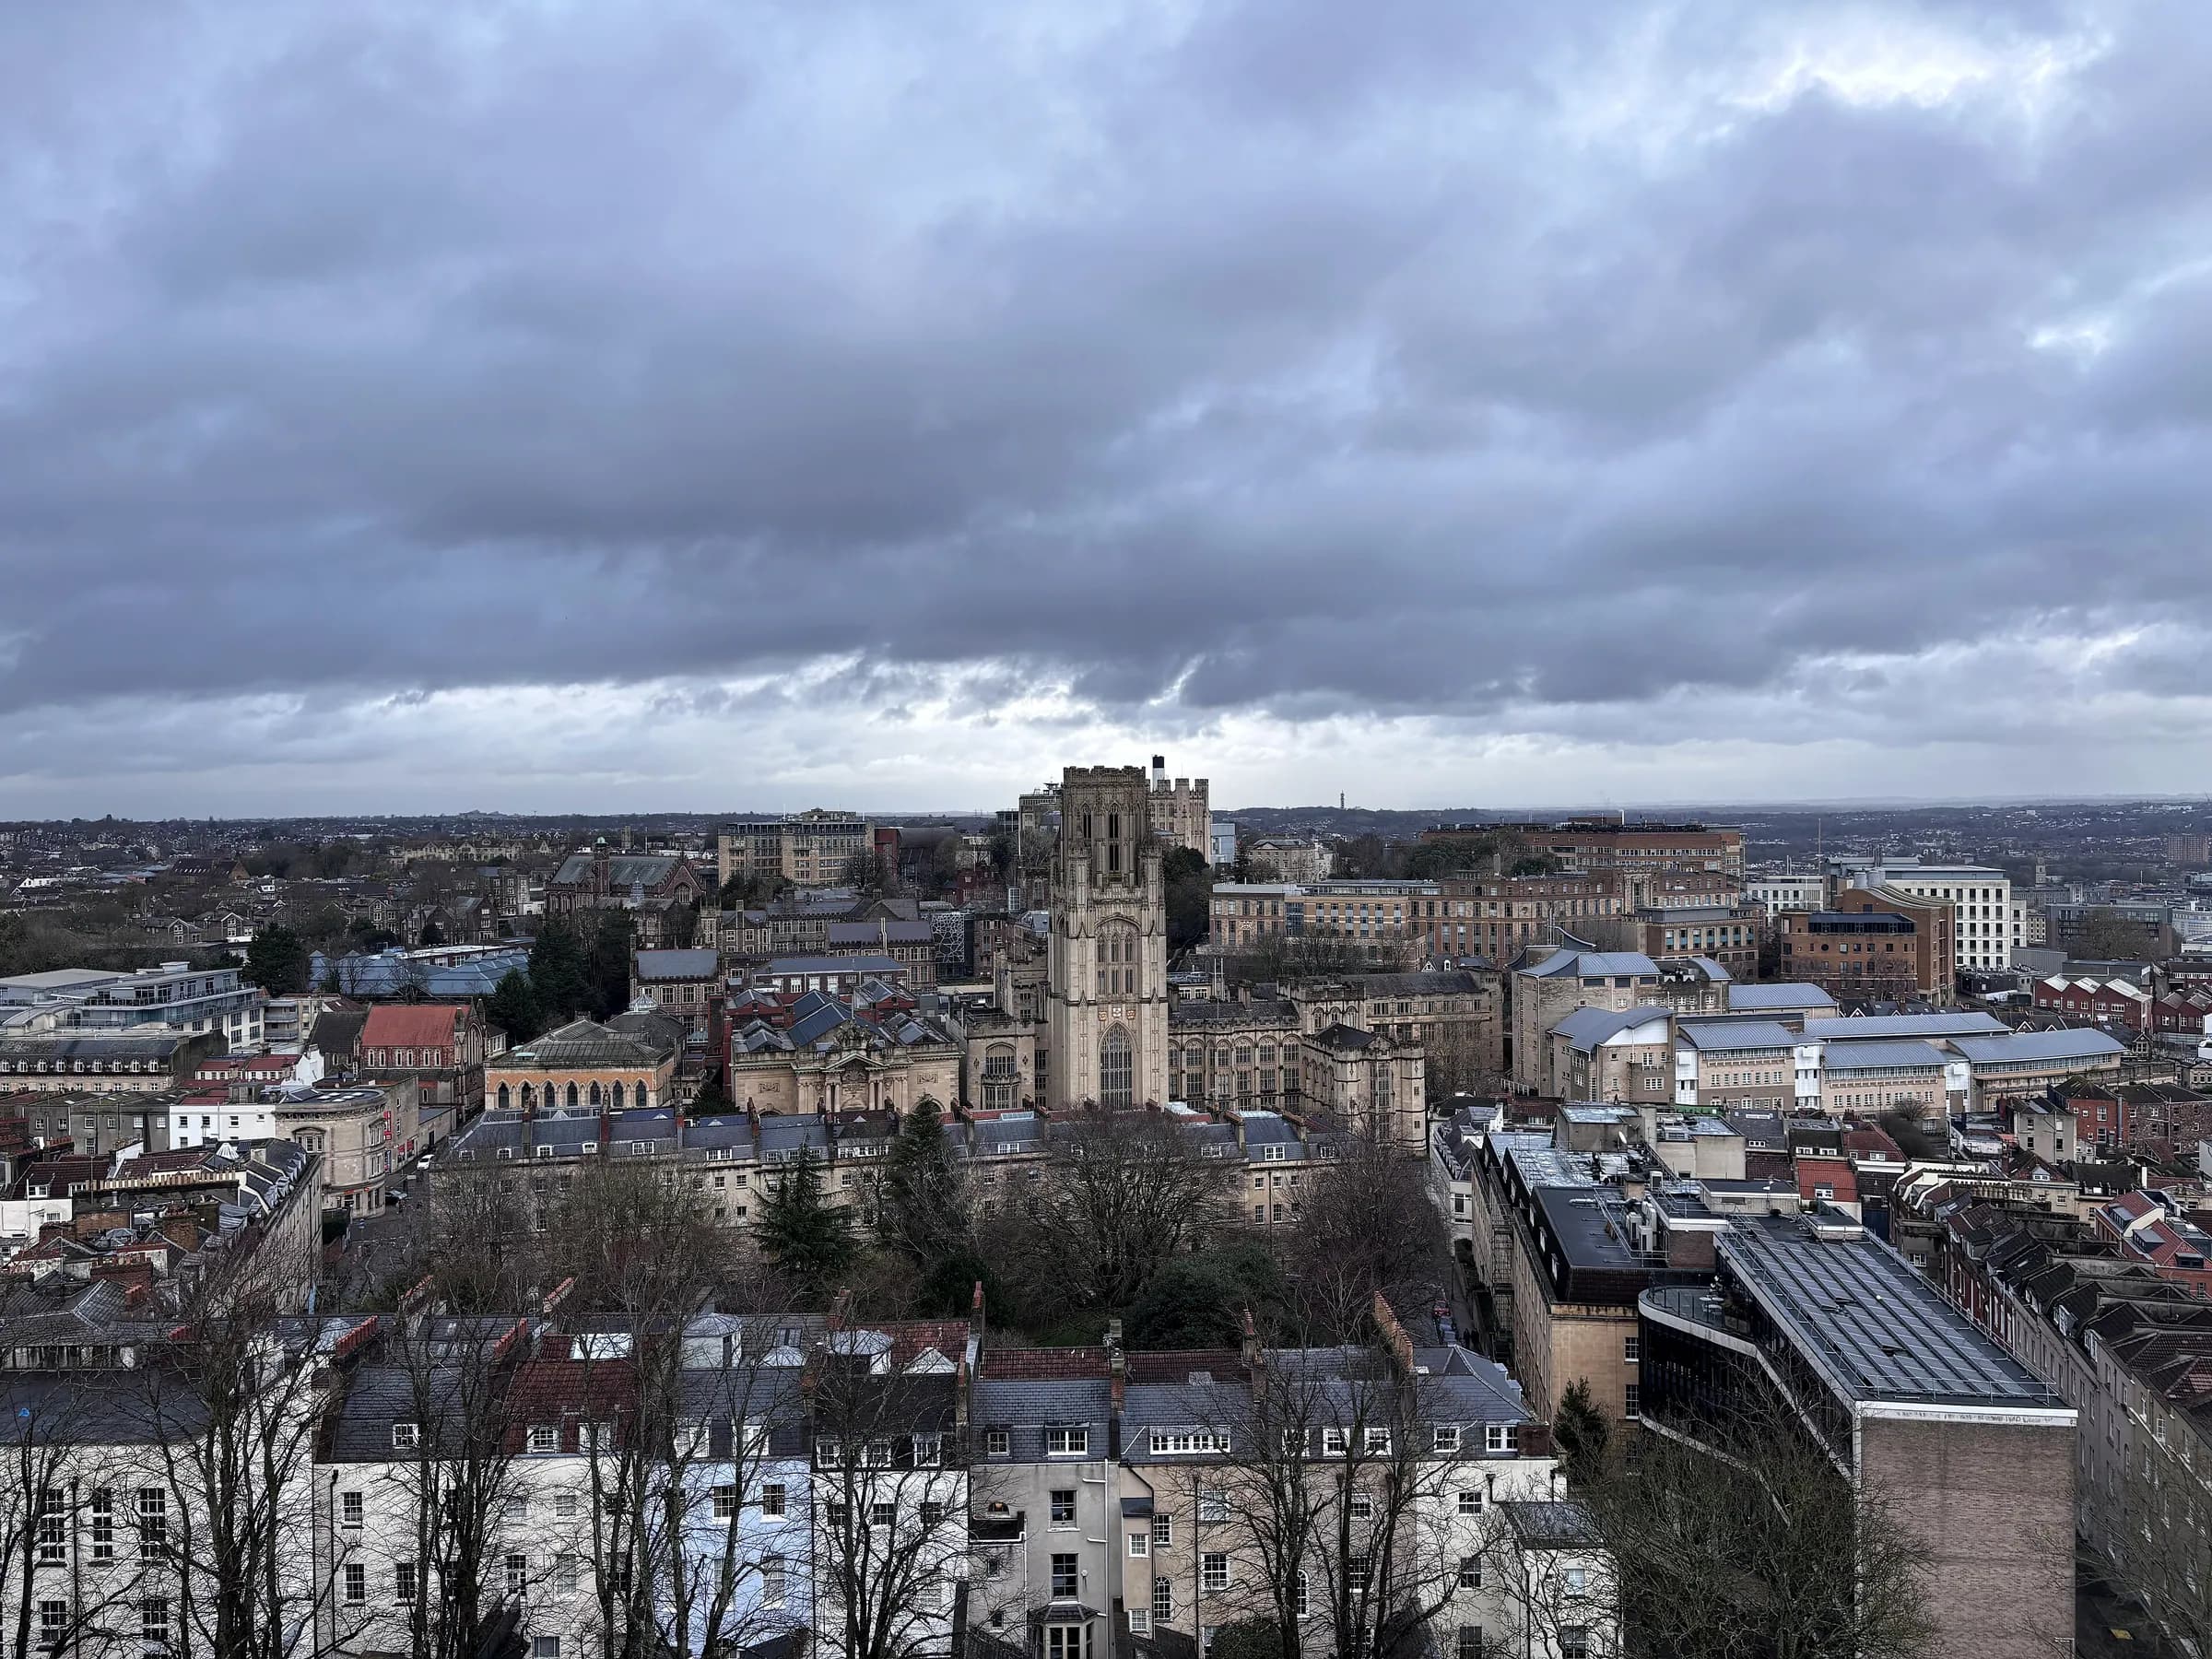
在 Bristol,把不同学科连接成机器人系统
NOEPRA(诺伊普拉)是由布里斯托大学学生发起的独立机器人研发团队,当前由三位核心开发成员推进。我们把飞行平台、工具机构、机载电子与任务软件作为相互关联的系统设计。
核心问题始终具体:换上一件工具之后,平台怎样承受新的载荷,电子怎样提供合适的电源与数据,软件怎样识别工作条件,人员怎样复查结果?这些问题要求机械、电子、控制与人工智能共同参与。
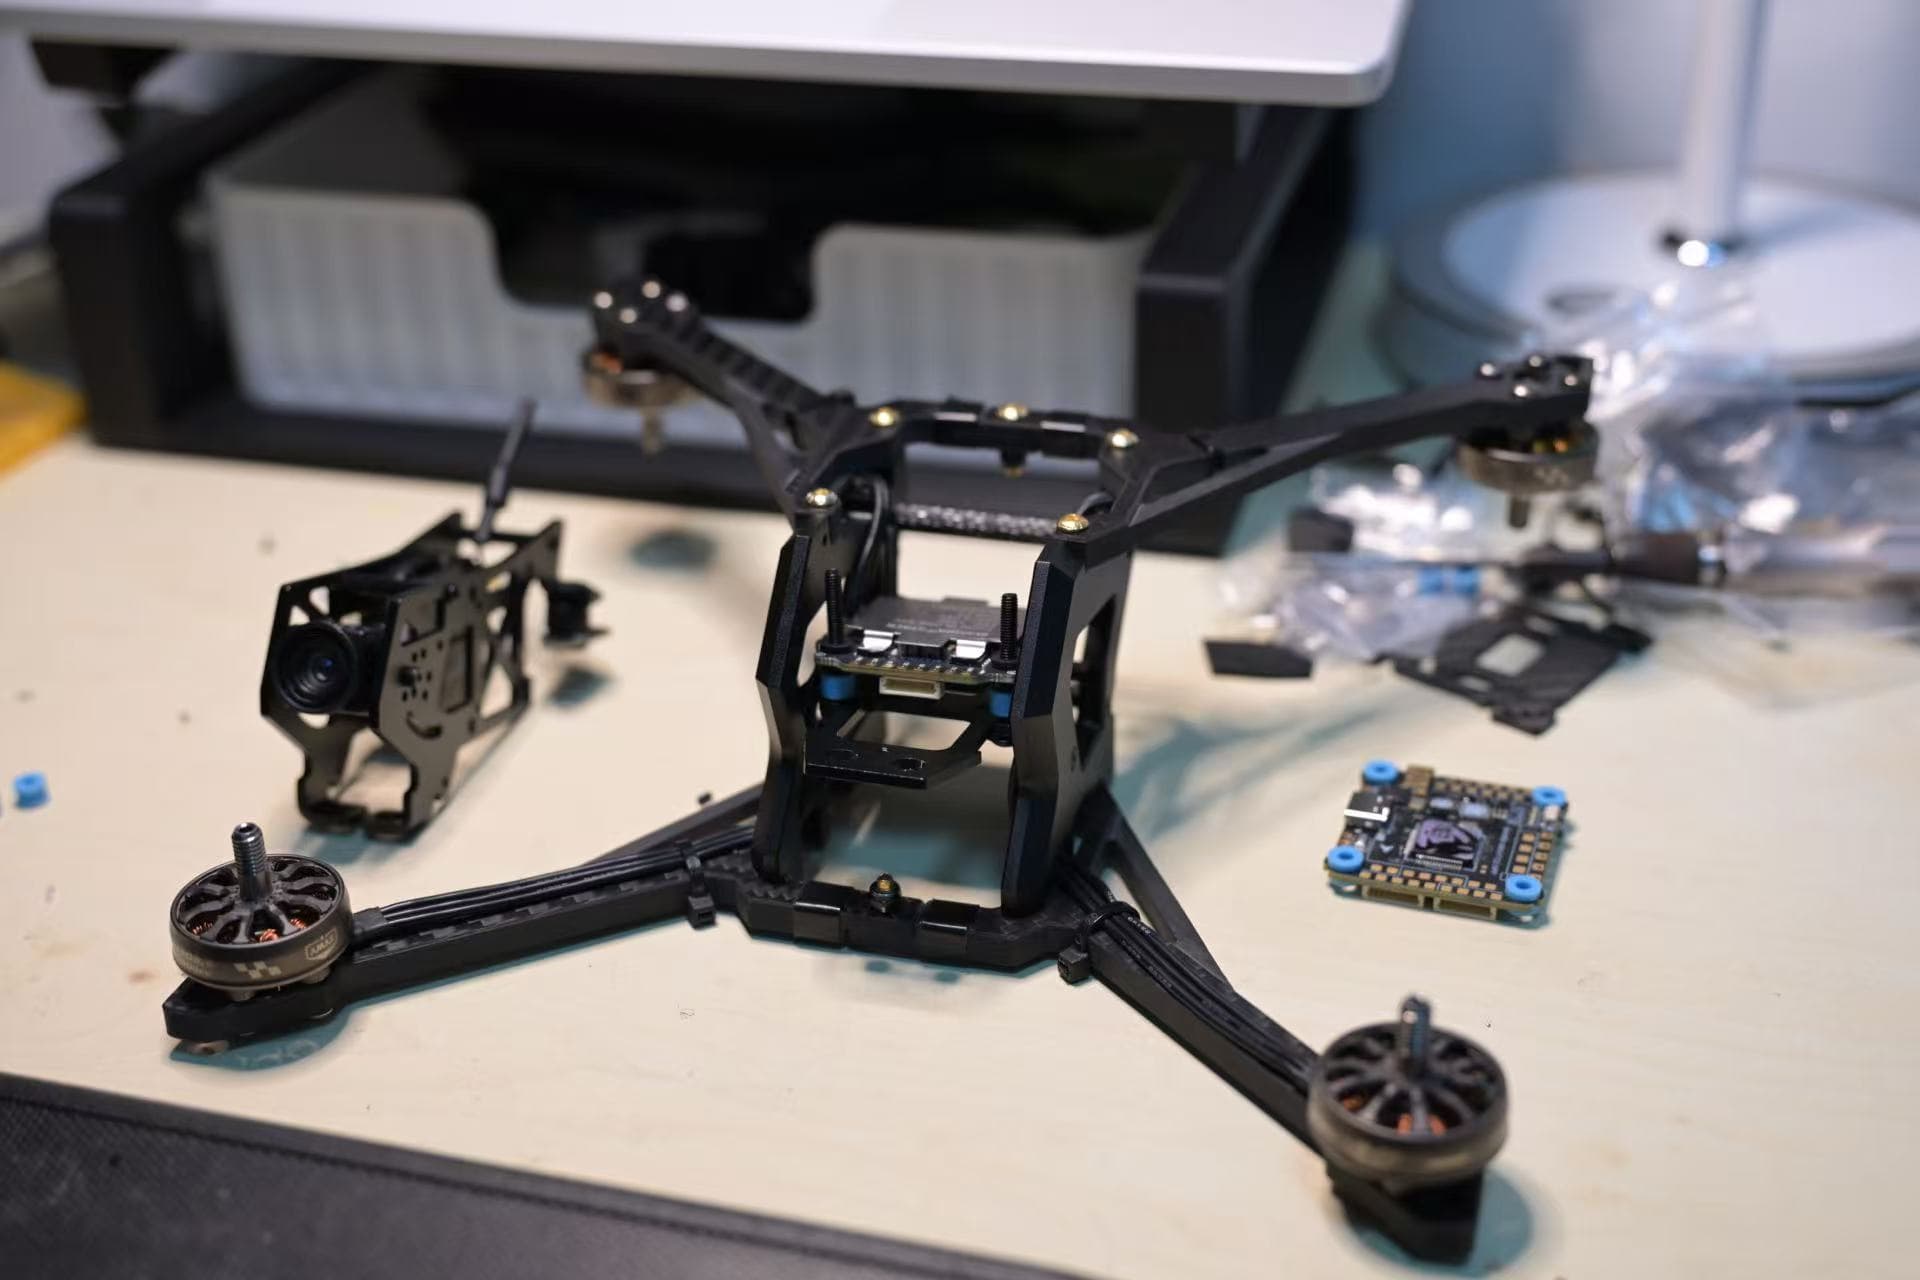
让每一次设计,回应实际装配与观察
我们从工作对象和操作步骤确定设计条件:工具能否装入和取出,线束怎样维护,力怎样传递,观测怎样支持下一步。版本、条件、异常与恢复进入记录,使一次试验能够推动下一次修改。
近期研发围绕接口验证、超视觉、异形捕捉和 NOEPRA OS 展开。独立轻型验证路线用于逐项检查硬件条件,软件已有可操作的本地任务与复核流程。
Bristol 的飞行与机器人实验设施
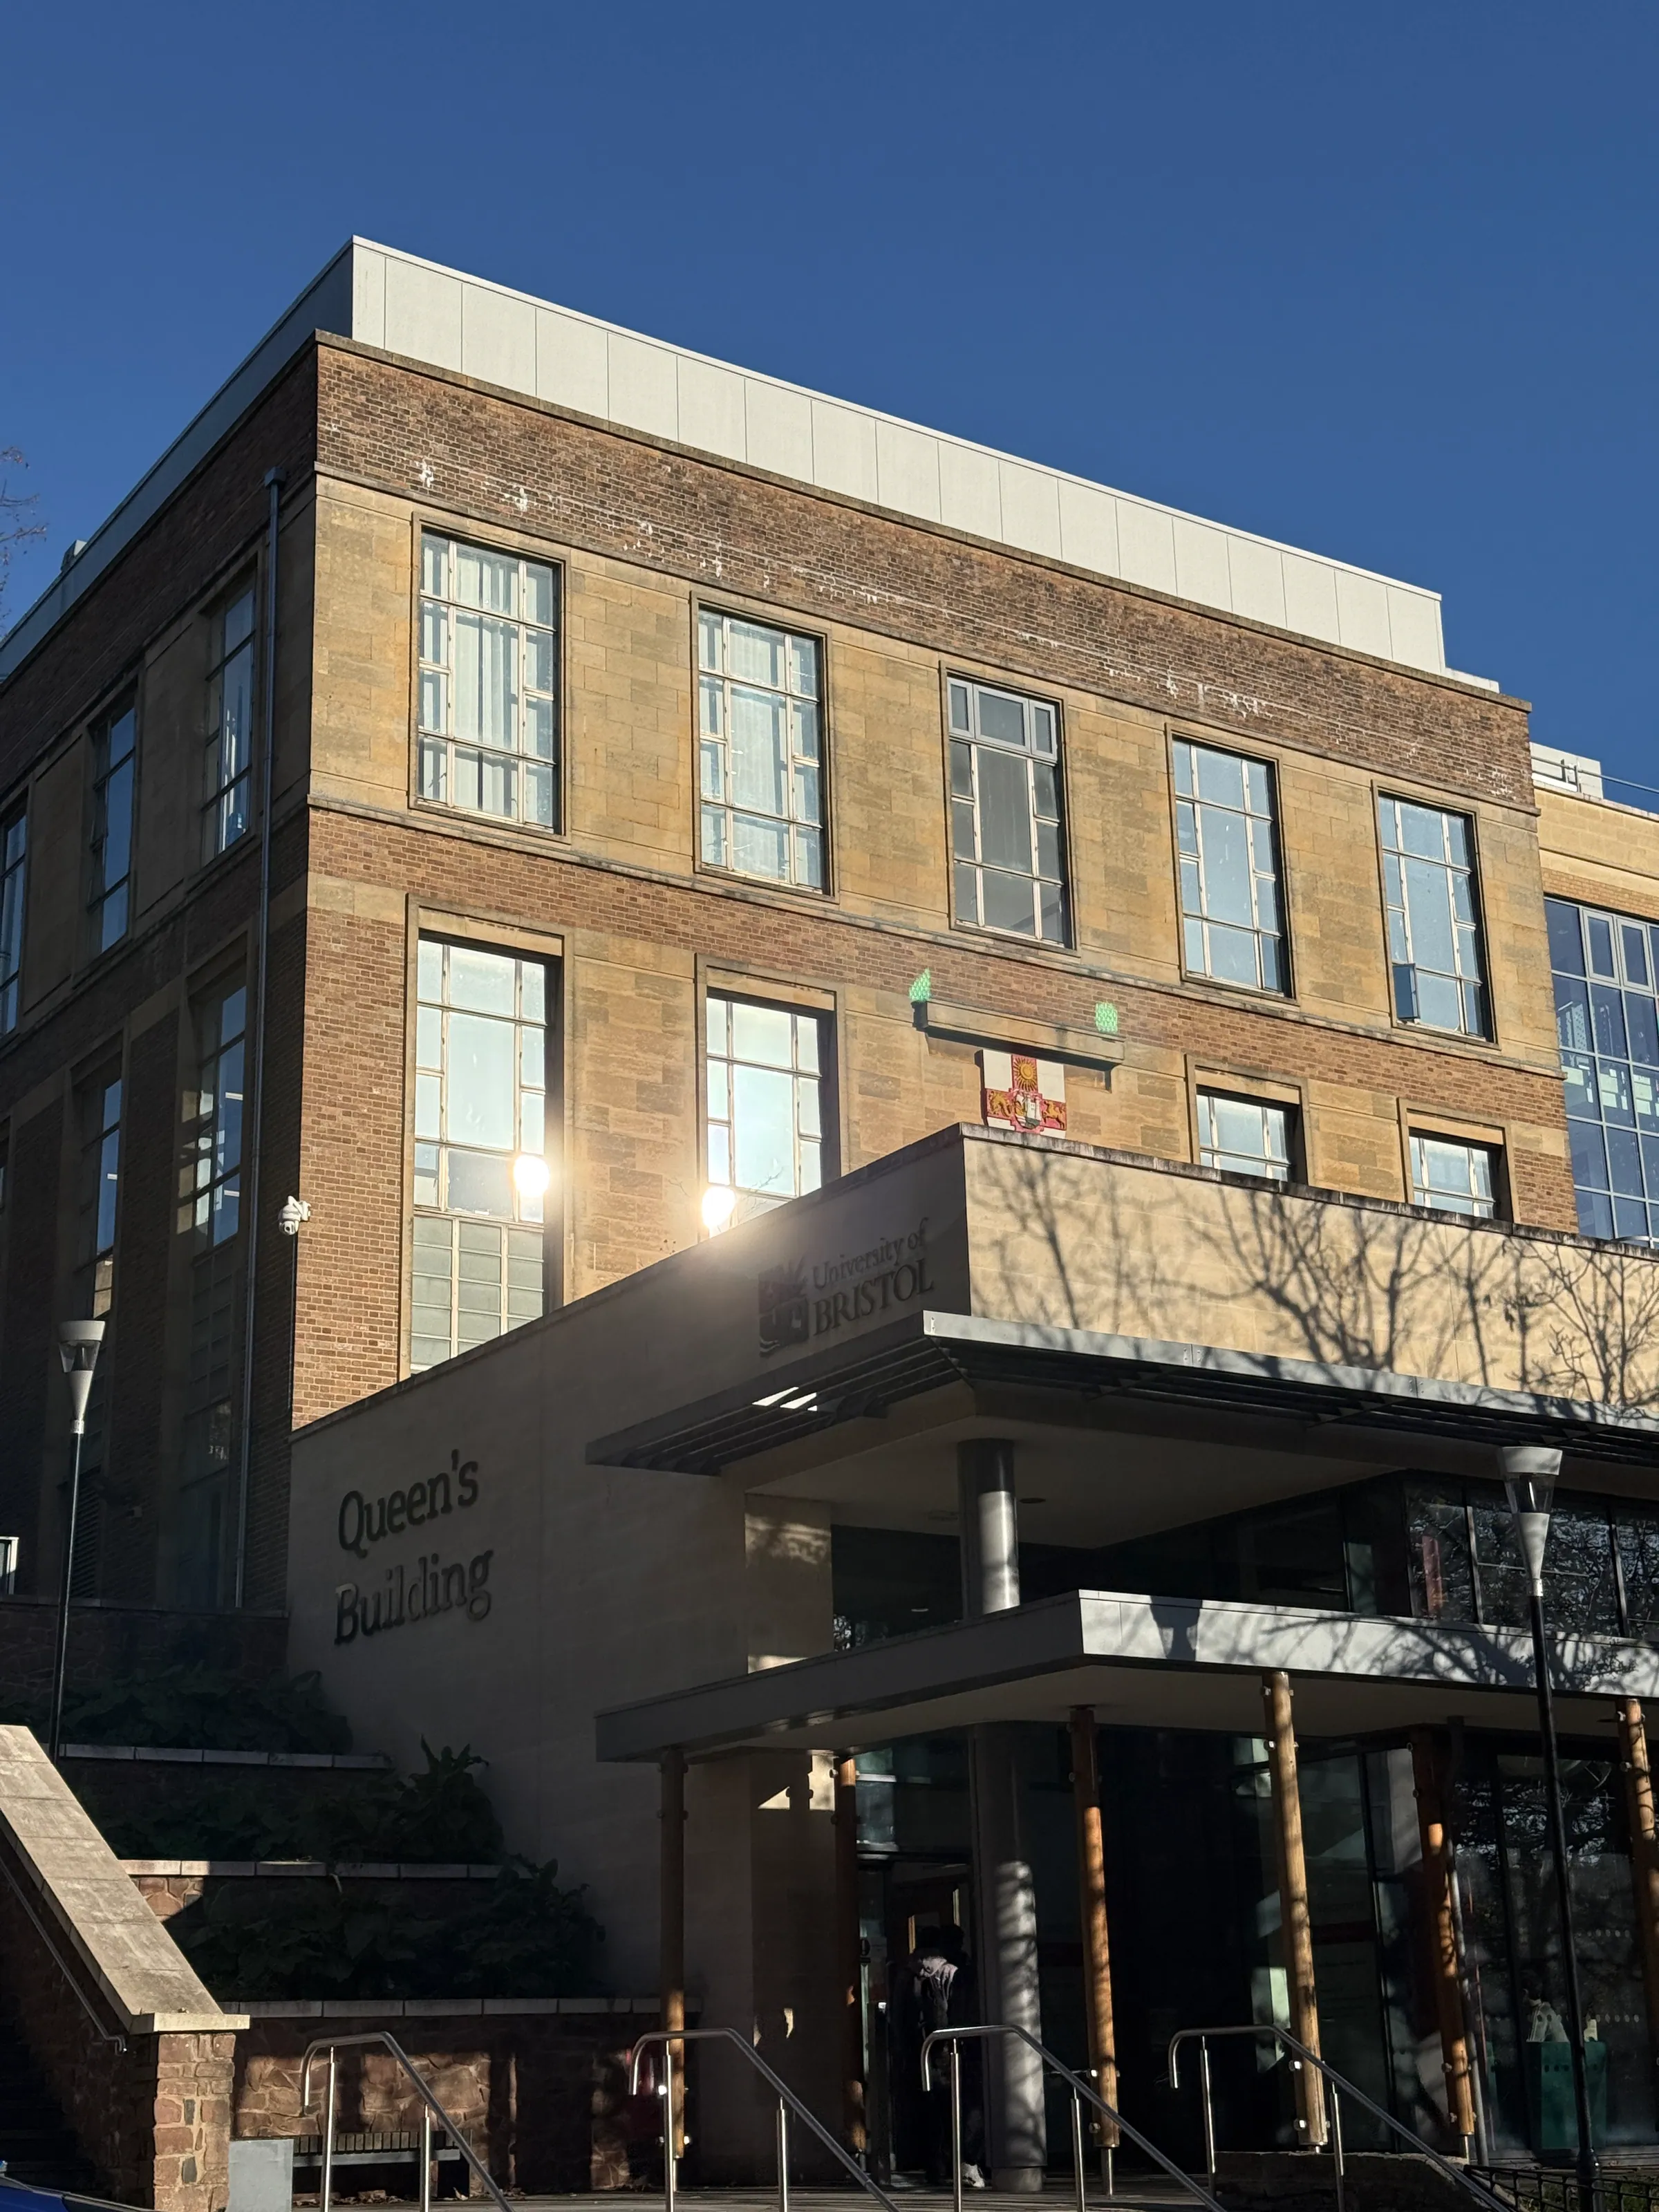
Queen’s Building。 布里斯托大学工程学科所在地。
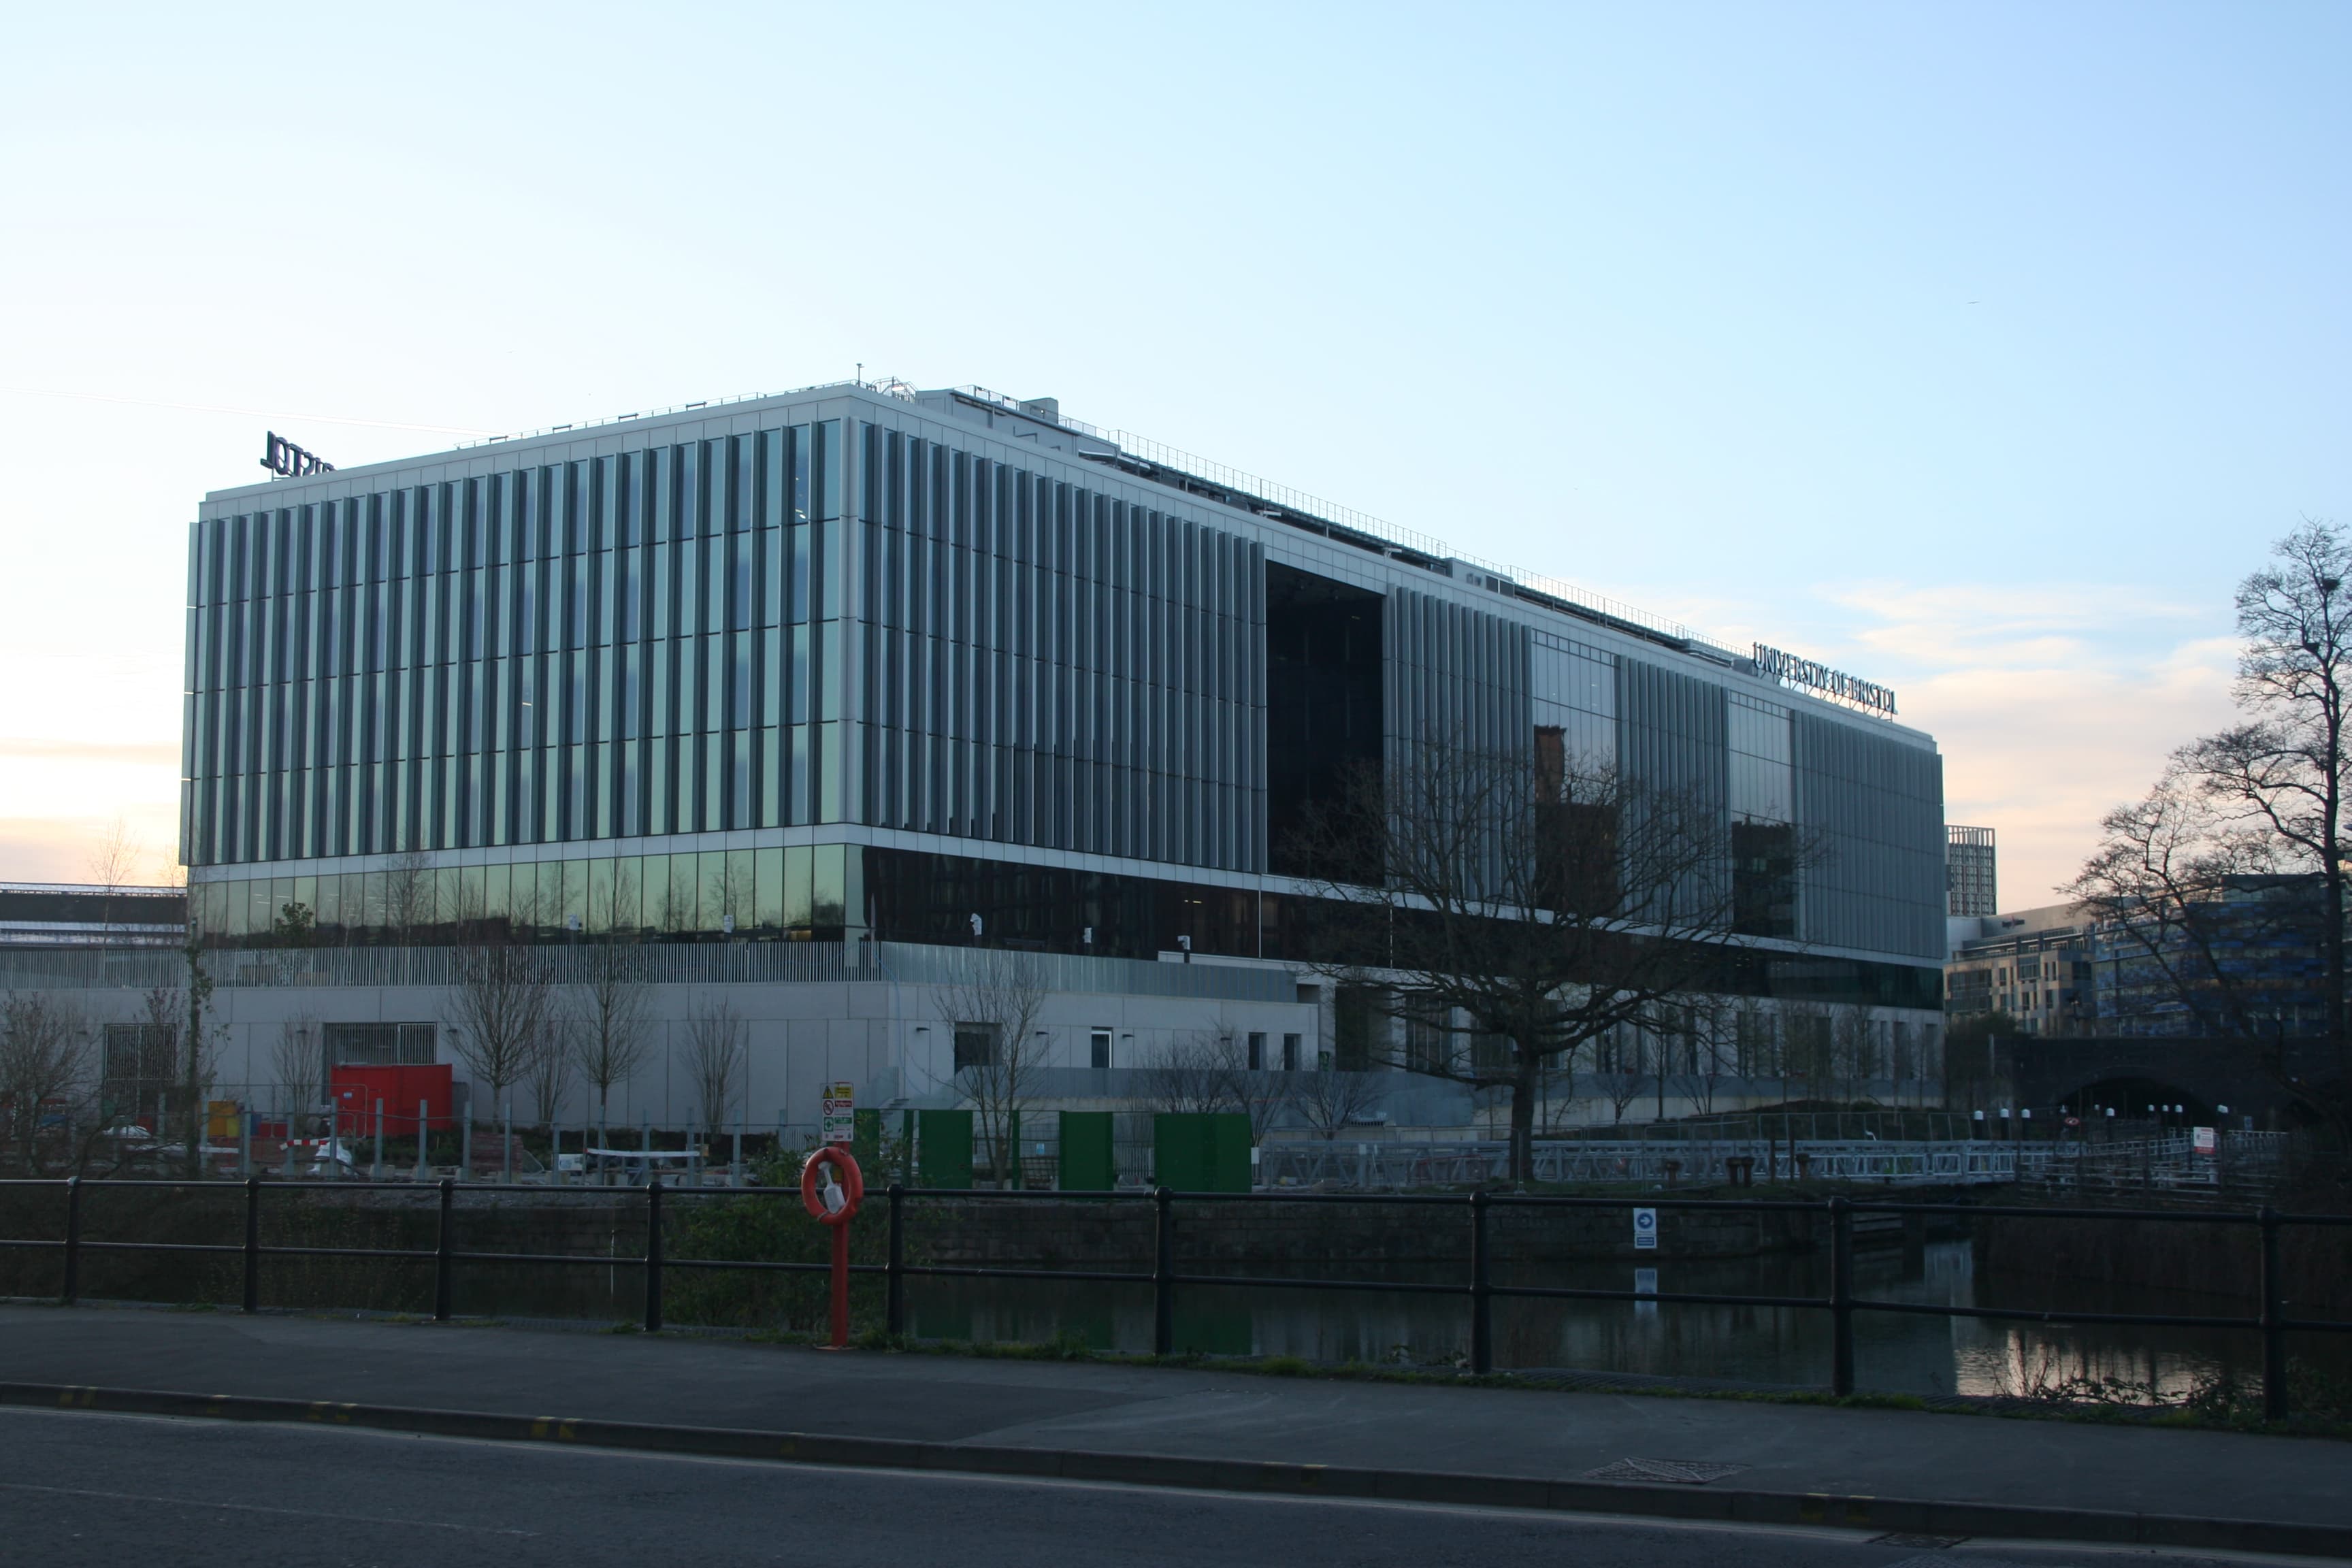
Temple Quarter 新校区。 紧邻 Temple Meads 的大学创新新校区。
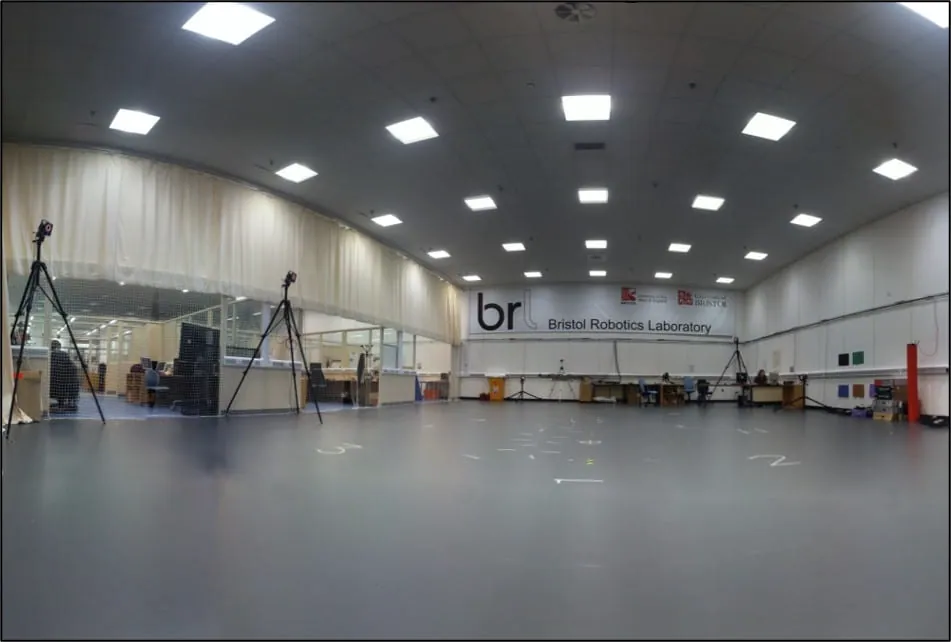
室内飞行场地。 配备动作捕捉,用于受控条件下的飞行与对比试验。
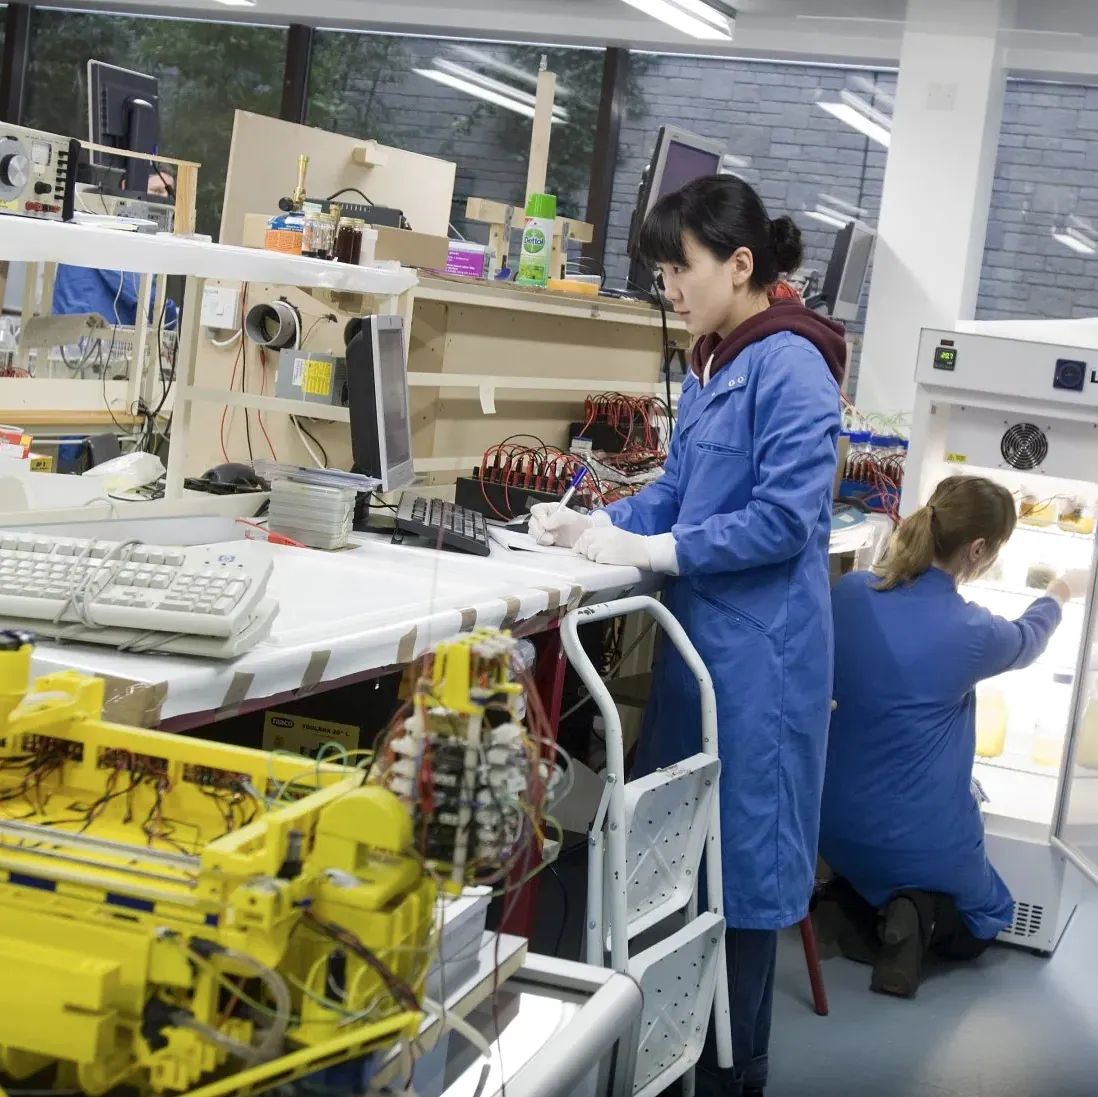
工作间。 电子、机构与样机装配,在同一张工作台上推进。
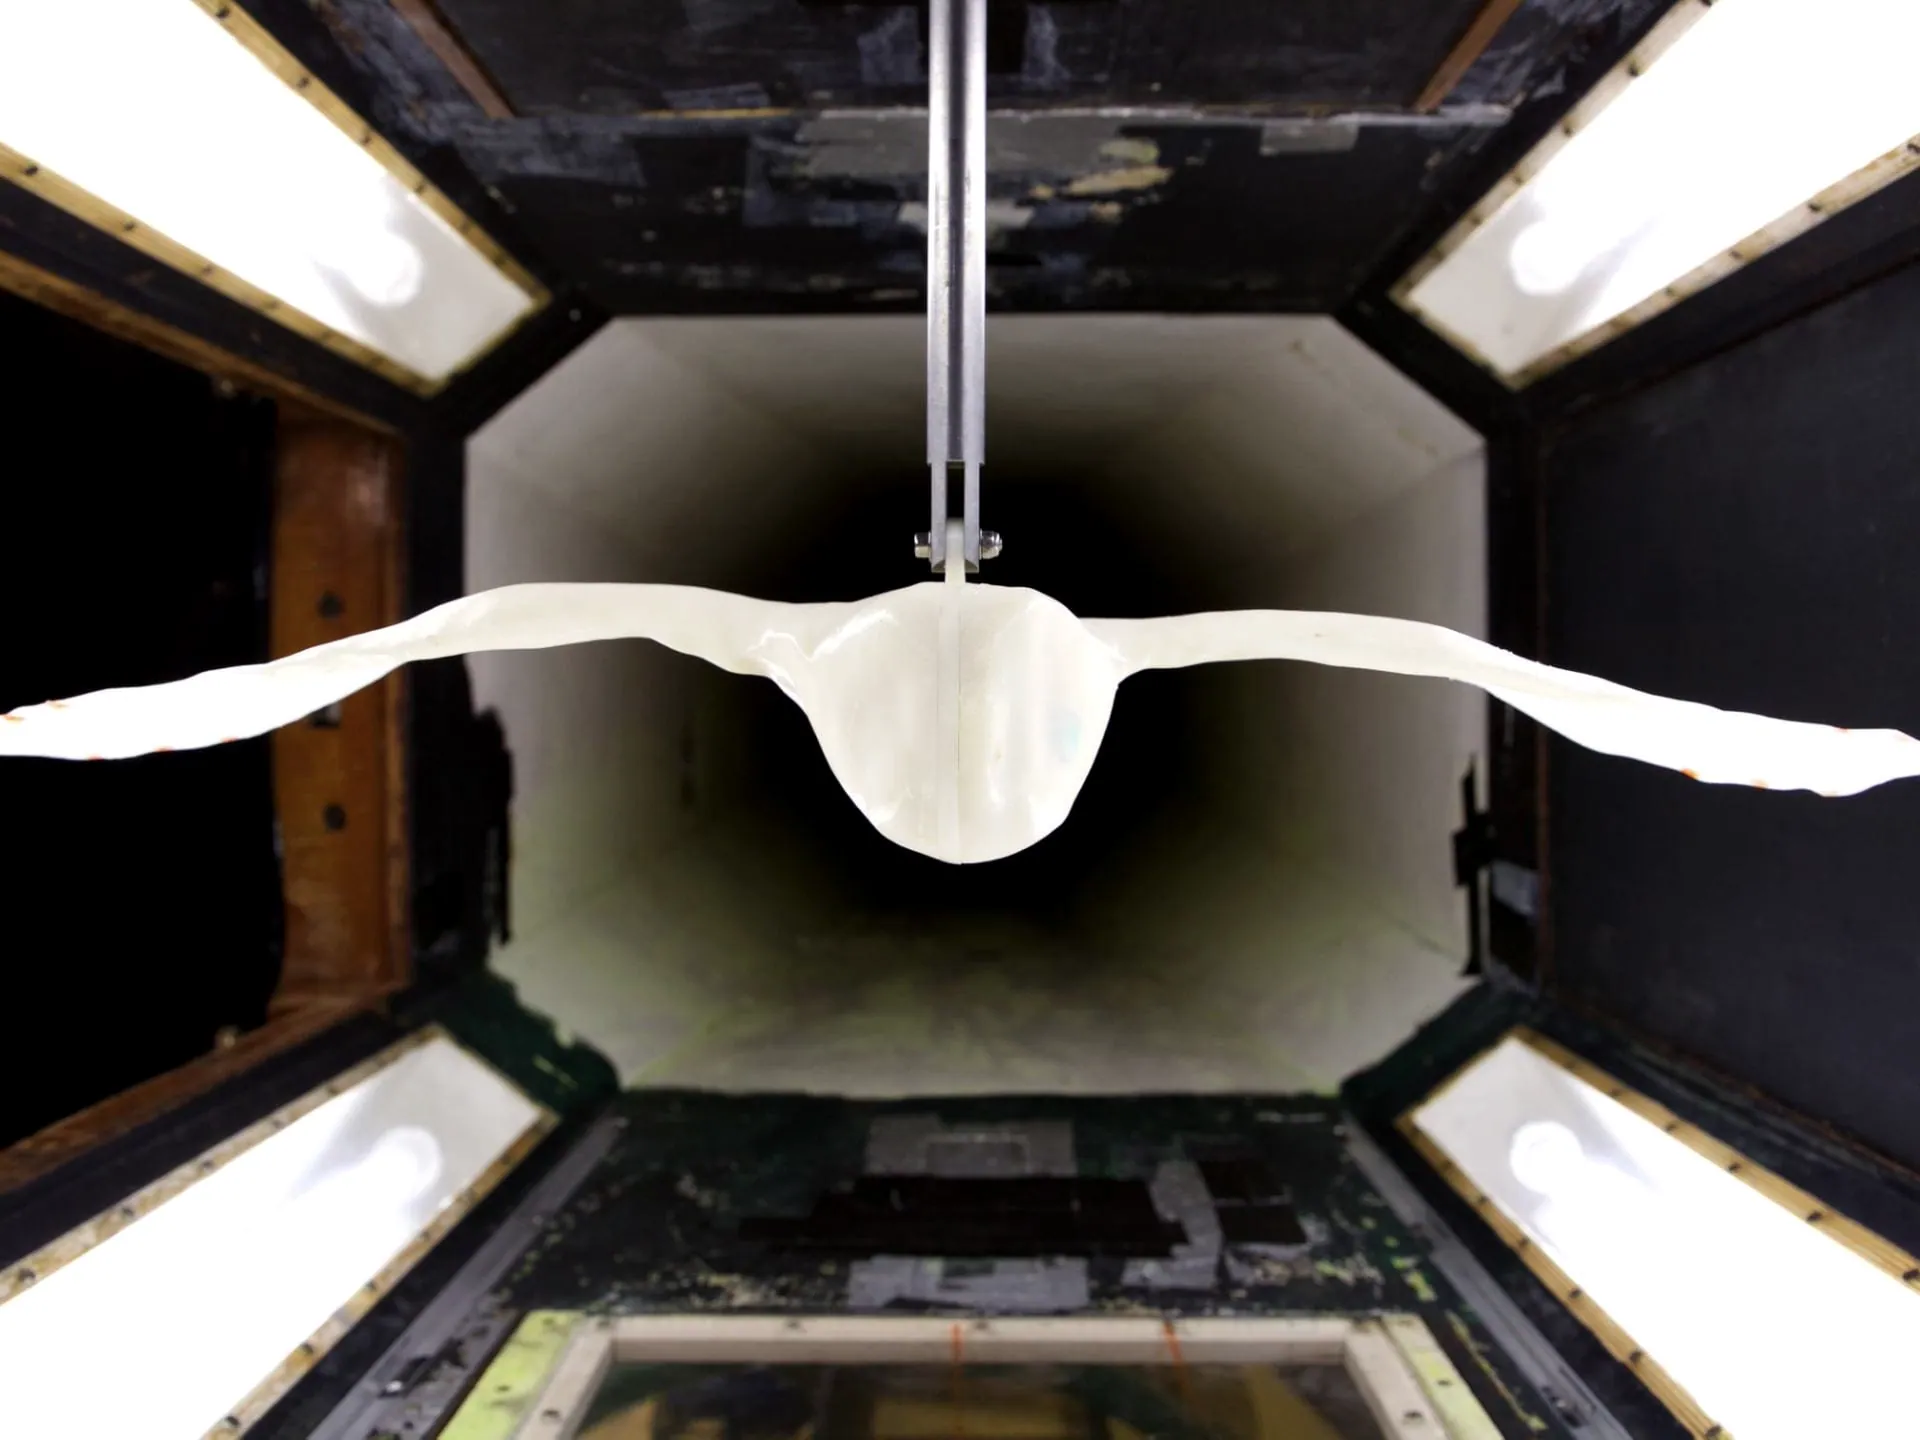
风洞。 在可控气流里研究气动与气动声学问题。
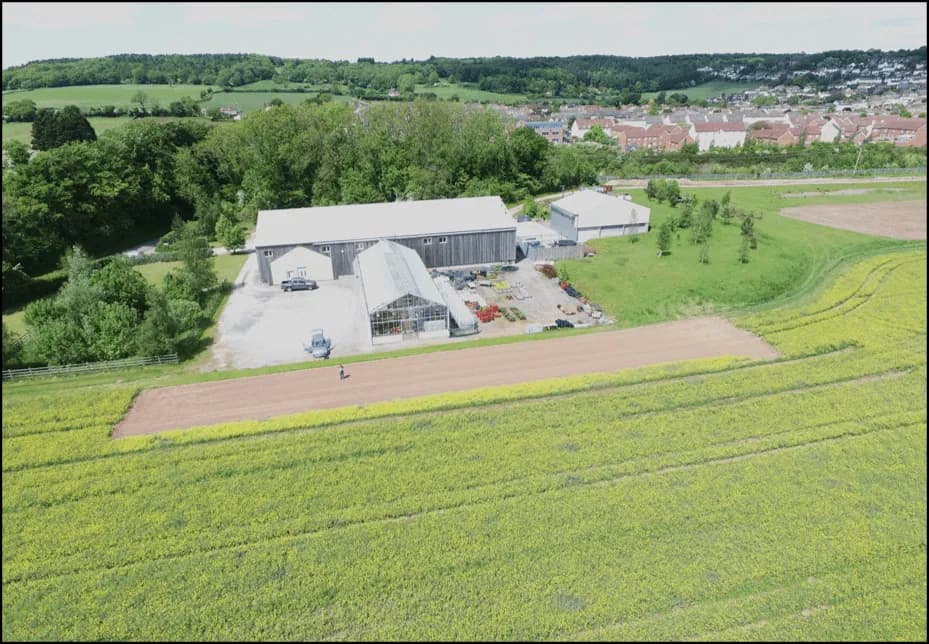
Fenswood 外场。 走出实验室,面对开阔场地、真实的风与地形。
系统设计与实物开发
Bristol 的研究实力,与我们的方向密切对口
从飞行试验,到结构、动力与材料研究
Bristol Flight Lab 官方介绍的设施涵盖无人机制造与电子集成、配备 Vicon 动捕的飞行场地、Fenswood Farm 野外研究设施,以及气动与气动声学风洞。它们对应装配、受控飞行、外场测试与气动研究中的不同问题。Flight Lab 设施
大学还拥有动力学与振动、复合材料和先进计算研究资源。它们为轻量结构、载荷响应、仿真与机器学习提供相关研究基础。我们希望按具体课题探索学习、实验与合作机会;设备与场地使用依据课程、实验室和项目安排确认。
与空中操作、柔顺抓取和可信系统相连
Bristol 参与的传感器安装与回收研究,把轻量机构、受控接触与机体响应放在同一个问题中;BPI SoftHand 研究腱驱动与柔顺抓握;ForestVO 和 TreeSpider 则面向复杂森林环境中的定位与操作。安装与回收 · BPI SoftHand · ForestVO · TreeSpider
Bristol 的可信自主系统研究进一步讨论功能变化后的性能说明、验证和使用者理解。NOEPRA 的换工具、人员复核和任务记录与这些问题有明确联系,我们以原始研究为背景,建立自己的设计与验证路线。可信自主系统研究
大学背景与独立研发身份
团队成员的工程学习与 Bristol 的研究环境,为 NOEPRA 提供与研发方向密切相关的学术背景。学校与实验室成果在此按原作者归属介绍;NOEPRA 为独立团队,具体合作、设施使用与支持按实际确认情况说明。