跳转到正文

让​无人机​从​观察​走向​作业

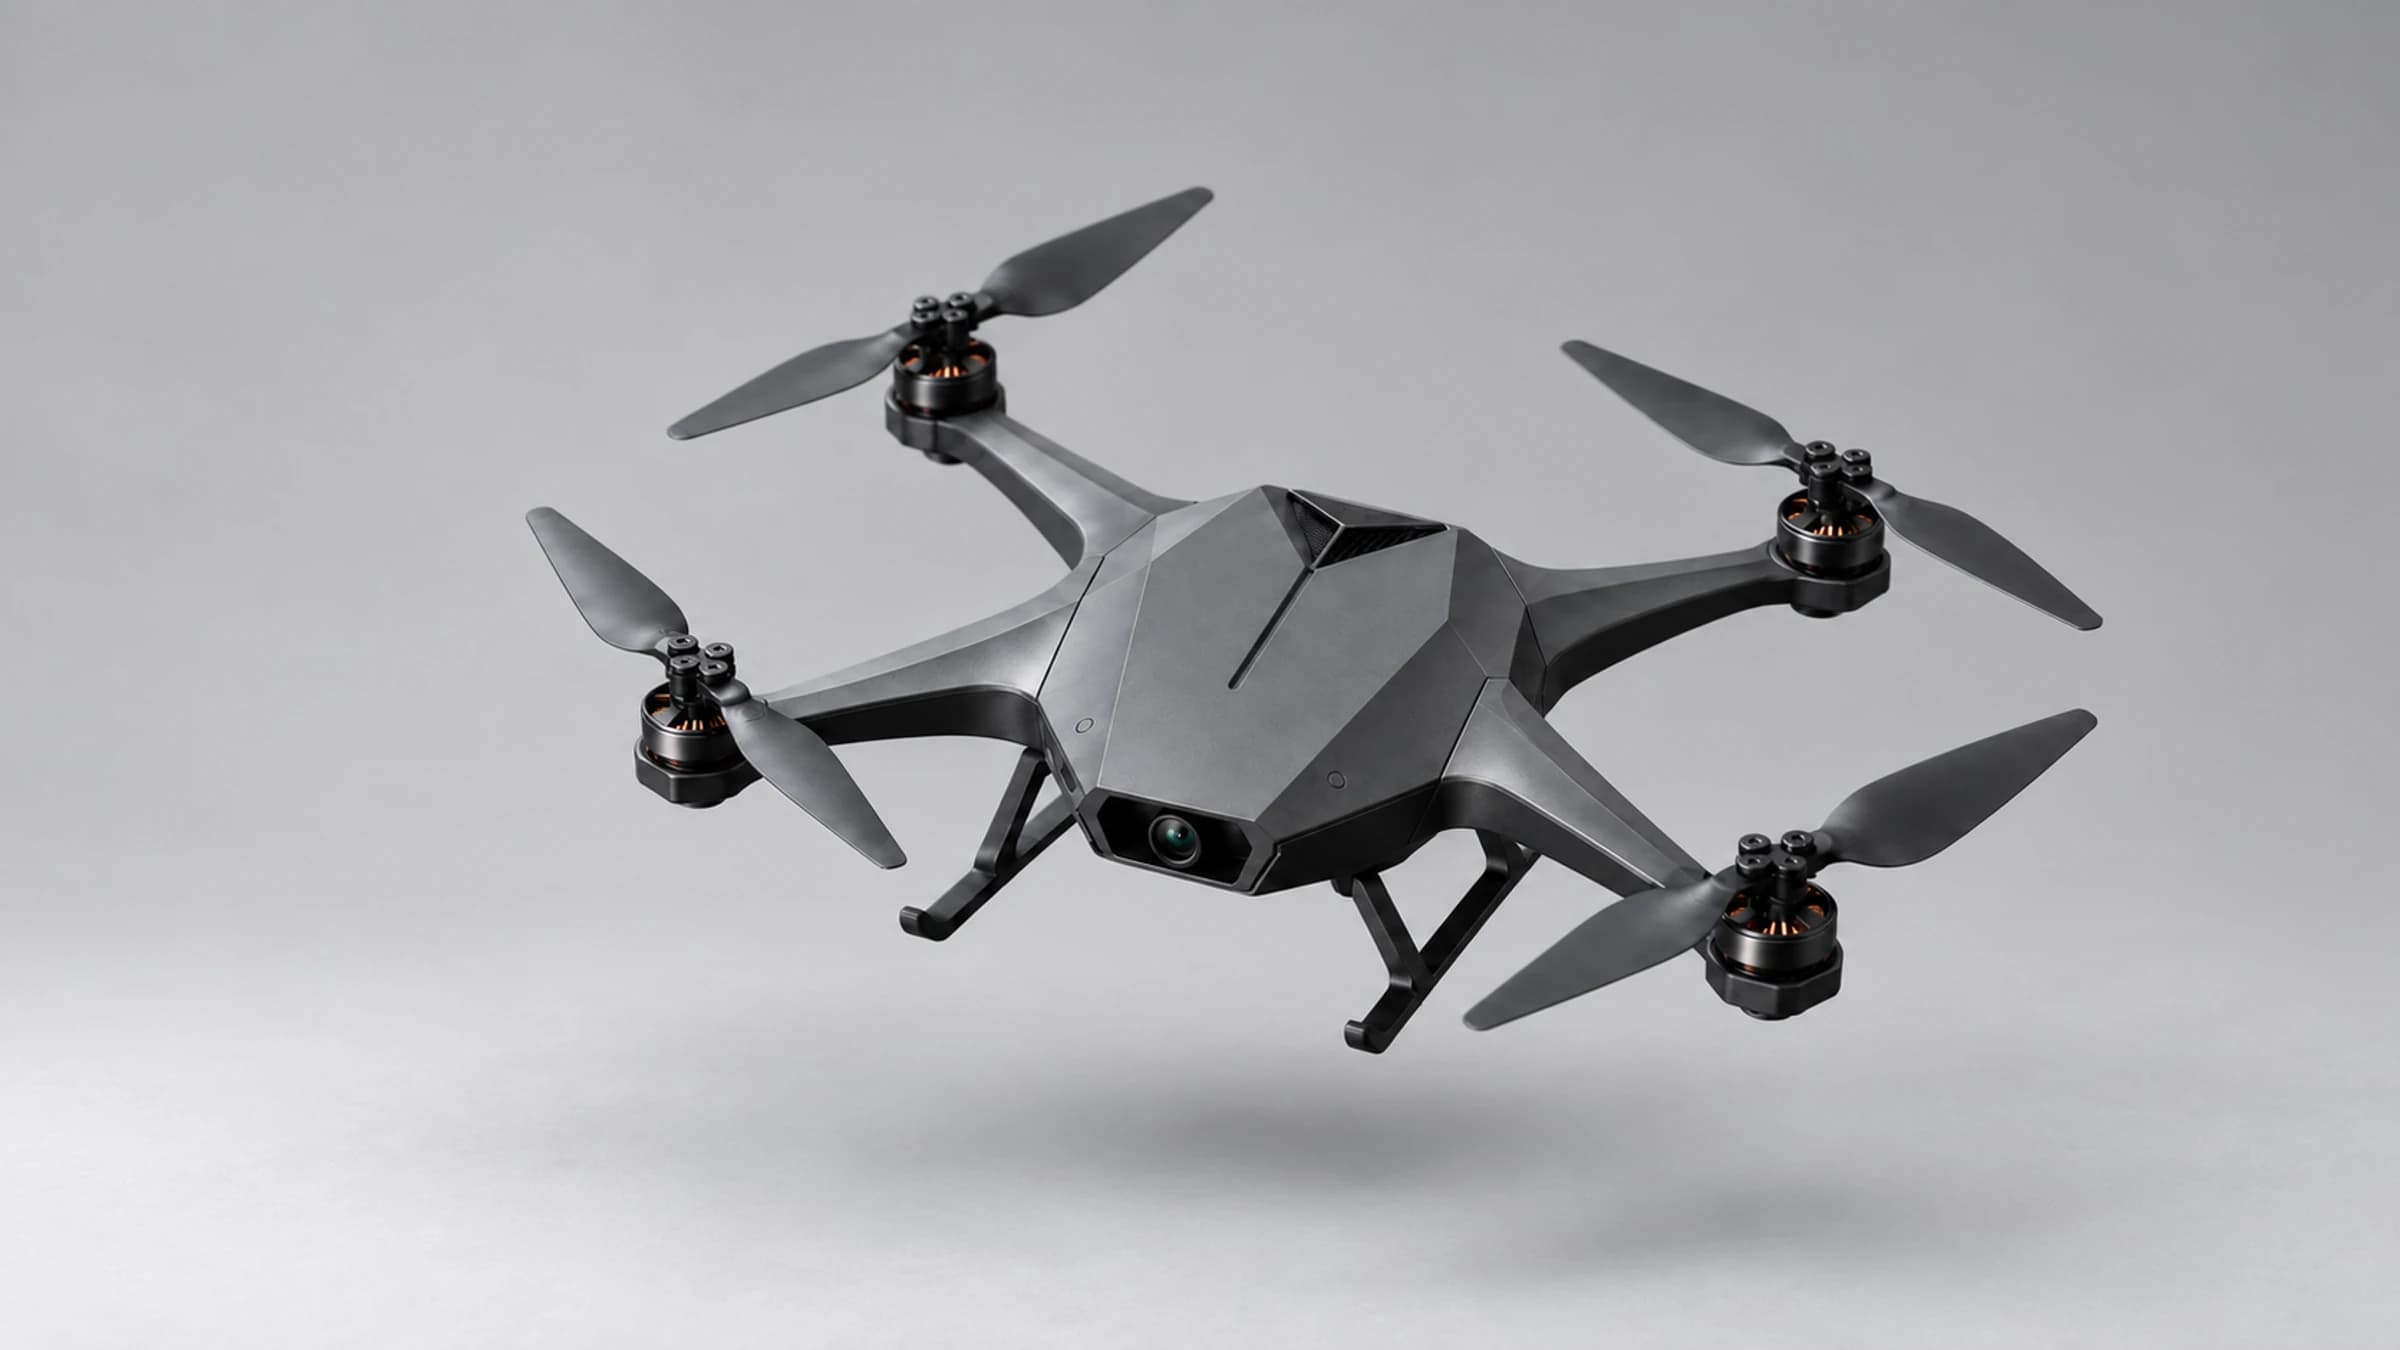
NOEPRA 将飞行平台、可更换工具与任务软件一起设计,探索机器人怎样看清对象、接近目标,并留下可复查的过程记录。

看清​对象,才能​安排​下一步

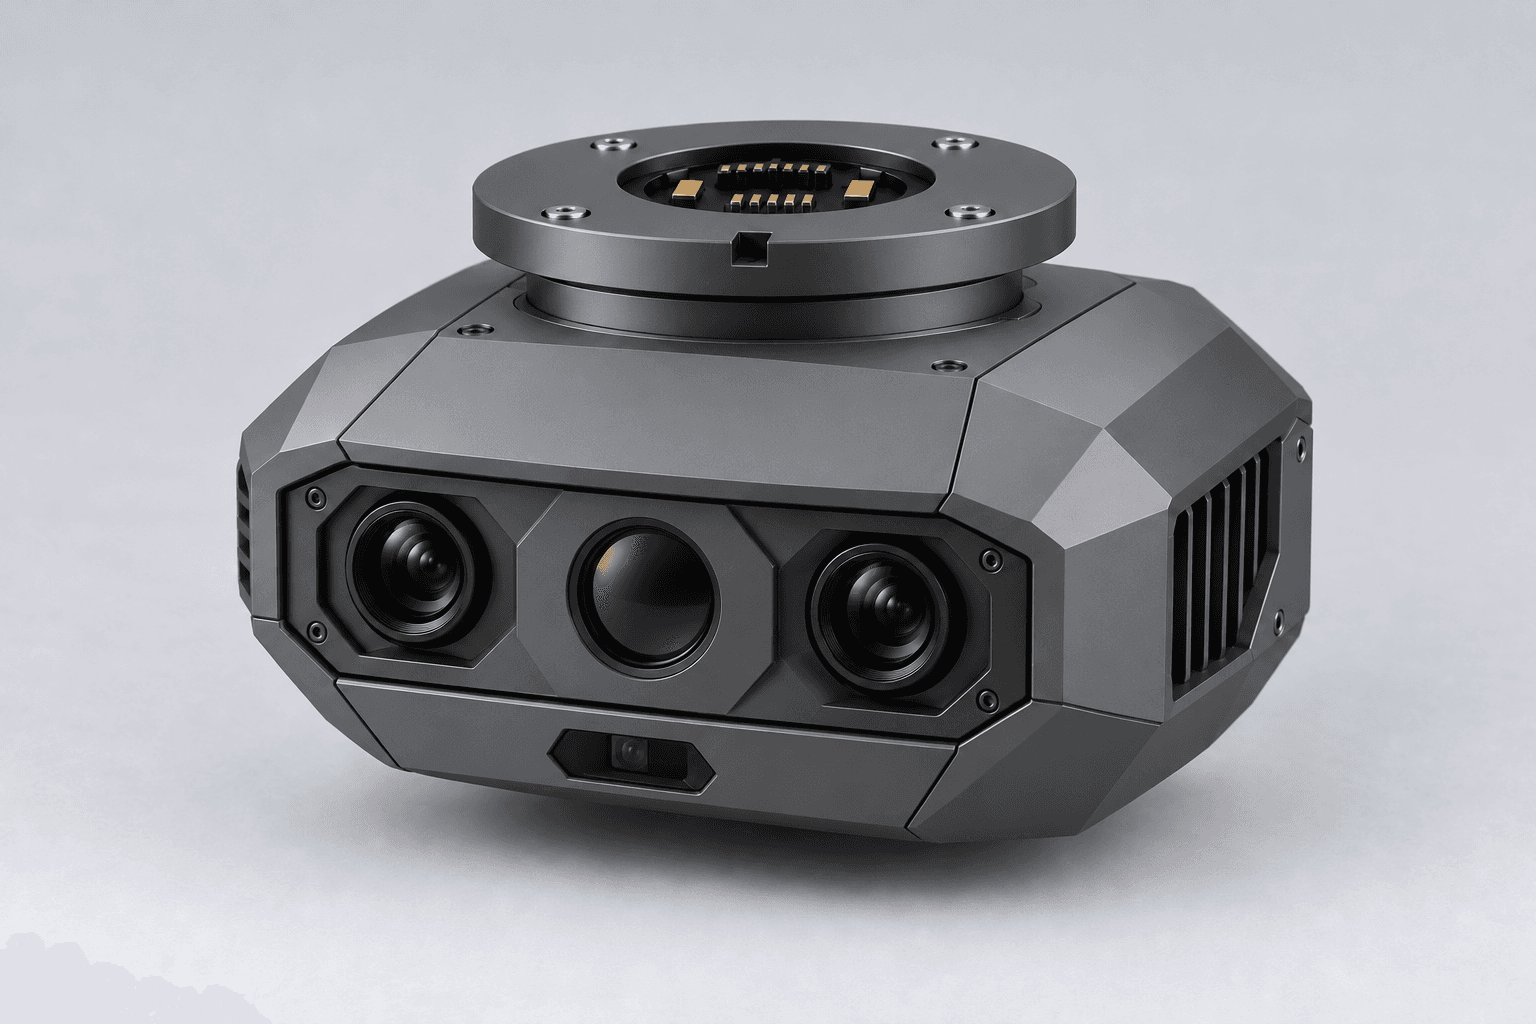
Orion 前部与相机窗

一次观察,应当服务于下一步工作。目标的位置、关注的区域和仍需确认的信息,为怎样接近、何时接触与后续复查提供依据。

了解更多

换​一件​工具,重新​确认​工作​的​条件

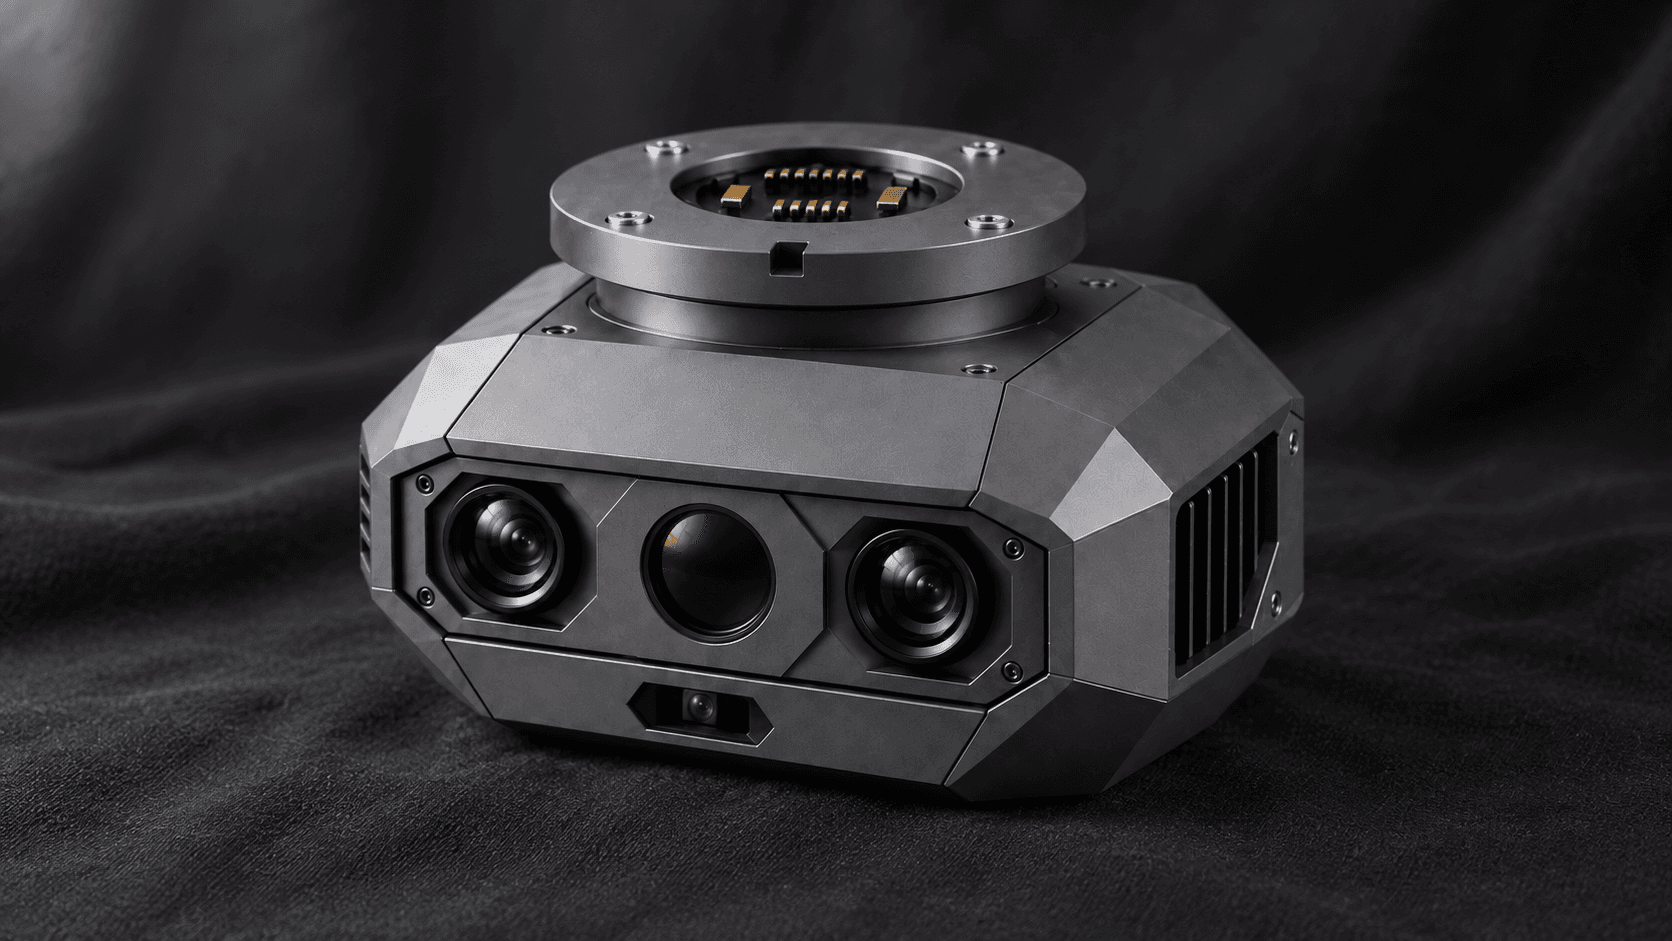
超视觉工具接点的概念近景

观察与接触,需要不同的工作端。共同接口的设计,将工具的接合、质量、供电与动作条件放在一起考虑。

了解更多

让​资料​与​判断,留在​同​一项​任务​里

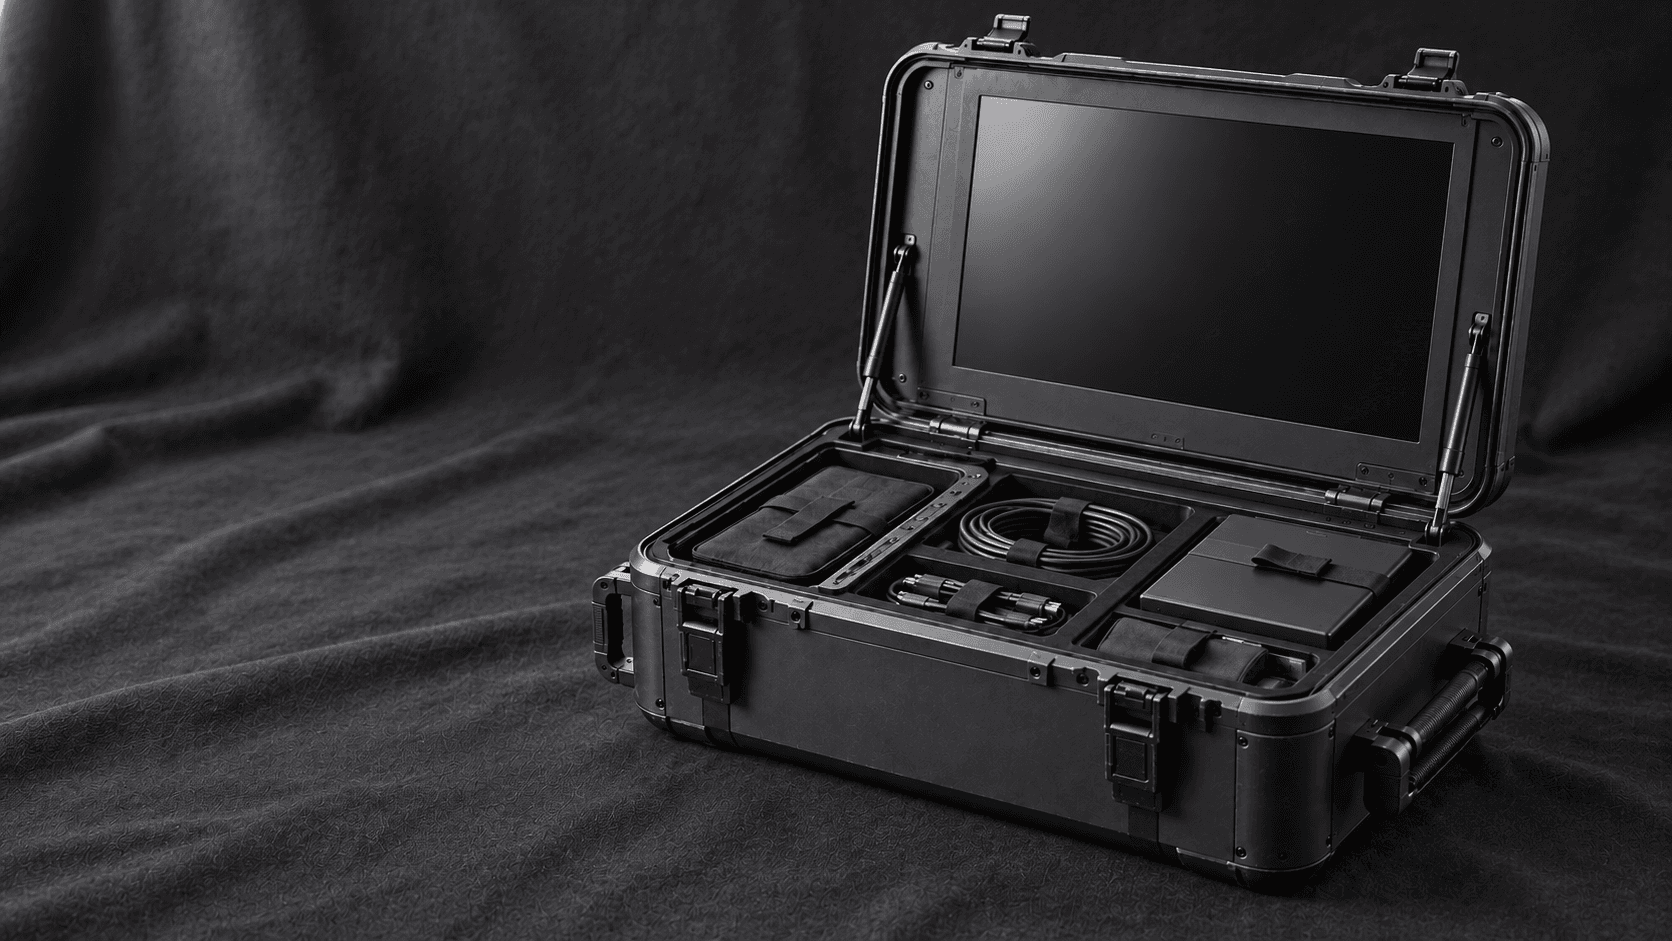
外场笔记本上的 NOEPRA OS 与 Orion

在 NOEPRA OS 中,同一份影像可以承接关注区域、人员意见与复核记录。回看一项任务时,资料与判断仍能相互对应。

了解更多

从​组合​感知​与​柔​顺​抓取​开始

超视觉研究目标与接近条件,异形捕捉研究轻物抓握与释放;两件工具是近期工程重点。

超视觉 · 整体概念

超视觉

研究如何组合可见光、距离与热信息,为目标观测与接近判断提供依据。

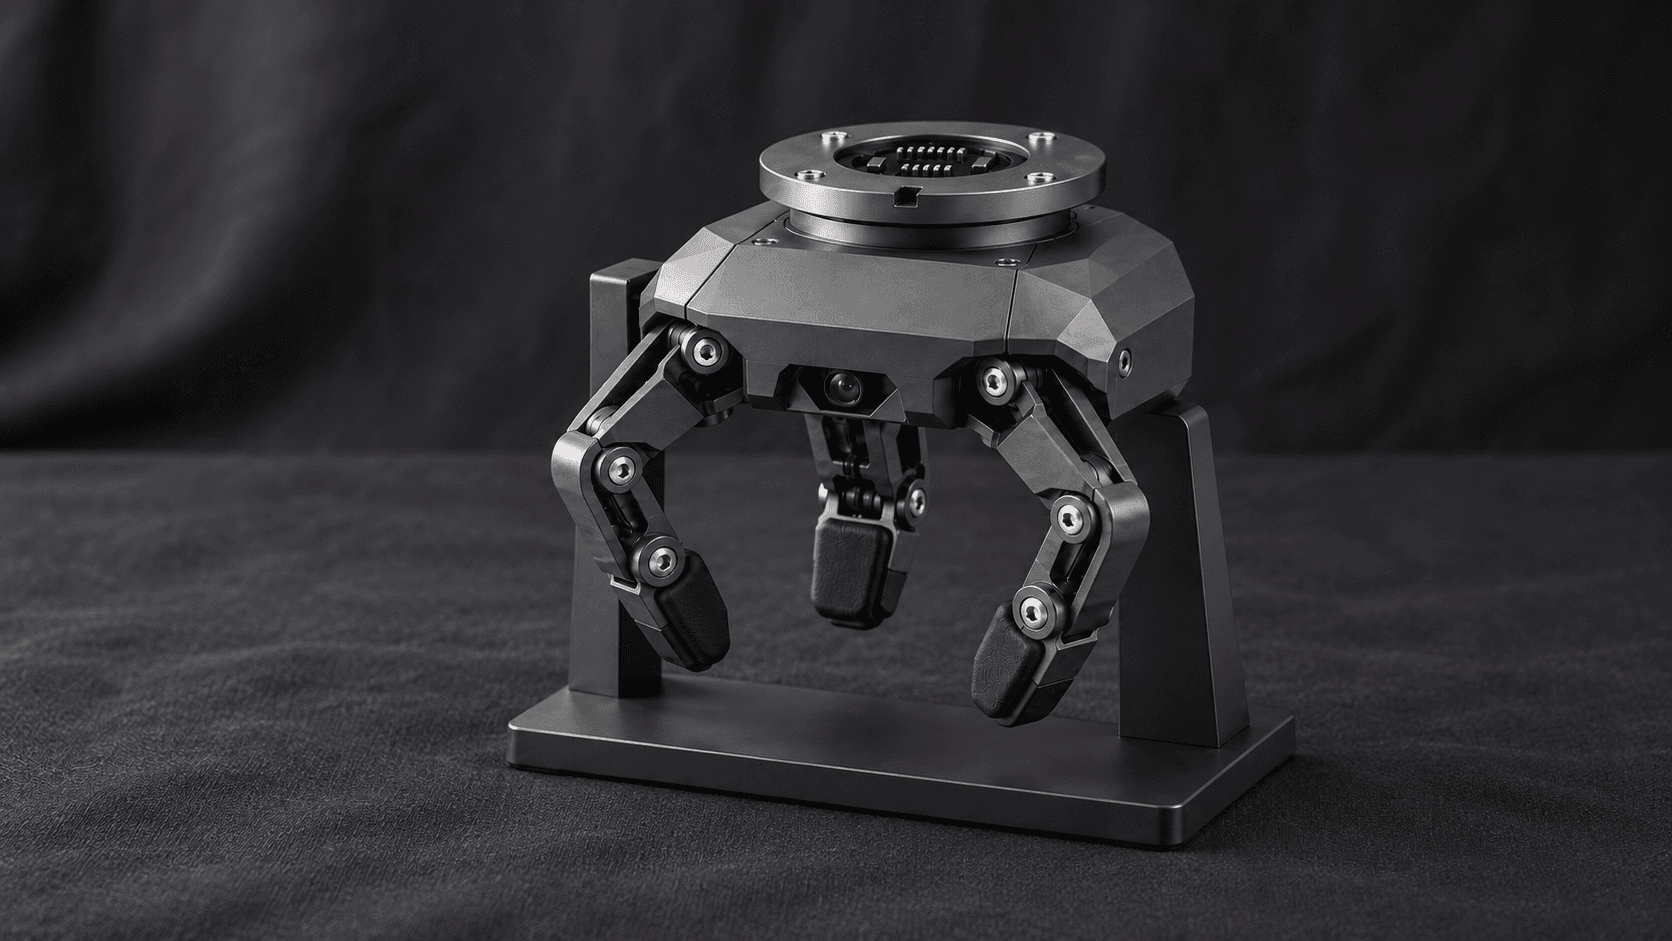
异形捕捉 · 整体概念

异形捕捉

面向轻型不规则物体,研究柔顺抓握与受控释放。

从​明确​的​任务,拓展​机器人​工作​的​范围

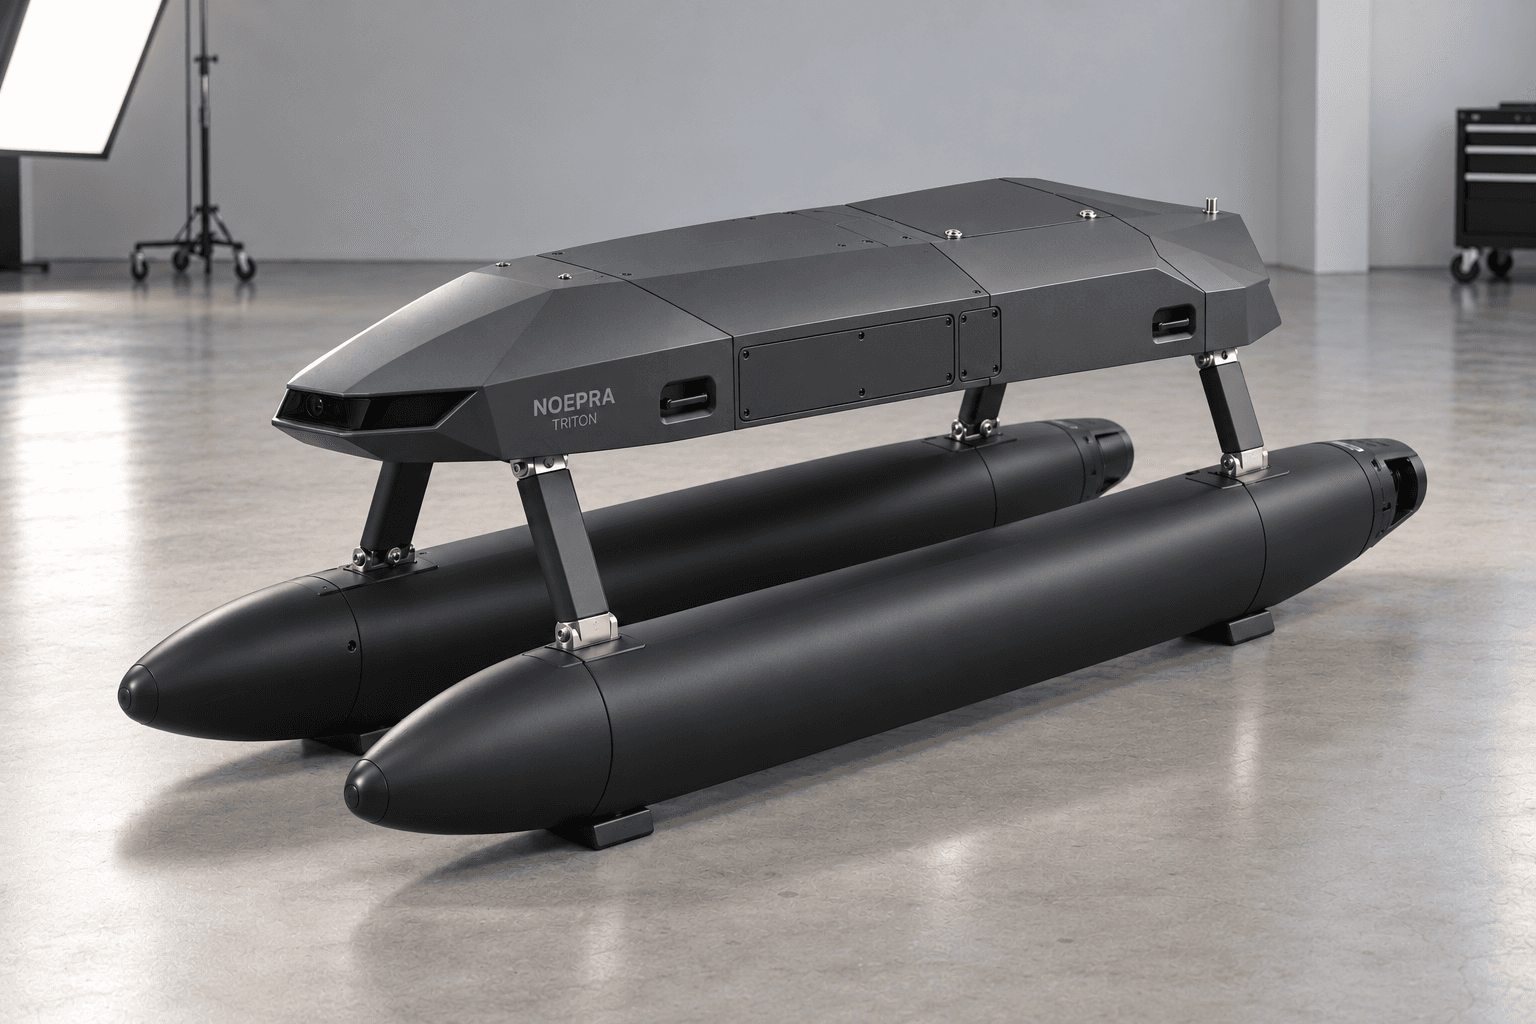
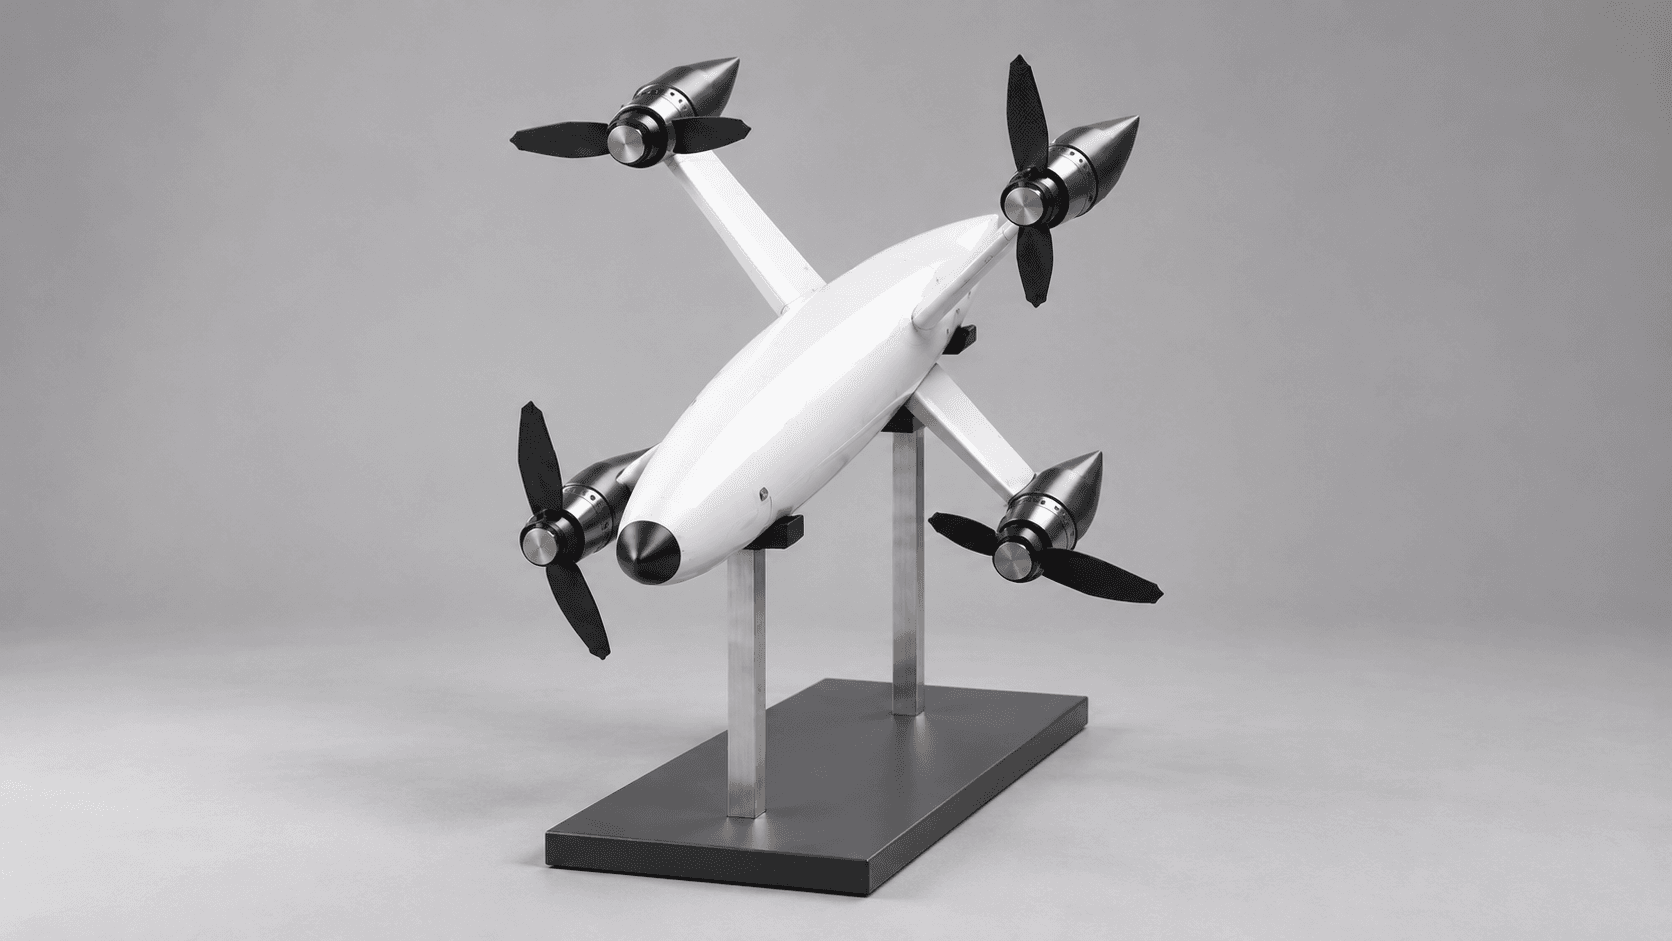
空中的载荷与平衡、水面的采样位置、现场的准备与维护,需要不同的平台。我们从这些差异出发,定义各方向的结构与工作条件。
让​多个​学科,围绕​同​一件事​工作

有人从结构与制造出发,有人从电子、控制与软件出发;每次换装与原型修改,都需要把这些条件放到一起讨论。

我们通过设计版本、原型开发与过程记录,让下一次修改有明确依据。