
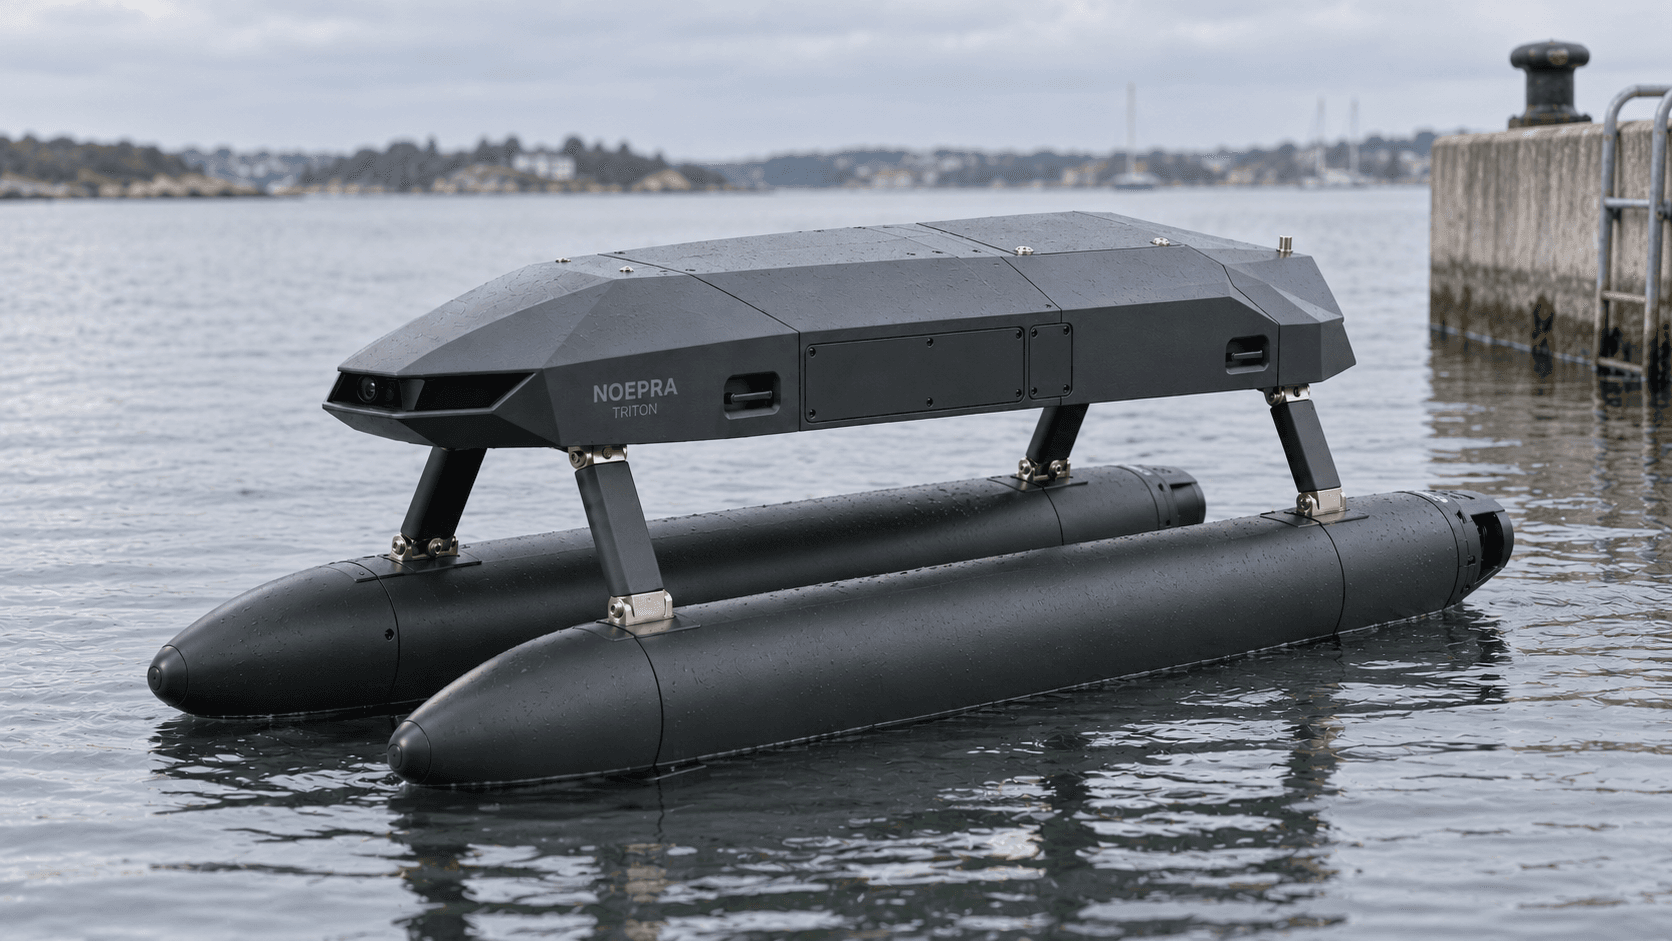
Triton 是 NOEPRA 的水面机器人平台构想。双体布局为传感、采样舱与维护留出空间,开发从流路、样本容器和回收过程开始,再建立浮力、吃水与推进条件。
采集过程,连同样本一起交接
画面说明现场,水样进入分析,点位与时间把两者连接起来。Triton 优先研究艇载水样采集,让入口部署、容器取出和流路清理能够在同一布局中处理。
首轮先在固定水槽检查流路和回收,再评价采样舱装艇后的质量、浮态与工作位置,使工具设计和平台设计形成对应。
水路可清理,电子有独立空间
封闭采样舱将入口、泵、容器、通气与收纳组织在可维护湿区,并与电子分隔。换管、冲洗、空白样和样本标识共同进入流程,评价取样体积、残留与交叉污染。
水样与采集记录,一起保留
Triton 平台
拟议水面定位
采样路径
入口、输送与隔离
样本容器
样本保持与身份
记录与清洗
地点、时间与污染检查
回到岸边,能够解释样本从哪里来
任务记录连接点位、时间、入口状态、容器与操作过程,便于分析人员理解采集条件。样本结论由所采用的实验室方法解释,机器人负责提供可对应的采集资料。
Bristol 参与的火山无人机采样研究说明了平台、传感器与分析方法需要共同定义任务。我们借鉴这种跨学科问题组织方式,Triton 的水样流路与航行条件独立验证。火山空中测量原始研究
判断与依据,留在同一项任务里
原始证据
文件、观测与标注
人员复核
建议、意见与判断
任务记录
历史、关联证据与报告