NOEPRA Intelligence / OS
把观察、意见与决定,留在同一项任务中
NOEPRA OS 为机器人研发与任务准备组织资料、人员复核和记录。当前本地前端演示已支持创建任务、导入影像、人工标注、复核、报告导出,以及工作区备份与恢复。
任务资料可以保存并重新打开,设备连接显示当前未接入。机器人联动与 Intelligence 的任务建议能力按后续开发分别推进。
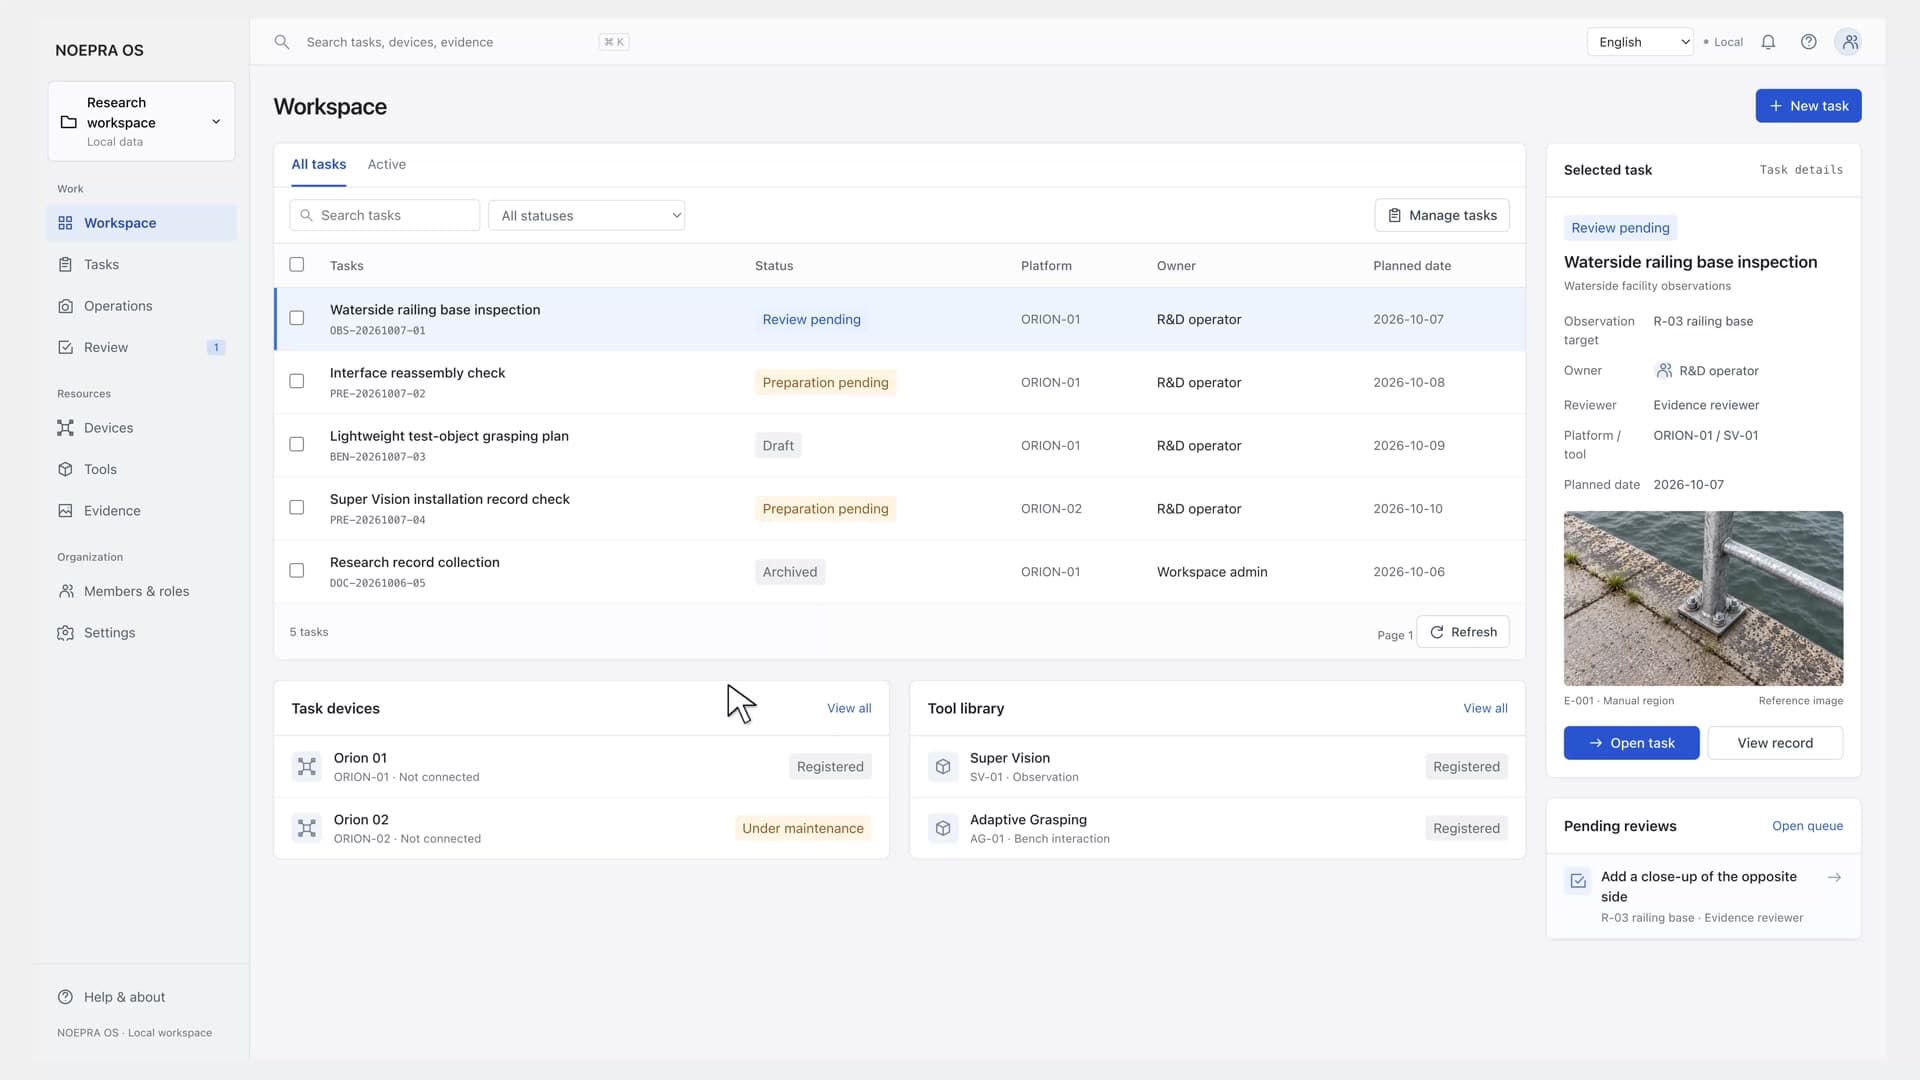

一项任务,从准备到记录
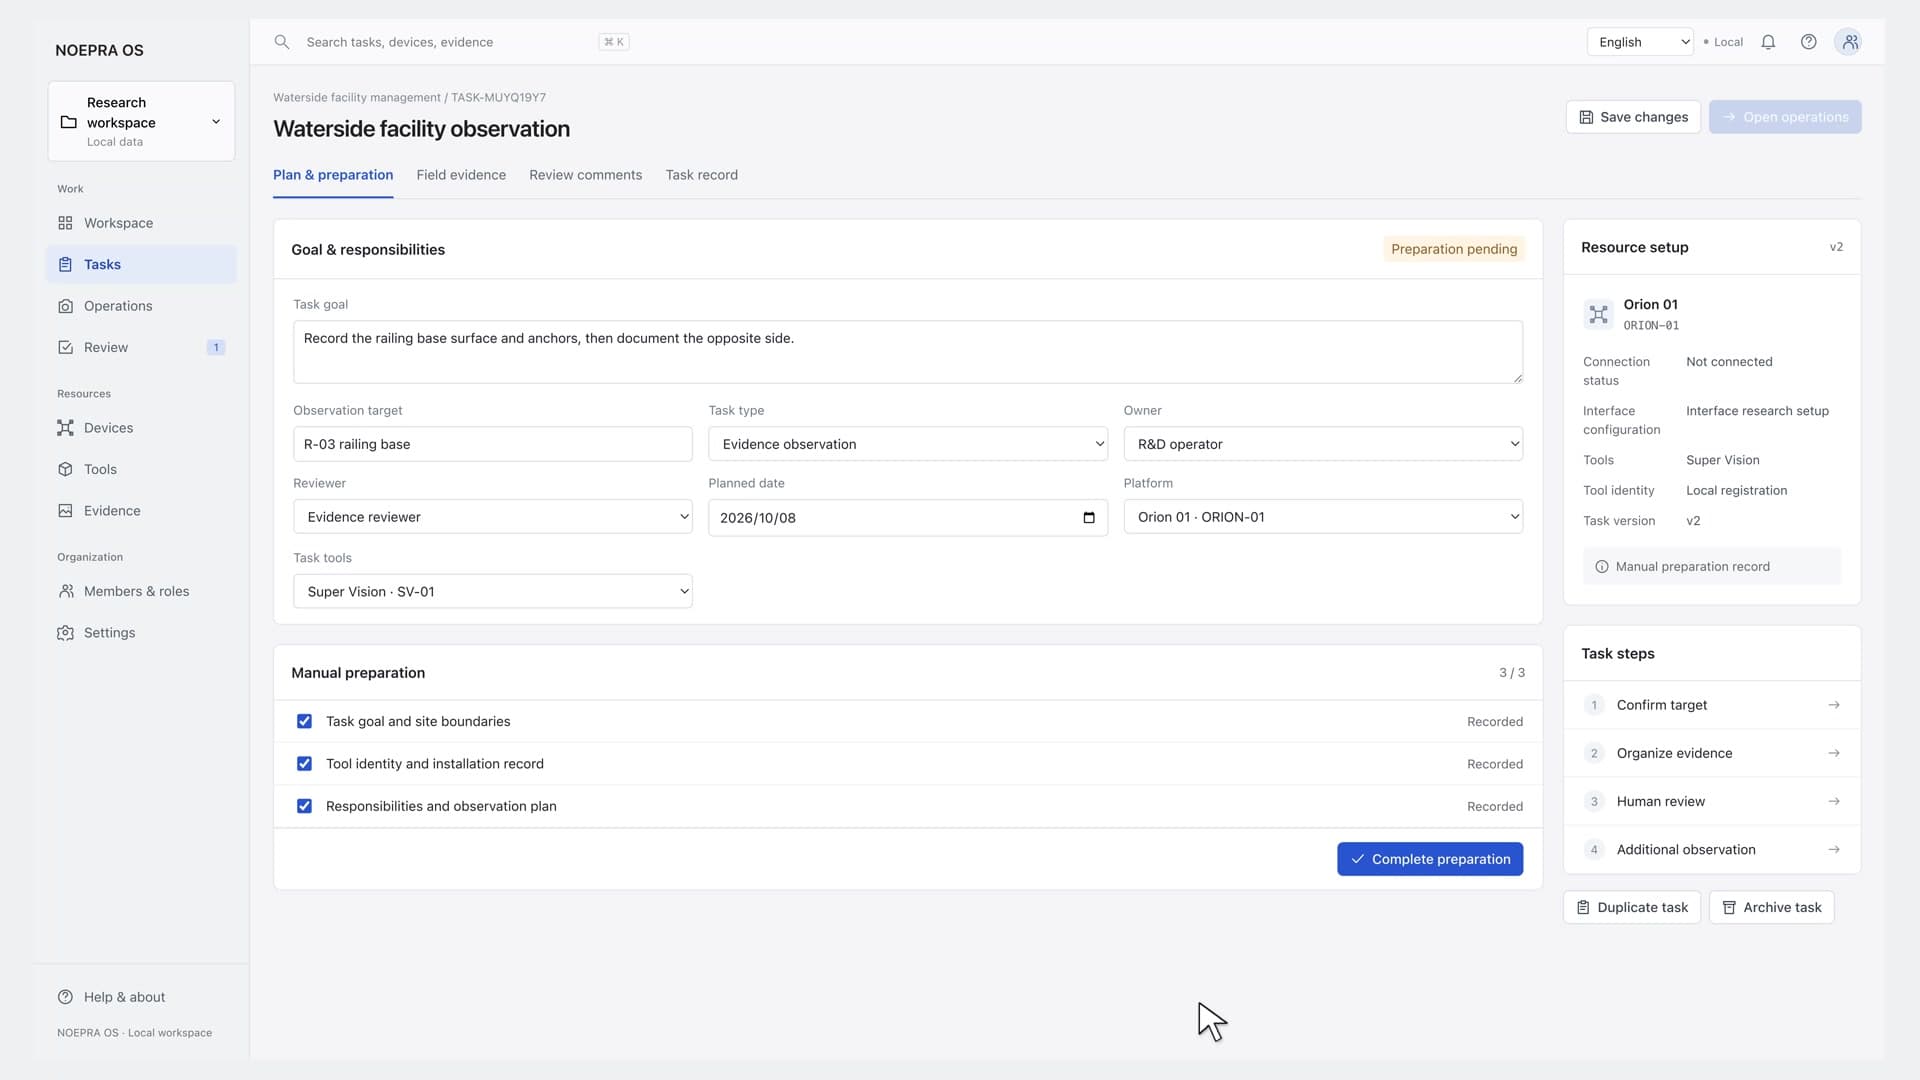
任务准备
设置任务目标、负责人和工作对象,选择所需资源并保存人工准备记录,让待补充事项有据可查。
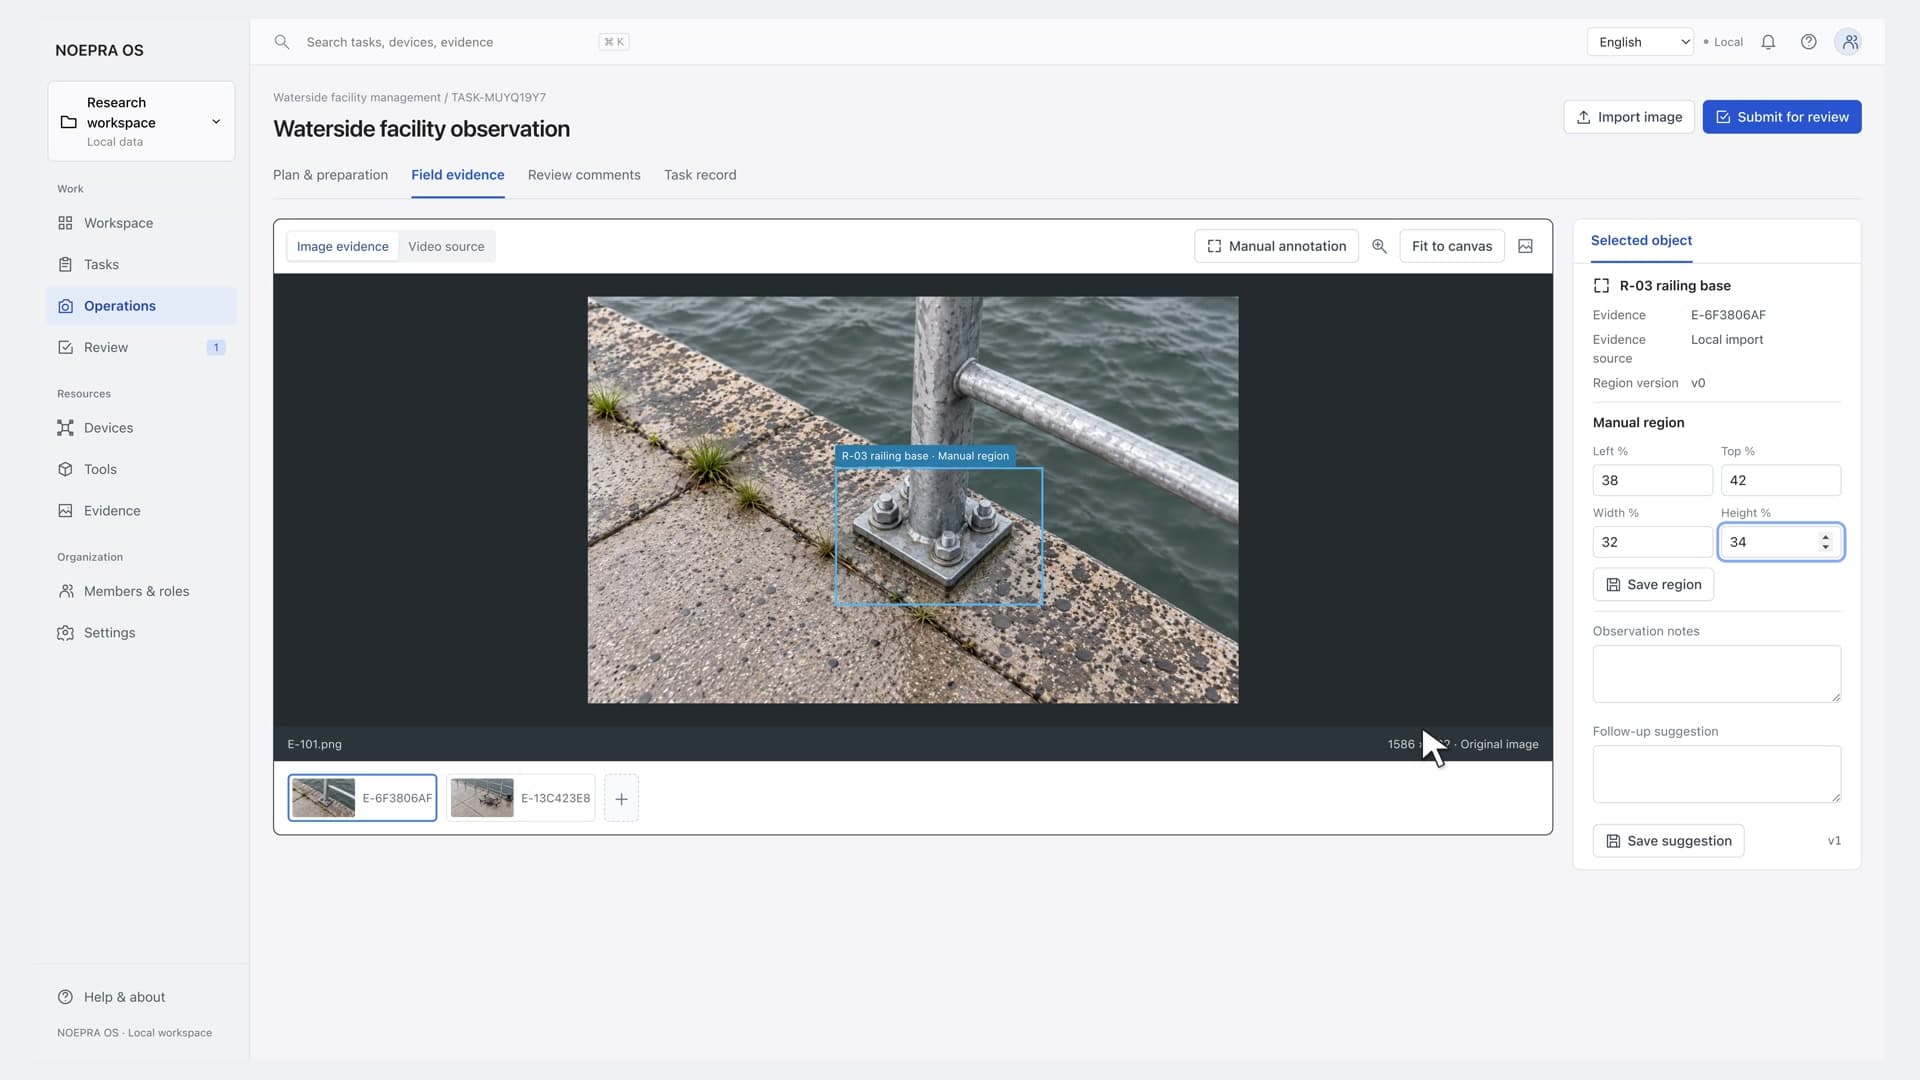
资料标注
导入参考图像和资料,手动标注关注区域并补充观察说明,为后续复核保留可回看的依据。
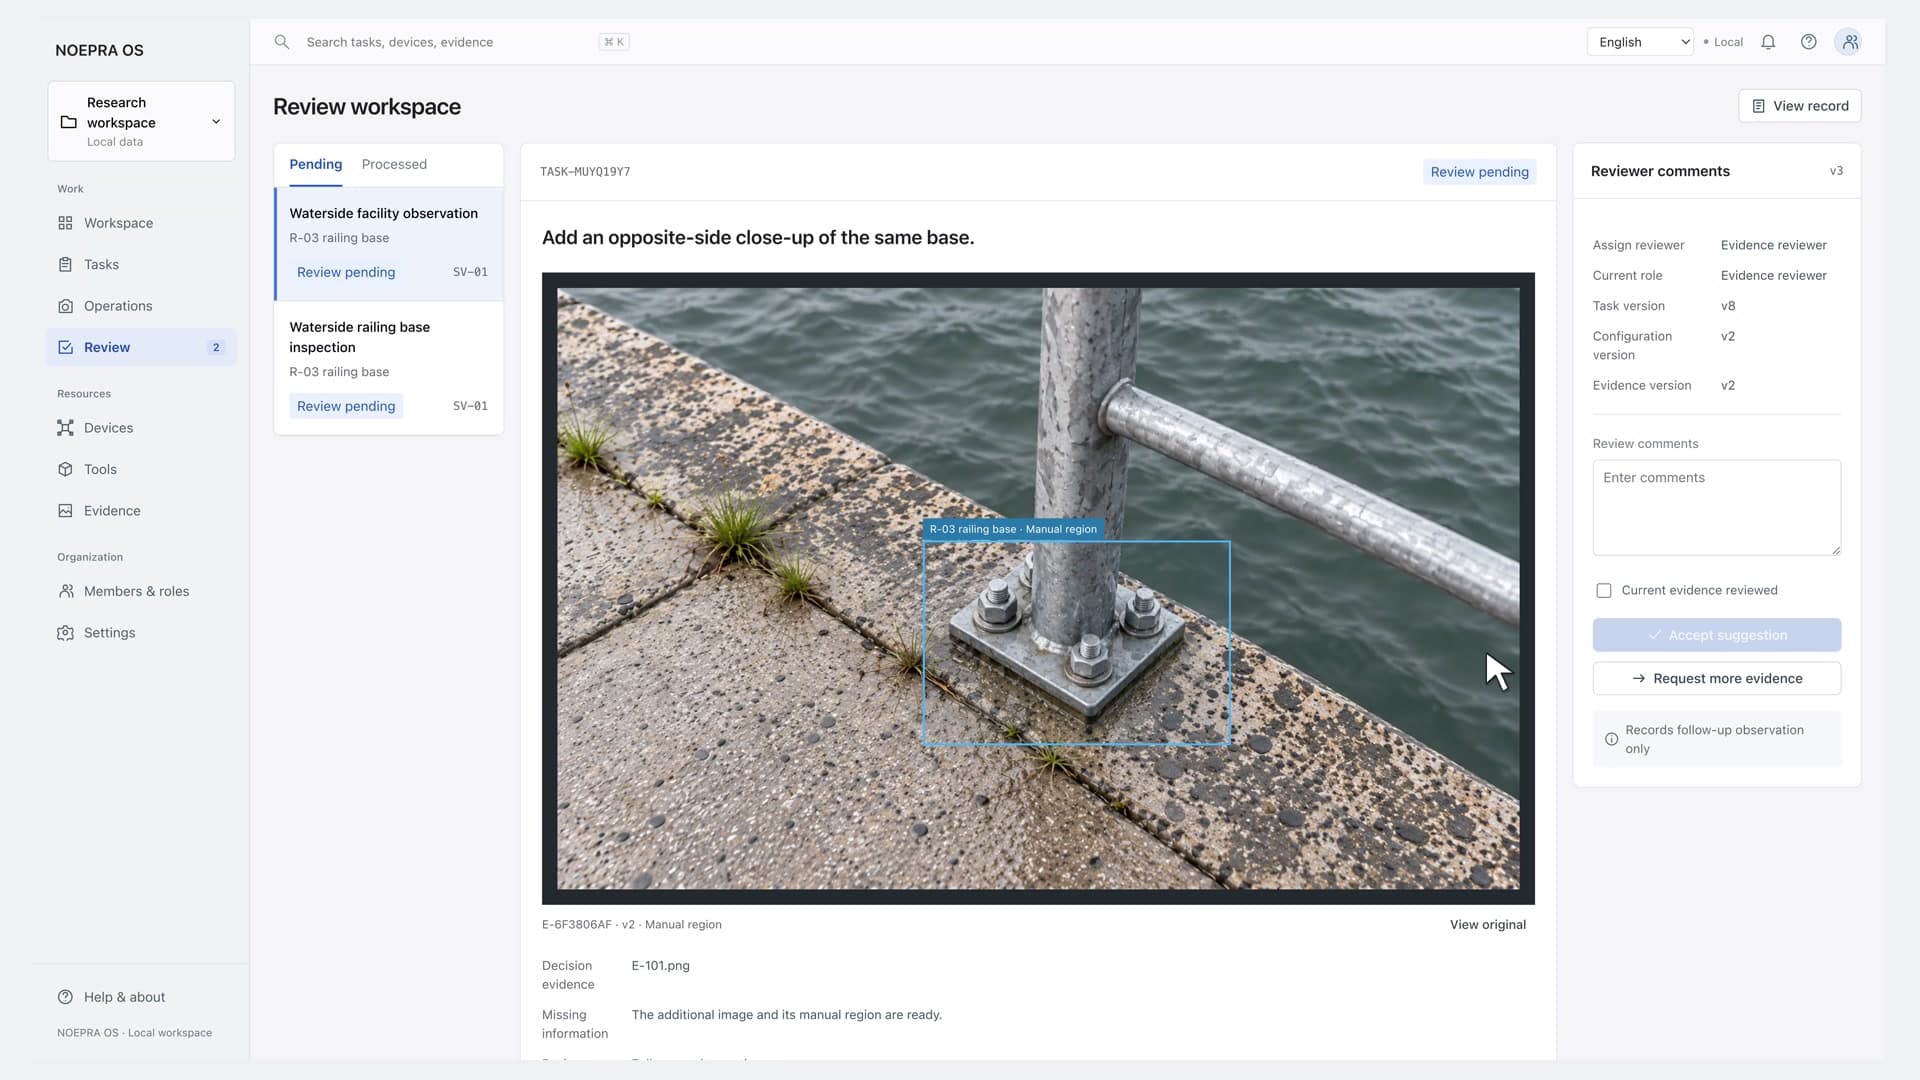
人员复核
查看当前资料版本,记录复核意见或提出补充观察要求,将确认范围与判断依据一并留存。
历史与导出
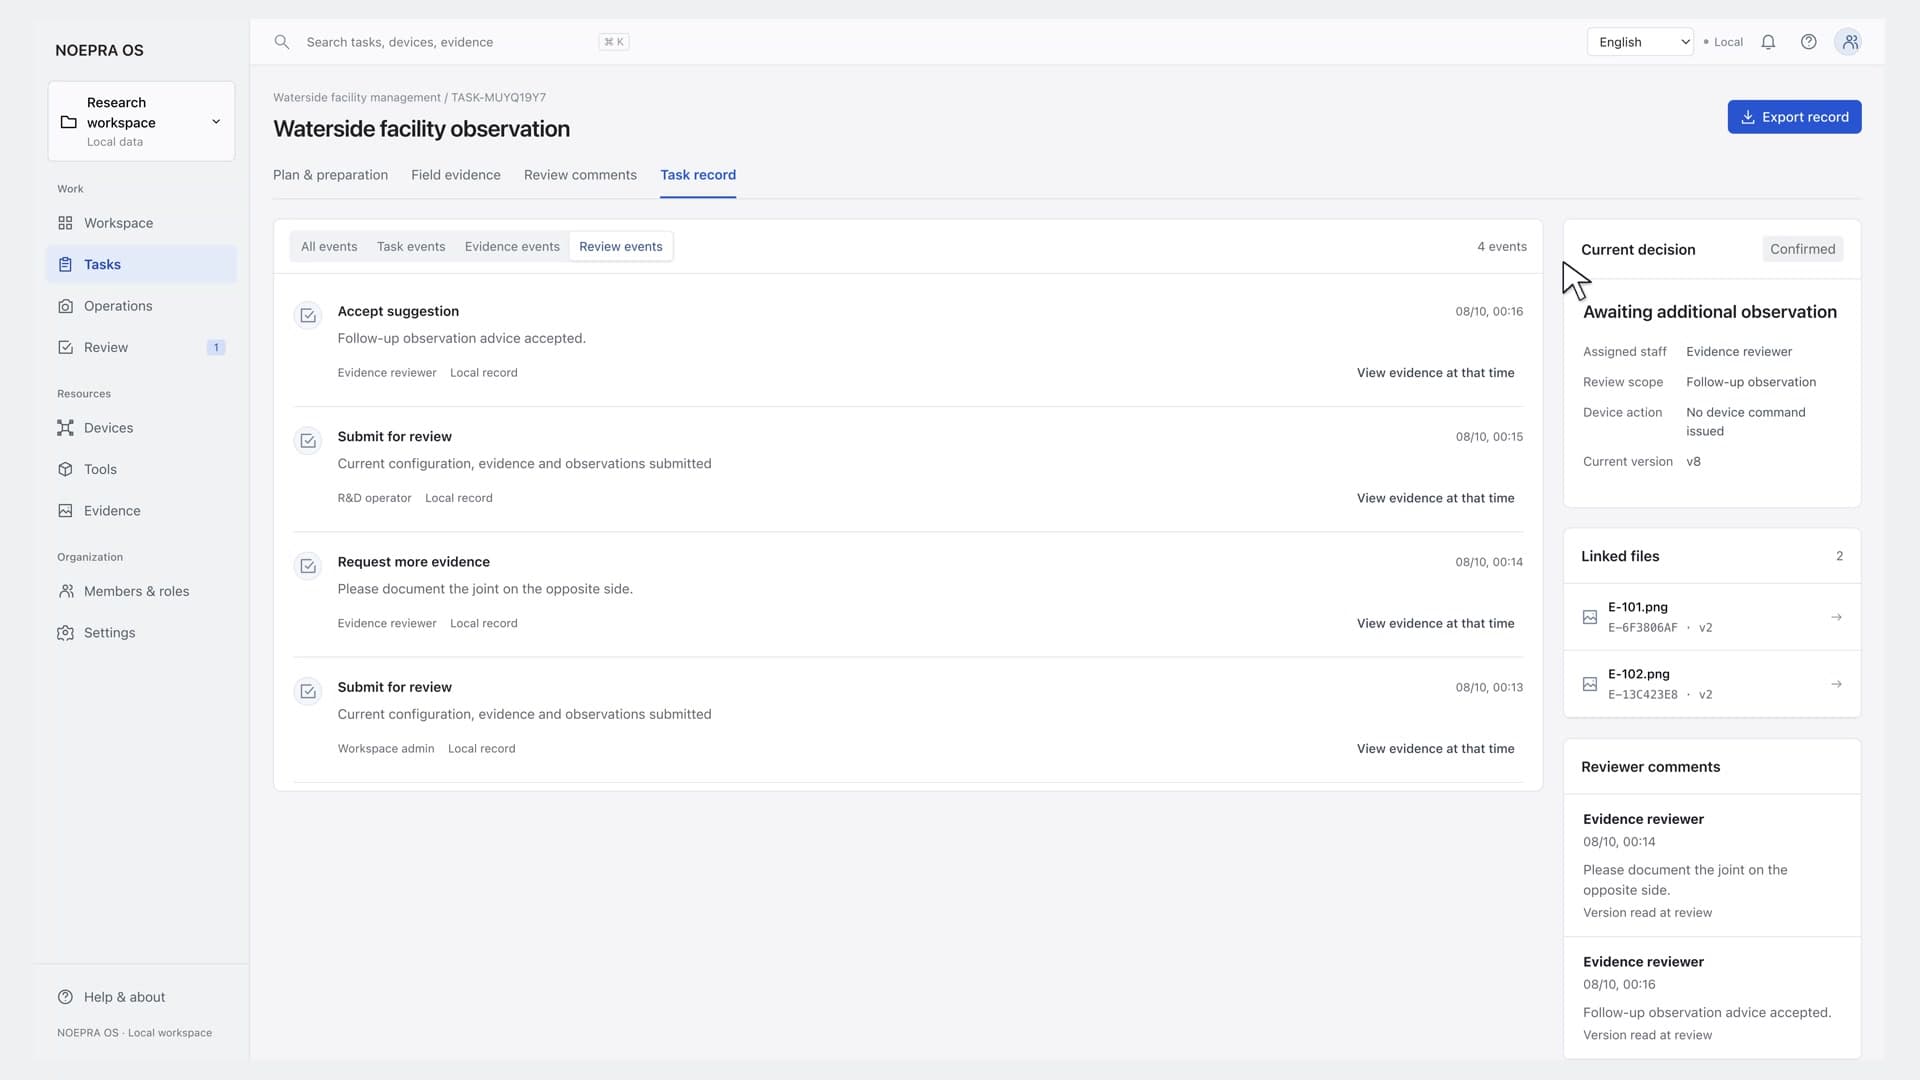
回看任务历史、引用资料和复核意见,导出报告或备份工作区,为团队讨论与后续整理保留记录。
从准备资料,到形成可复查的意见
以岸边设施观察示例为线索,先定义目标、负责人和准备条件;导入参考影像,人工标记关注区域,补充观察笔记;再将资料交给复核人,保留补拍、退回与补充意见。
演示使用示例任务与生成参考影像。它展示资料如何进入判断流程,设施状态仍需对应检测方法和真实现场依据。
让智能建议,进入明确的任务与设备条件
Intelligence 的研究方向是将观测和任务资料转成有结构的建议,使对象、步骤、条件与预期结果能够被检查。评价将分别处理目标理解、步骤可行性、动作范围与失败恢复。
任务模型、流程管理、工具控制器与飞行控制器承担不同职责。设备接入需要确认连接状态、工具身份、命令有效期与动作条件;实时飞行稳定由相应飞控承担。
Bristol 的可信自主系统研究关注功能变化后的性能说明、验证与使用者理解,与我们对工具更换和确认失效的研究问题密切相关。Bristol TAS 研究
复核资料时,也能看见确认的范围
本地演示区分负责人、指定复核人与只读角色。复核者查看同一版本的资料与意见,可以要求补充观察,任务保留确认范围和处理结果。
后续设备流程需要定义哪些场景、工具或配置变化使旧确认失效。当前角色与复核操作提供可查看的软件起点,线上权限与物理动作分别实施和验证。
从报告回到过程,从过程找到依据
任务记录关联事件、资料和复核意见,支持回看、报告导出与本地备份恢复。接受示例建议表示确认后续观察安排,当前设备未接入,流程没有产生实际机器人命令。
机器人接入后,计划、命令接受、执行状态与结果复核需要分别记录,并用正常和异常路径检查。我们的软件路线让这些信息具有明确位置,后续按实际设备与任务建立验证结果。