超视觉
空中观察、接触操作、水面采样与现场准备,对系统提出不同要求。NOEPRA 以任务对象组织产品体系,让平台、工具与软件各自承担明确工作,并说明组合所需的工程条件。
15 / 15
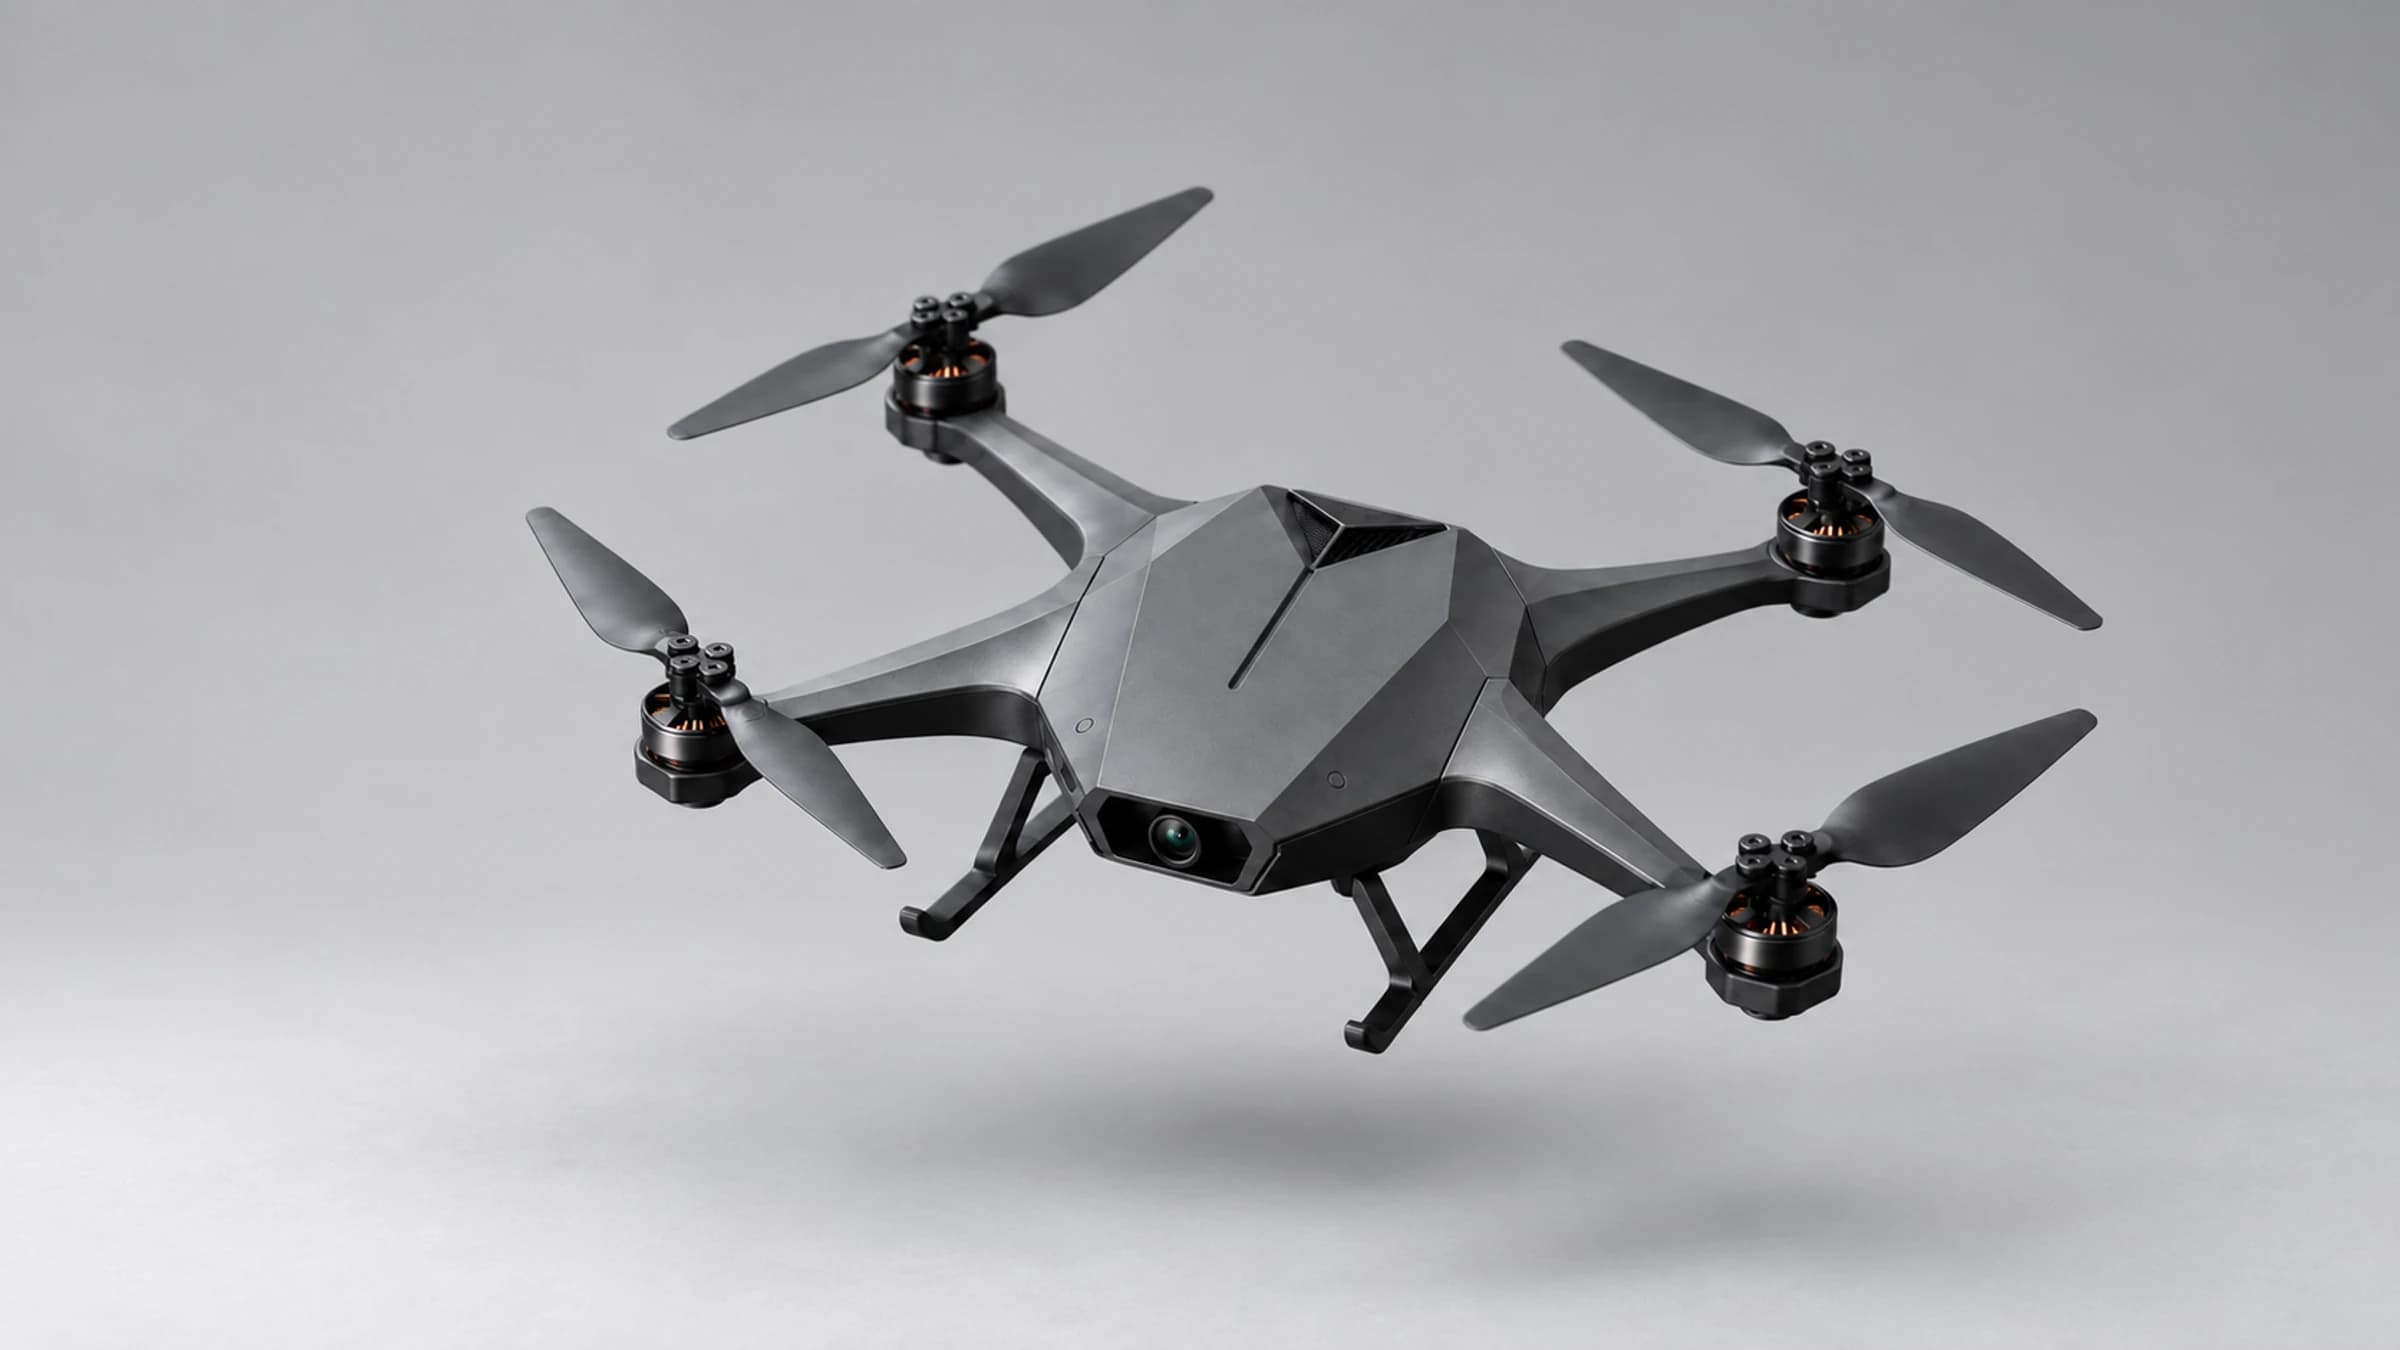
Orion 是 NOEPRA 的四旋翼空中机器人产品方向。设计围绕任务工具展开:观测时保留有效视场,接触时明确承力与工作空间,换装后确认工具与配置,操作后保留可复查资料。
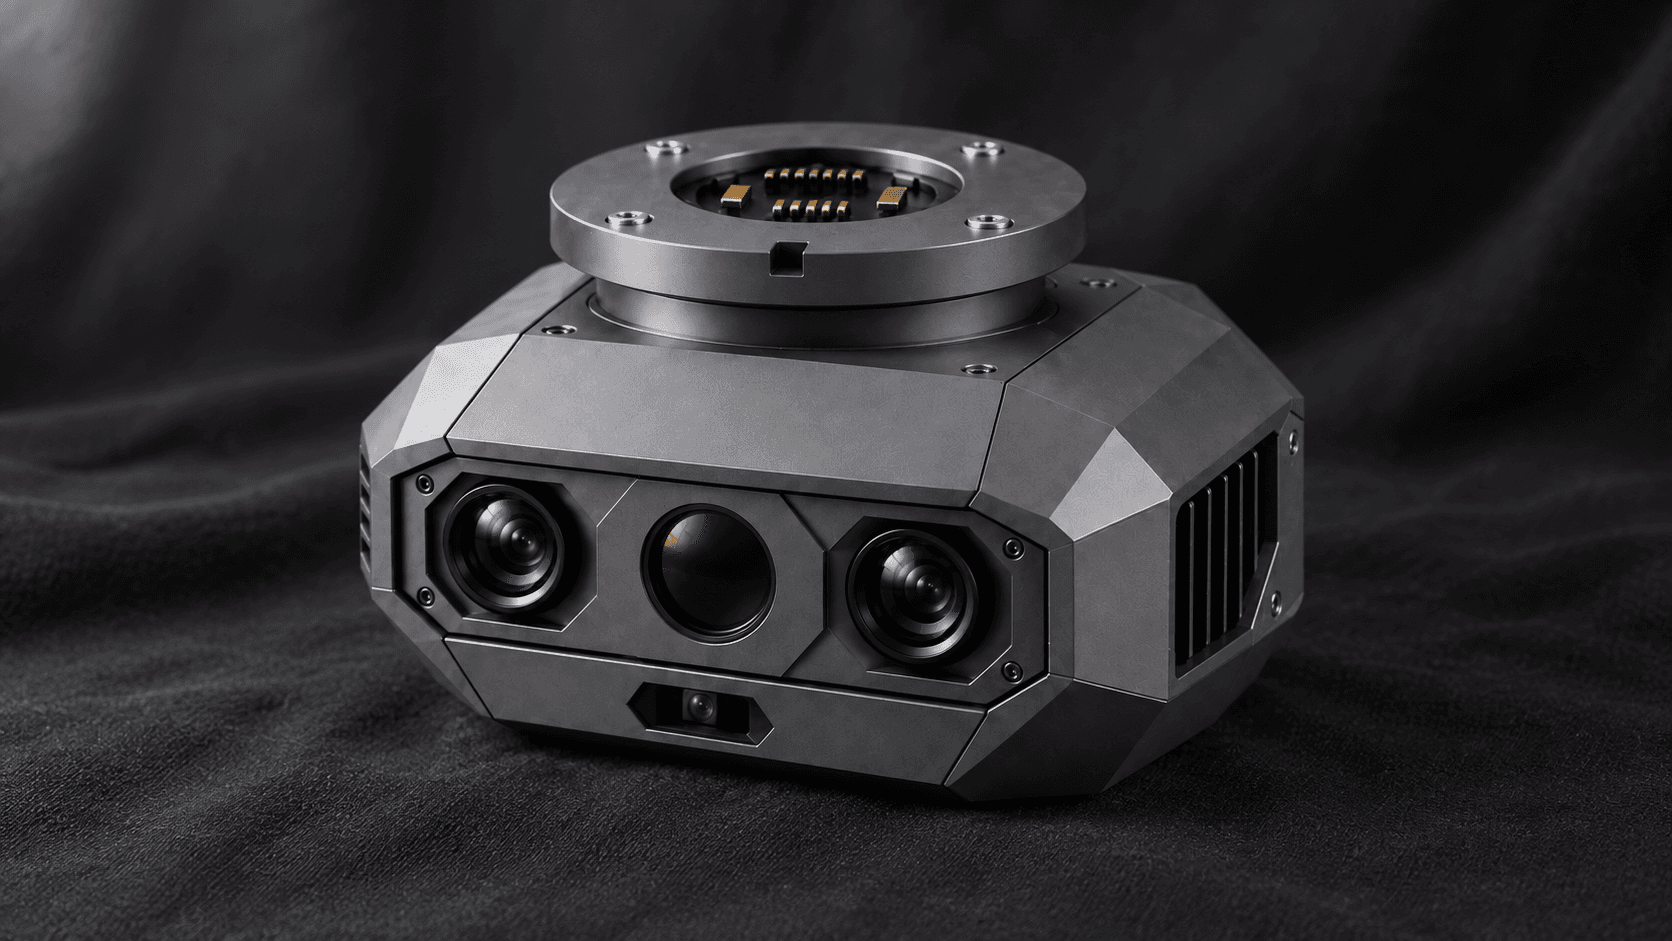
超视觉是 NOEPRA 当前优先开发的感知工具。可见光保留形状与现场关系,距离信息提供空间参考,热信息补充表面温度分布。我们研究这些观测怎样共同支持人员判断,并在同一任务中保持对应。
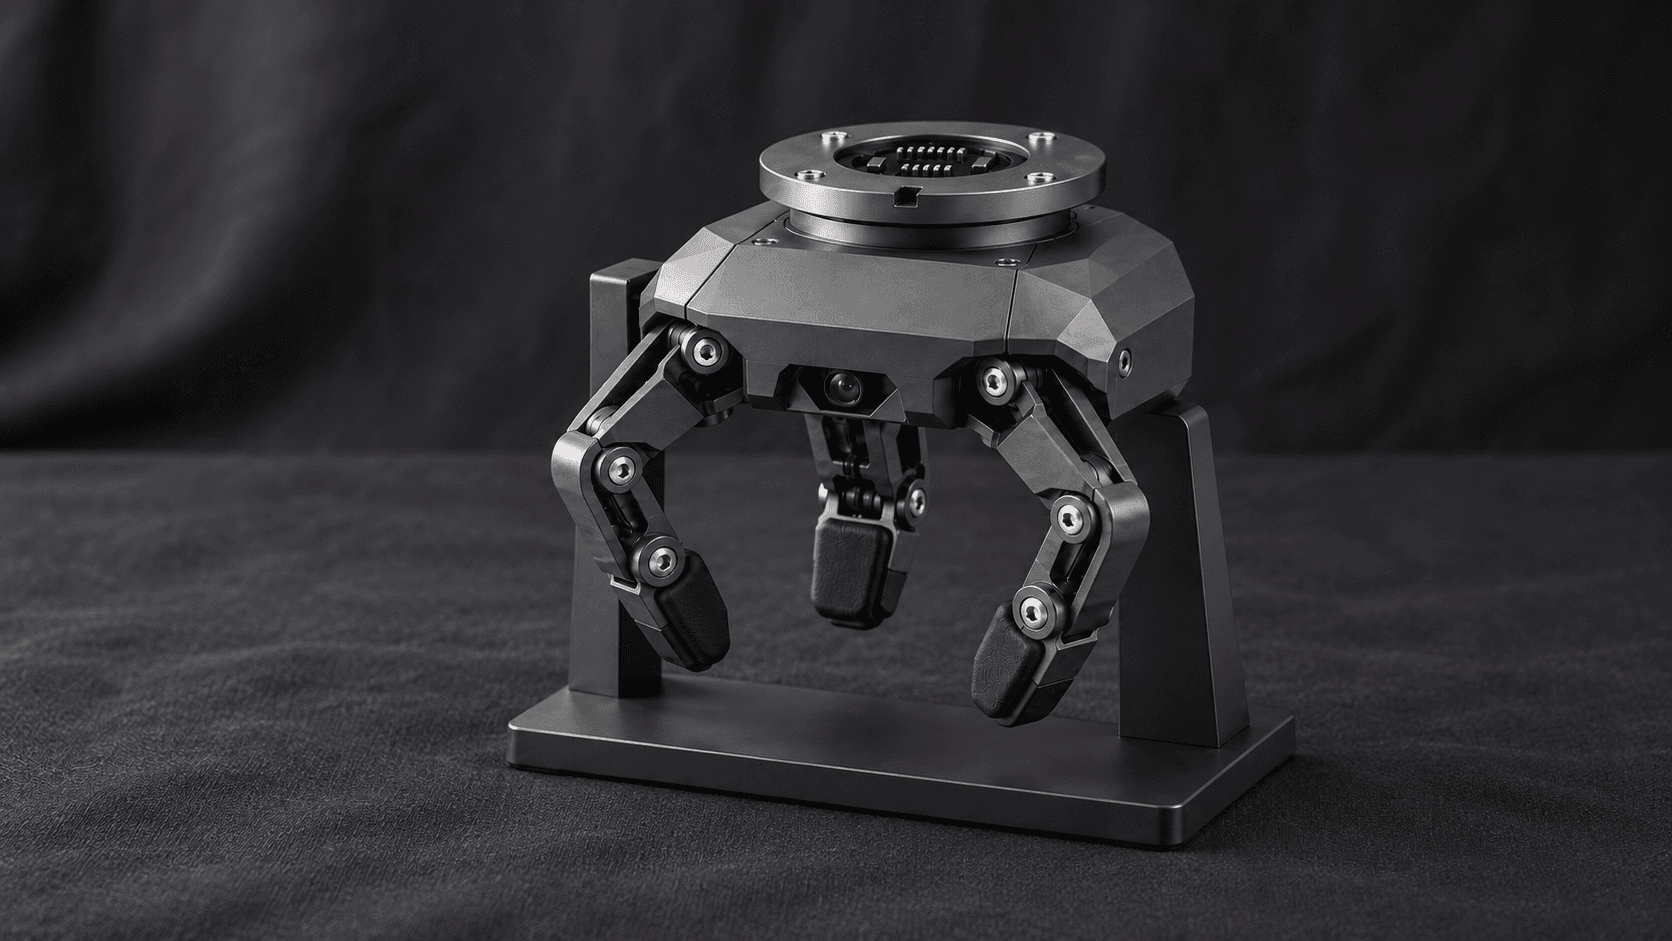
异形捕捉是 NOEPRA 当前优先开发的操作工具。三指结构围绕轻型不规则物体建立接触,研究形状、表面摩擦与抓握位置变化时,怎样完成抓稳、取回与受控释放。
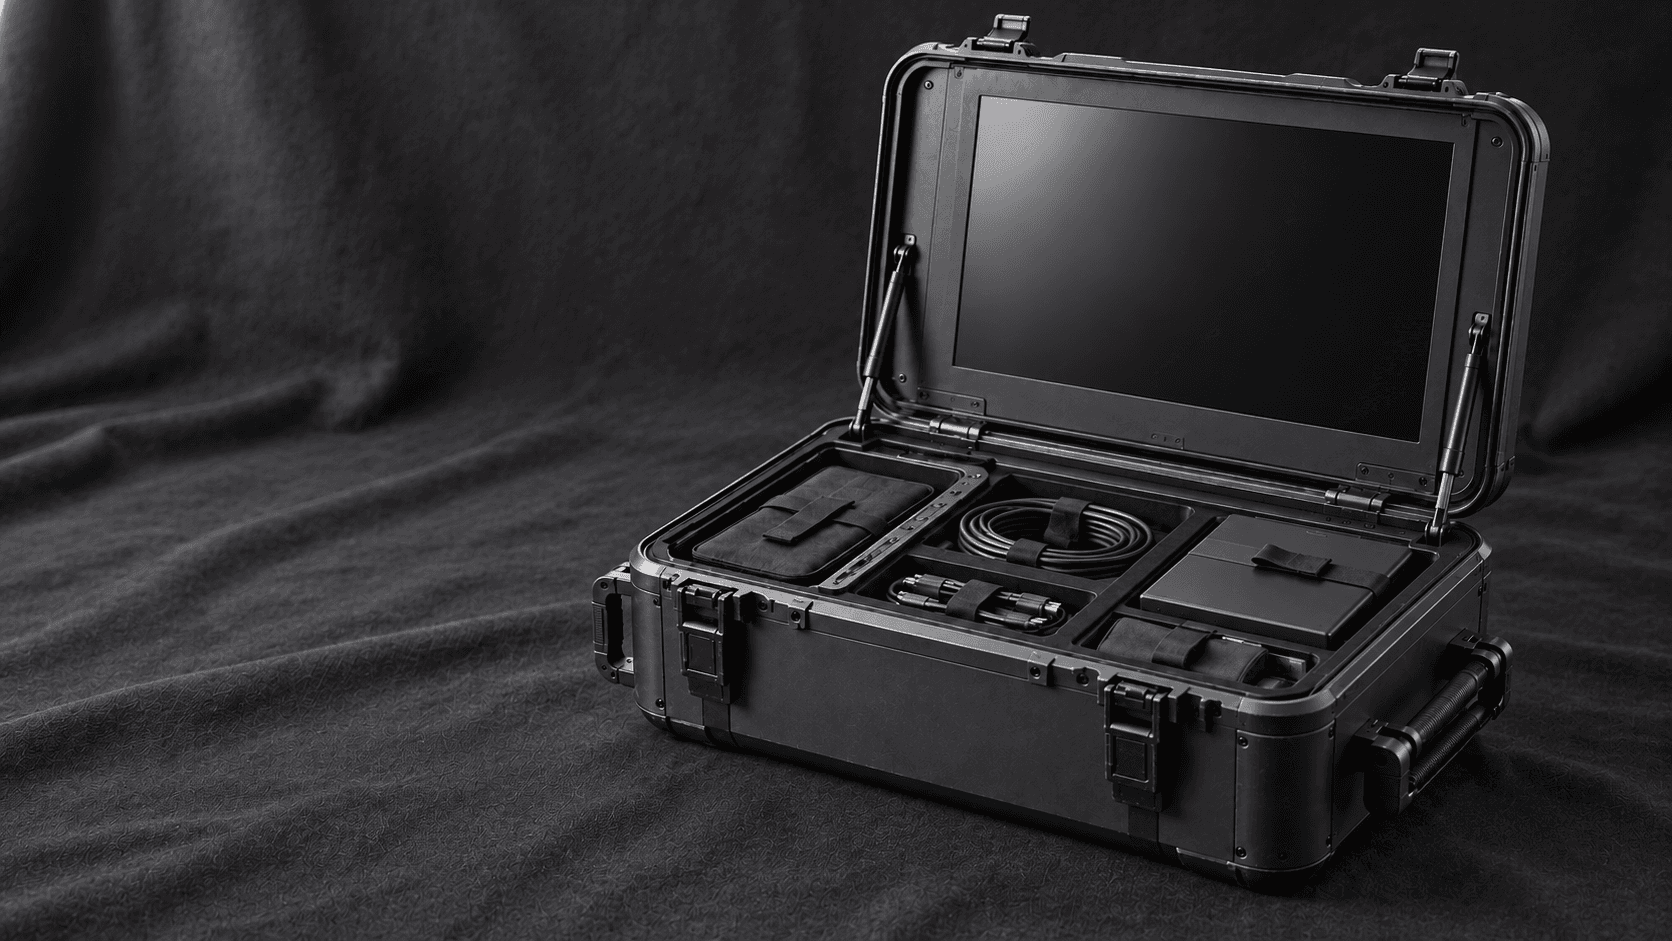
Atlas 是 NOEPRA 的现场工作站构想。它围绕下一项任务的准备工作组织设备:工具在哪里,电池处于什么状态,维护需要什么,以及操作者怎样找到当前配置与记录。
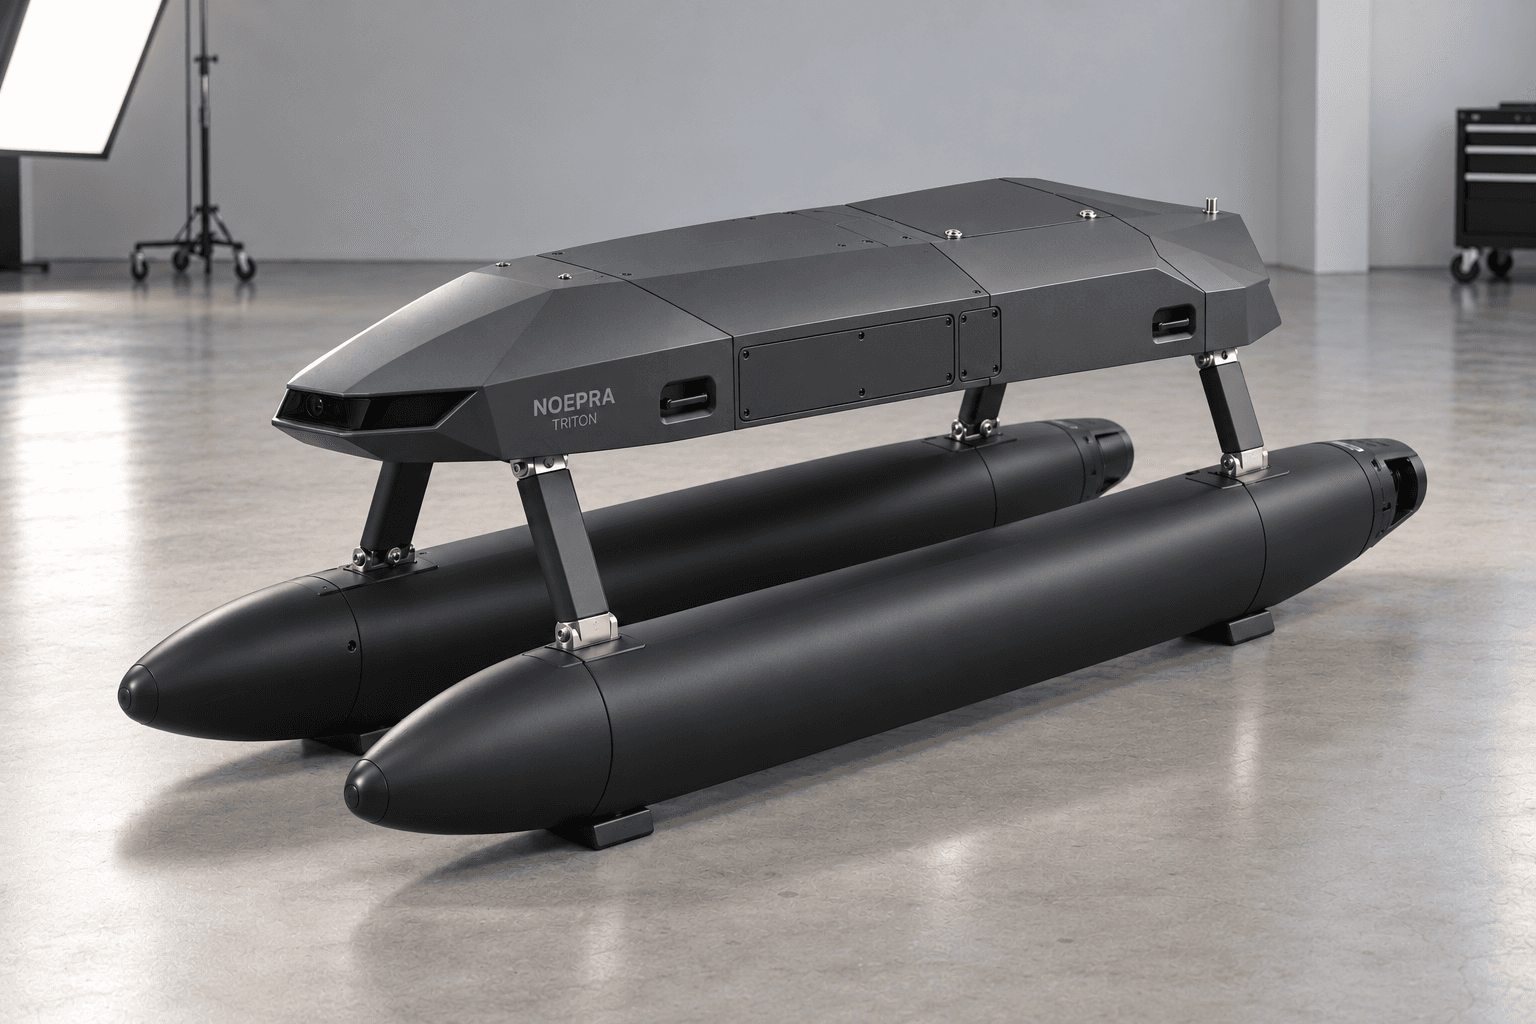
Triton 是 NOEPRA 的水面机器人平台构想。双体布局为传感、采样舱与维护留出空间,开发从流路、样本容器和回收过程开始,再建立浮力、吃水与推进条件。
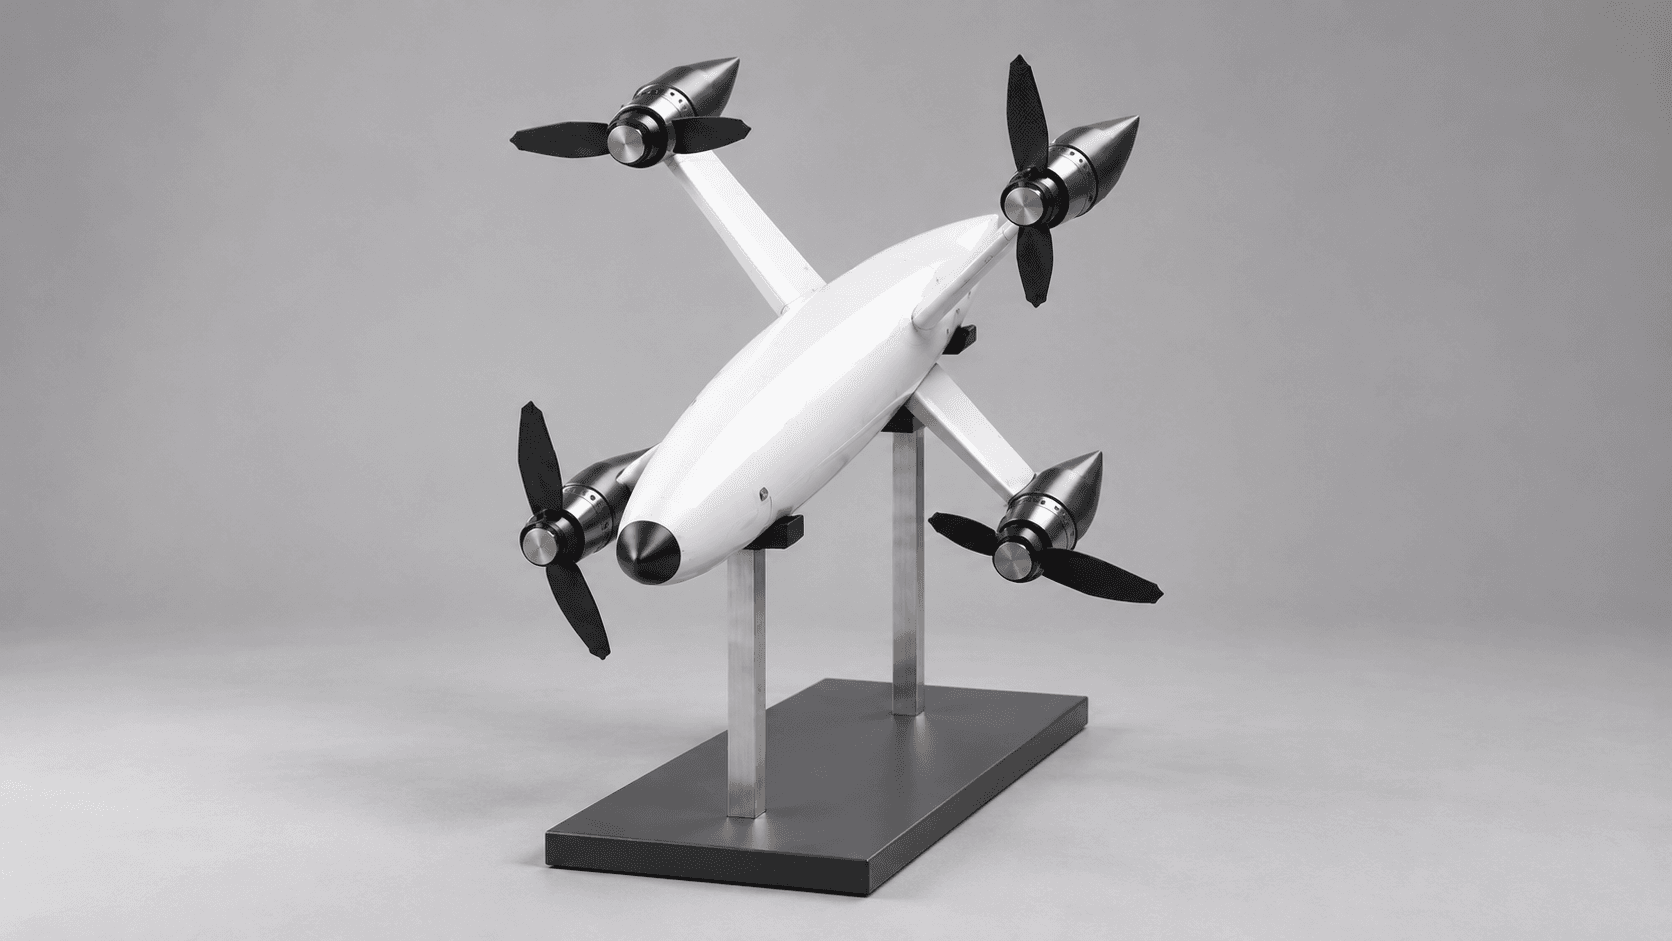
Quasar 是 NOEPRA 的独立高速电动飞行研究方向。研究对象包括推进效率、阻力、散热、结构载荷与控制余量,目标是理解它们怎样共同限制不同飞行状态。
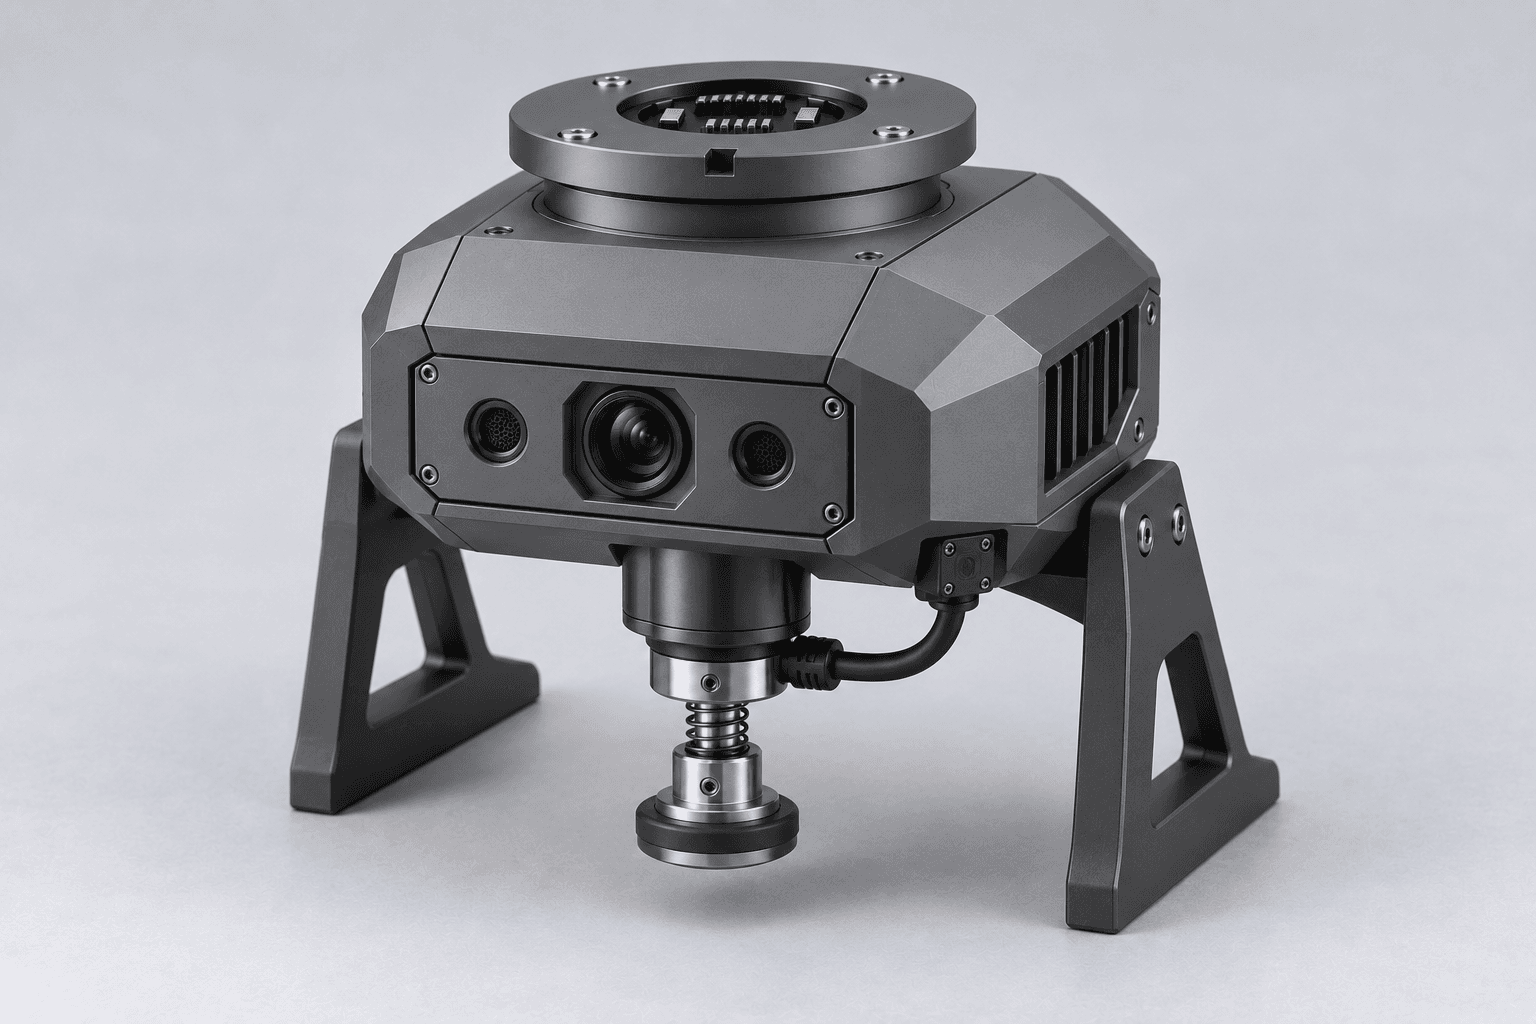
声触诊测面向已知试件的受控接触检测。短行程机构和顺应支承用于研究怎样保持探头角度与接触条件,使信号能够与参考试件对应。
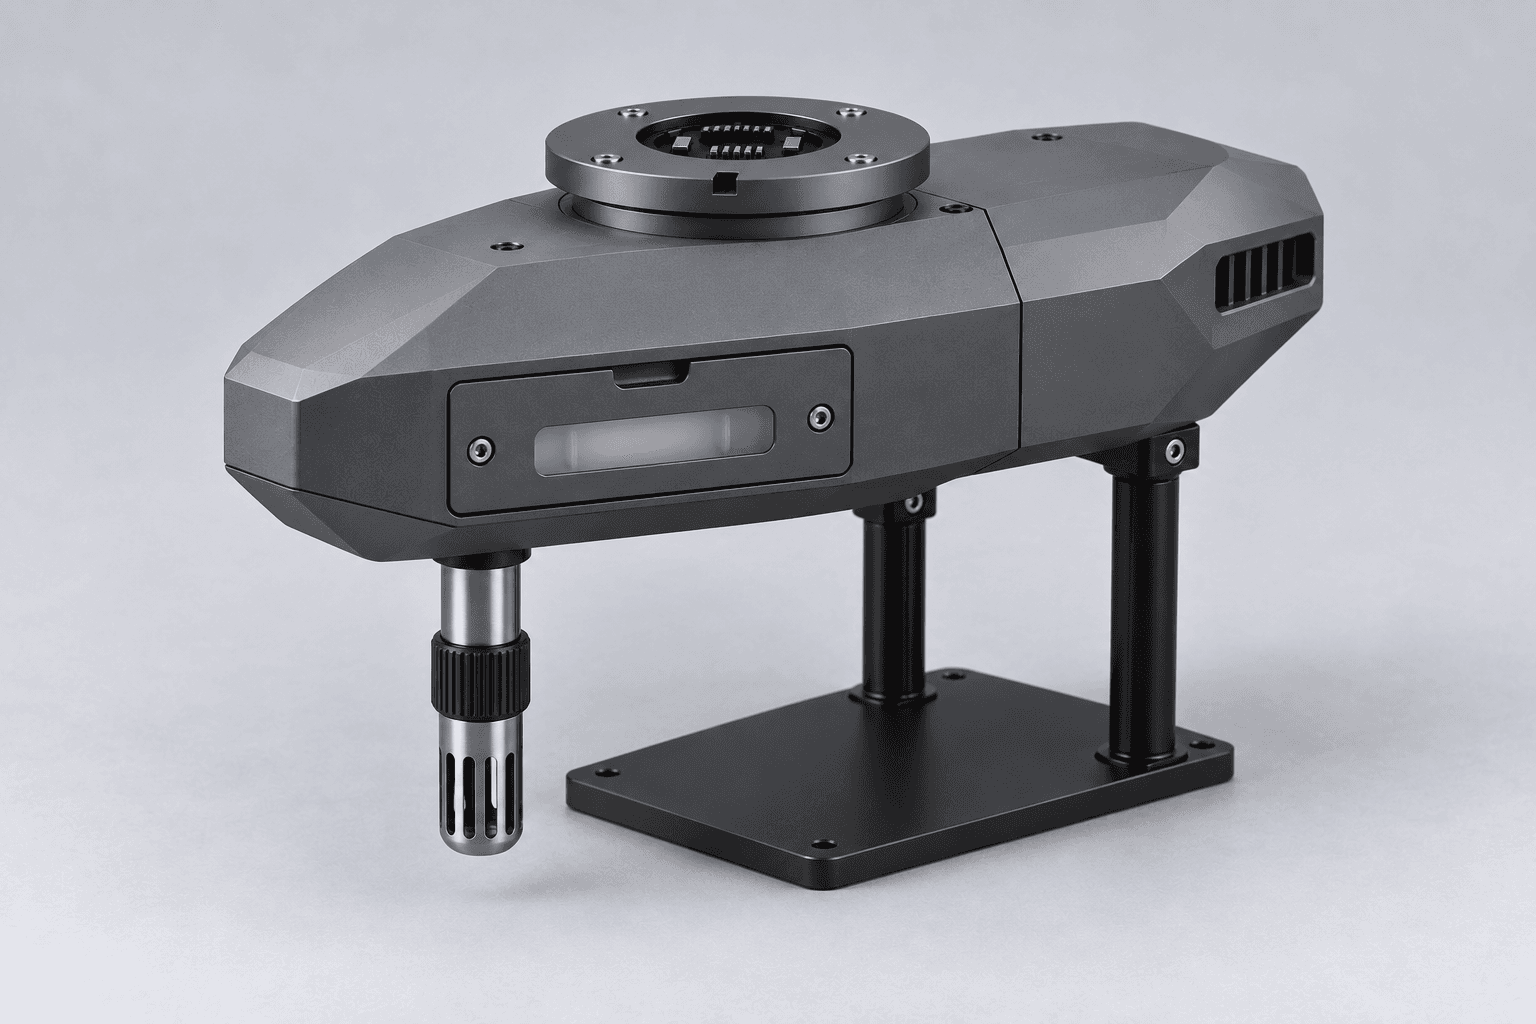
环境取样当前优先面向 Triton 艇载布局。封闭采样舱将入口、泵、容器和通气放在可取出、可清理的湿区,与电子分隔,便于样本取出和流路维护。
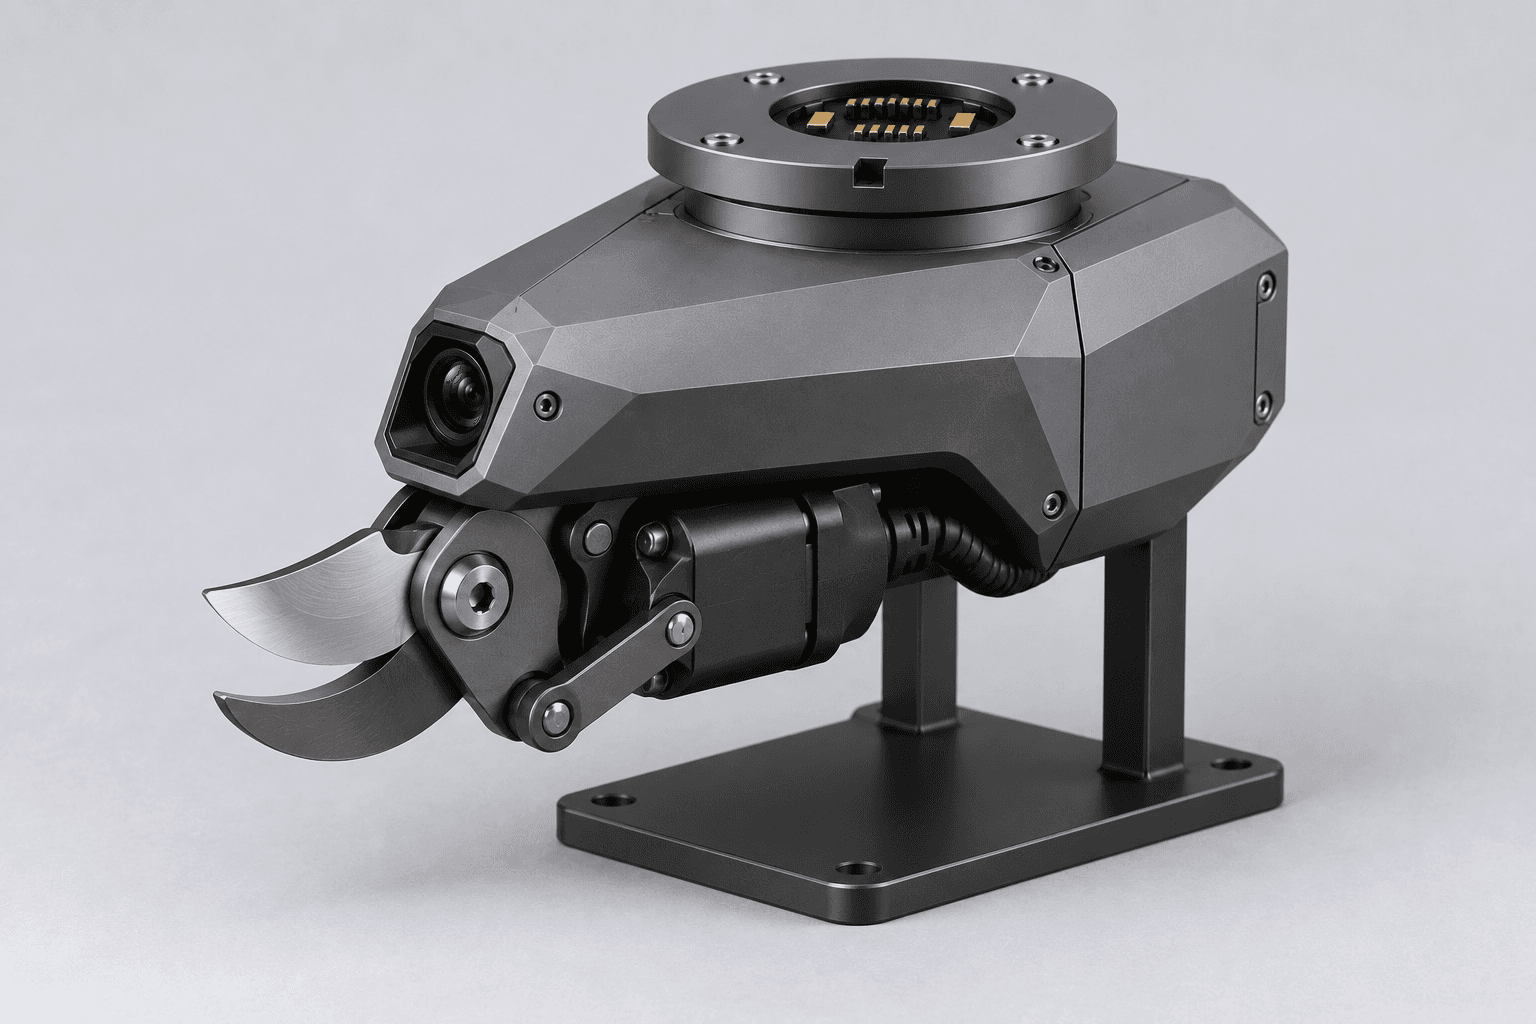
精密修整面向局部、小材料的受控剪切。材料状态、刃口位置和支撑方式决定动作负载,碎片去向和卡滞退出也属于工具设计。
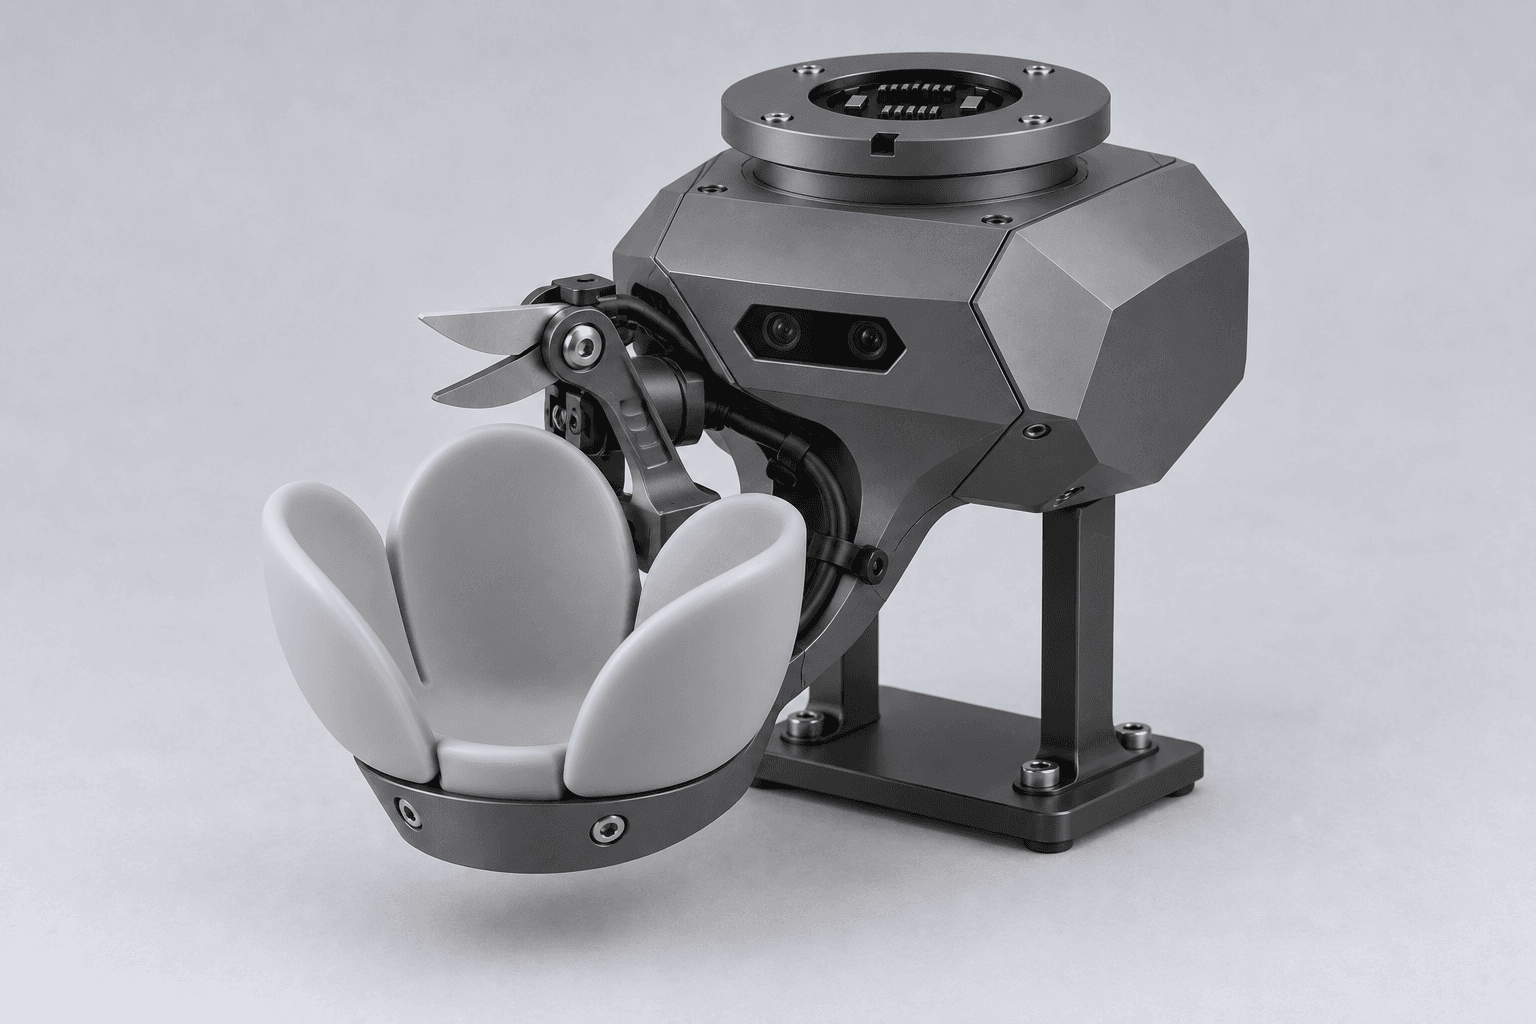
柔性采收将果实接触、果柄切离与接收共同设计。品种、成熟度、表面与果柄状态会改变动作条件,接收后的挤压、释放和交接同样影响样品。
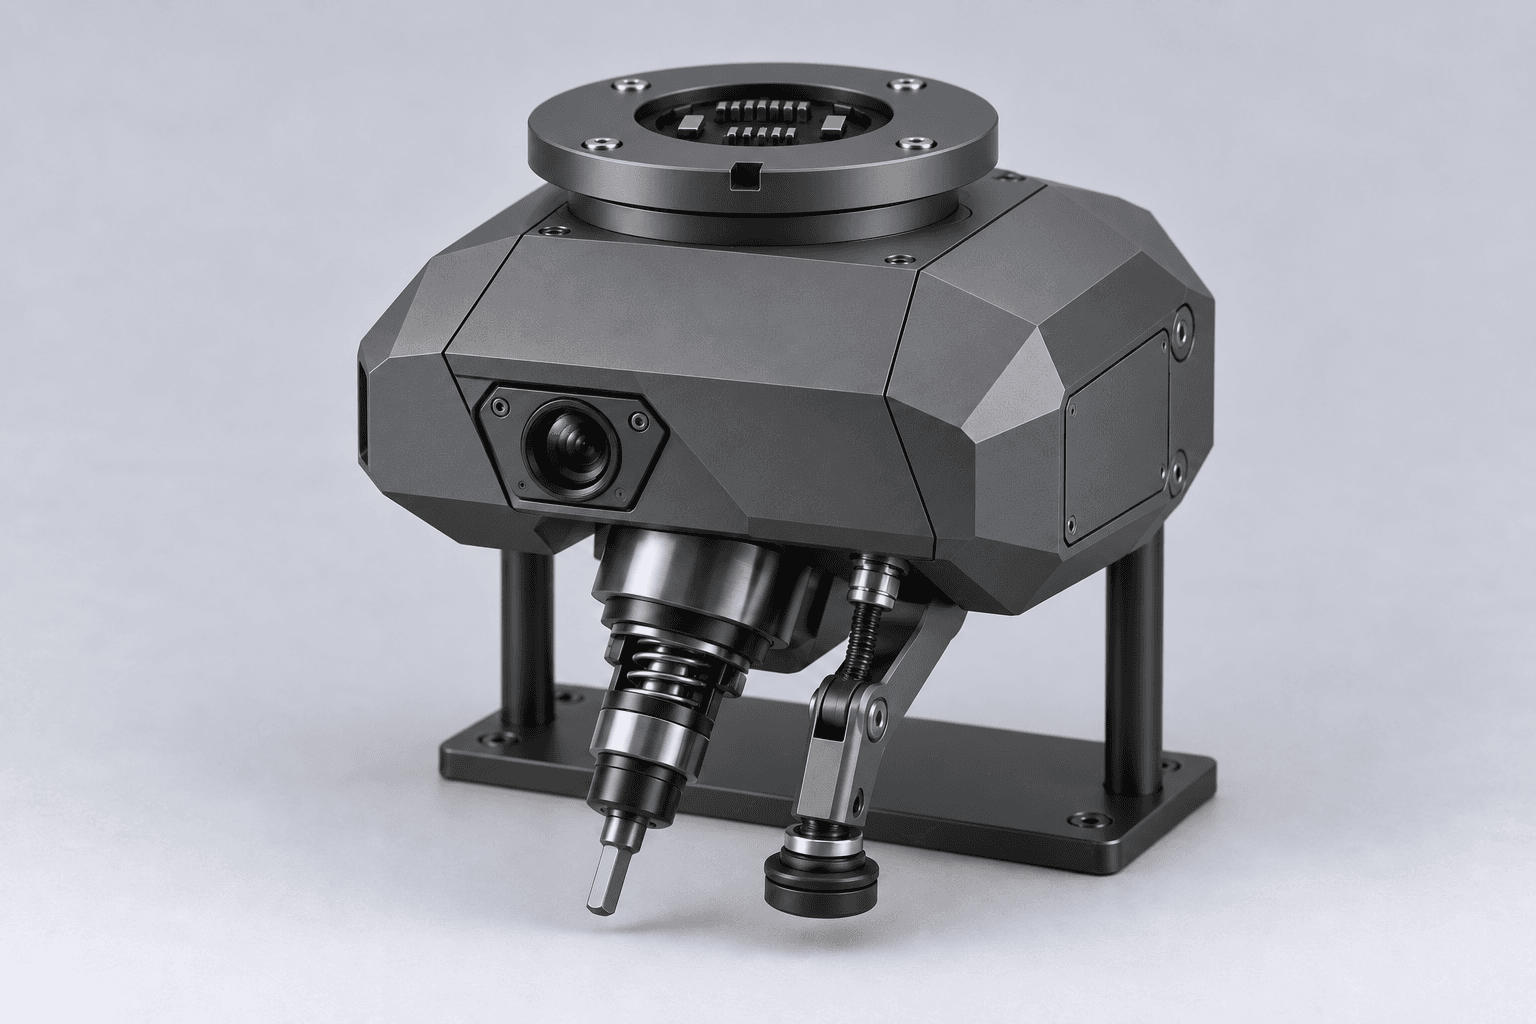
精密装配面向标准组件的定位和低力矩操作。工具接触目标时,反力需要通过抵撑与结构回到已知支承,工作端行程与平台姿态也需要共同定义。
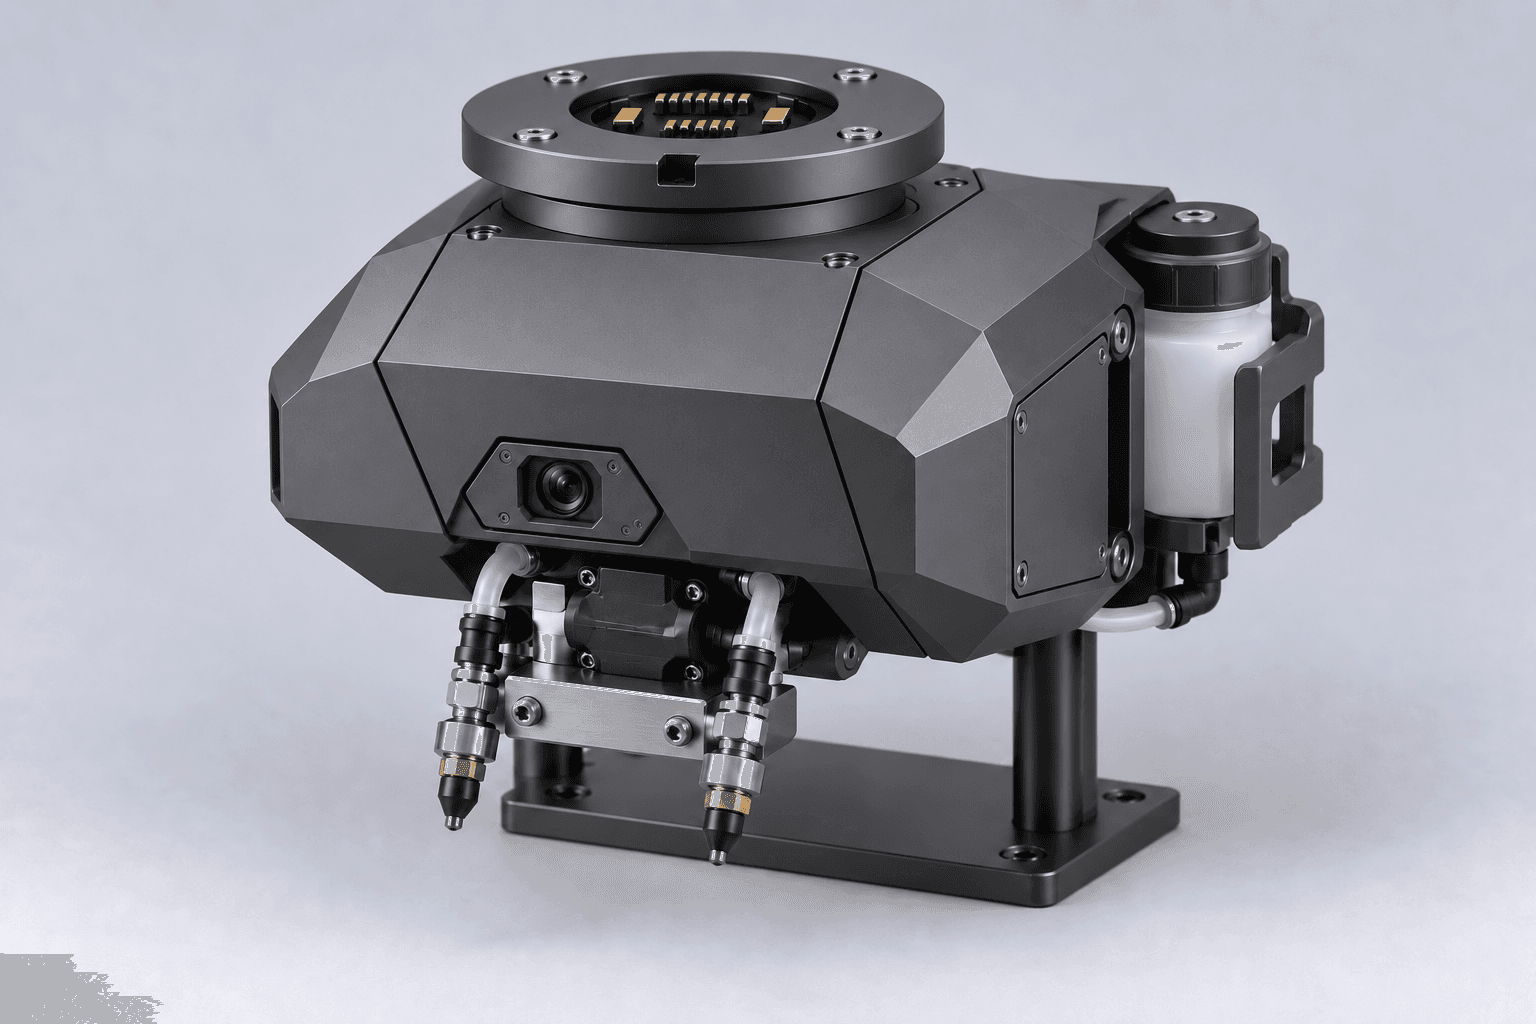
精密喷覆面向局部、小流量的液体或材料施加。黏度、喷嘴、压力和工作距离共同决定流量与覆盖,气流和目标表面则影响实际沉积。
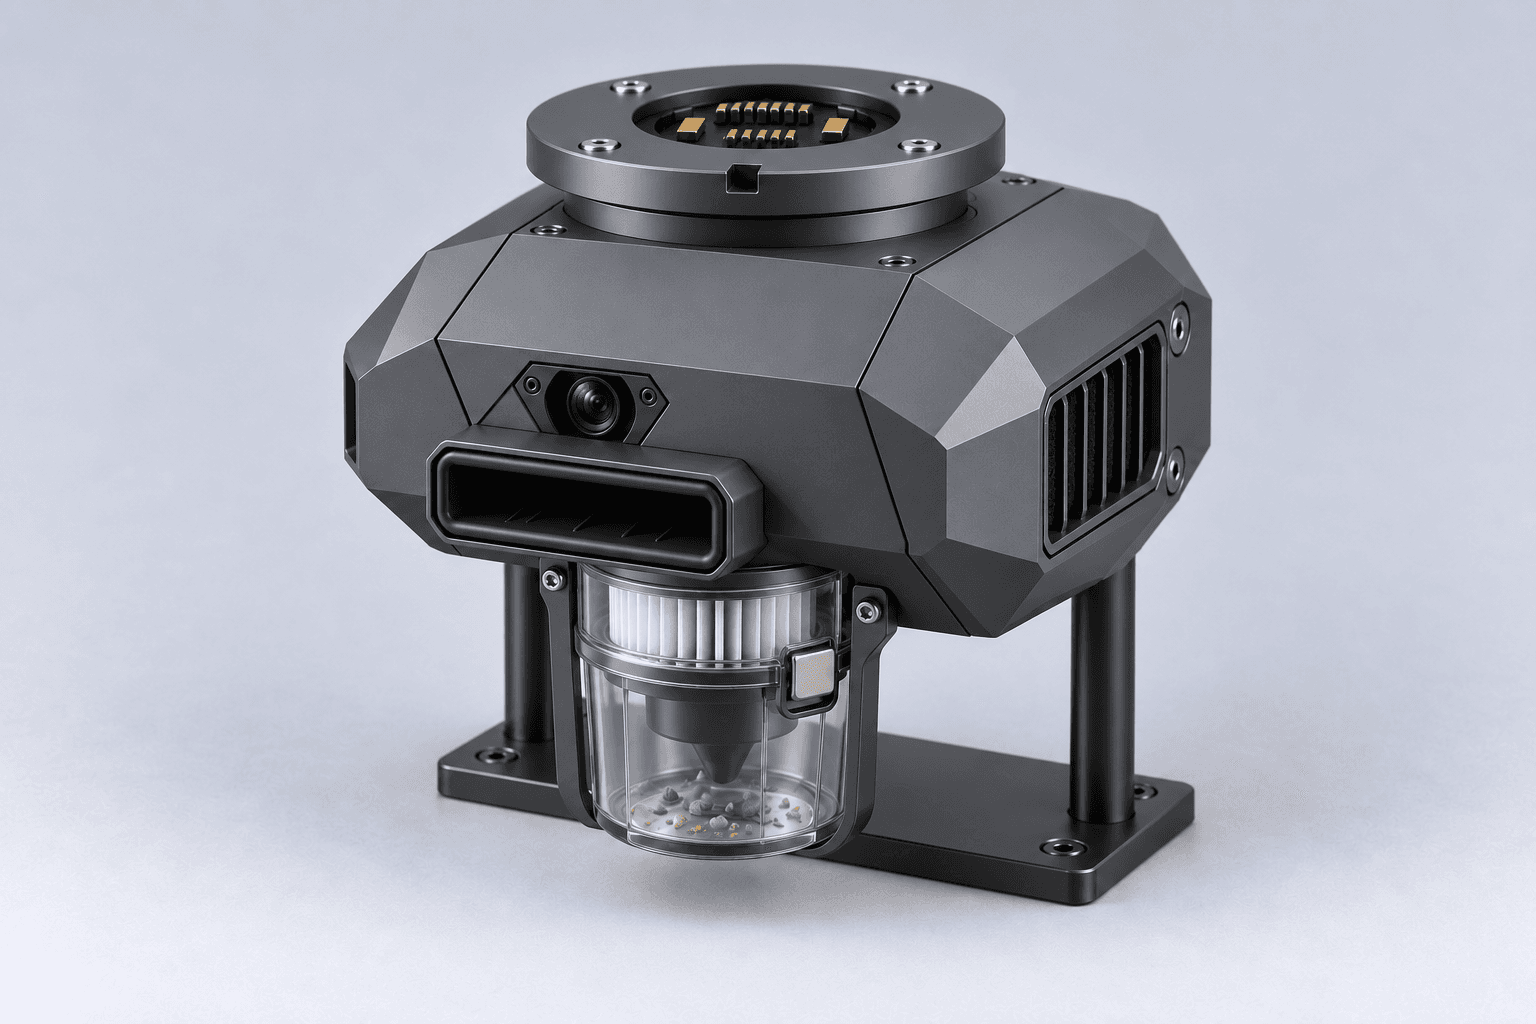
清洁回收研究小范围微屑的吸取、过滤与留存。吸口、管路、风机和收集杯共同决定实际气流,滤阻、满杯和堵塞会改变工作状态。
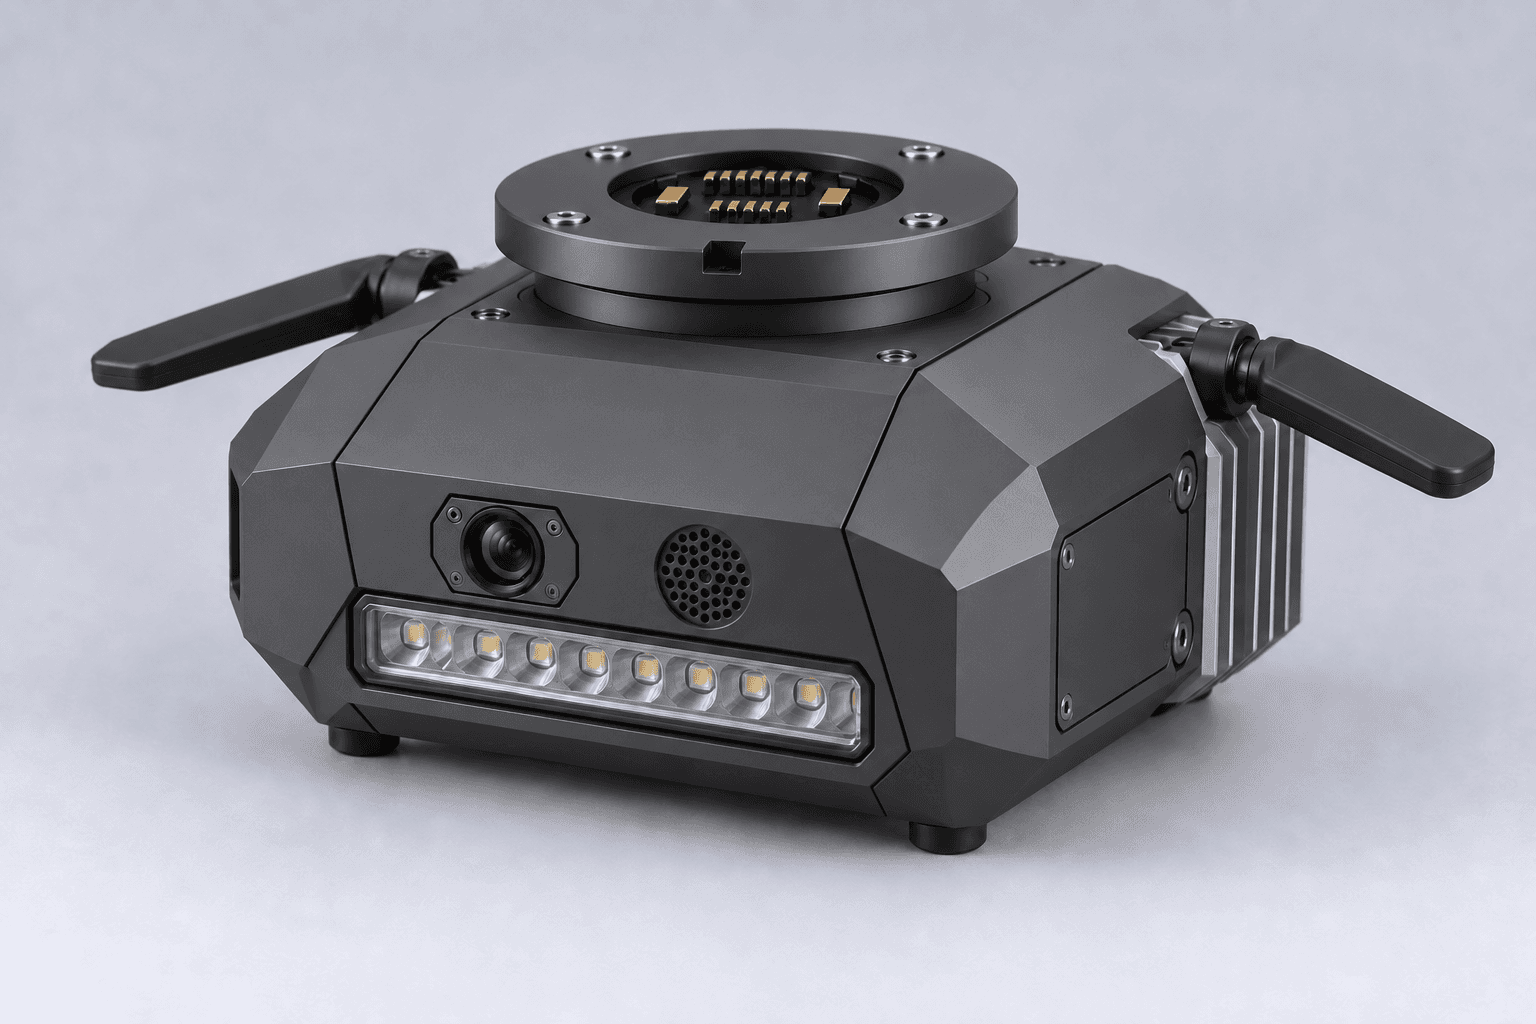
应急协同面向照明、提示与信息连接的辅助任务。指向、可见范围、温升和链路状态需要与人员流程对应,使使用者理解当前工具能提供哪些信息。
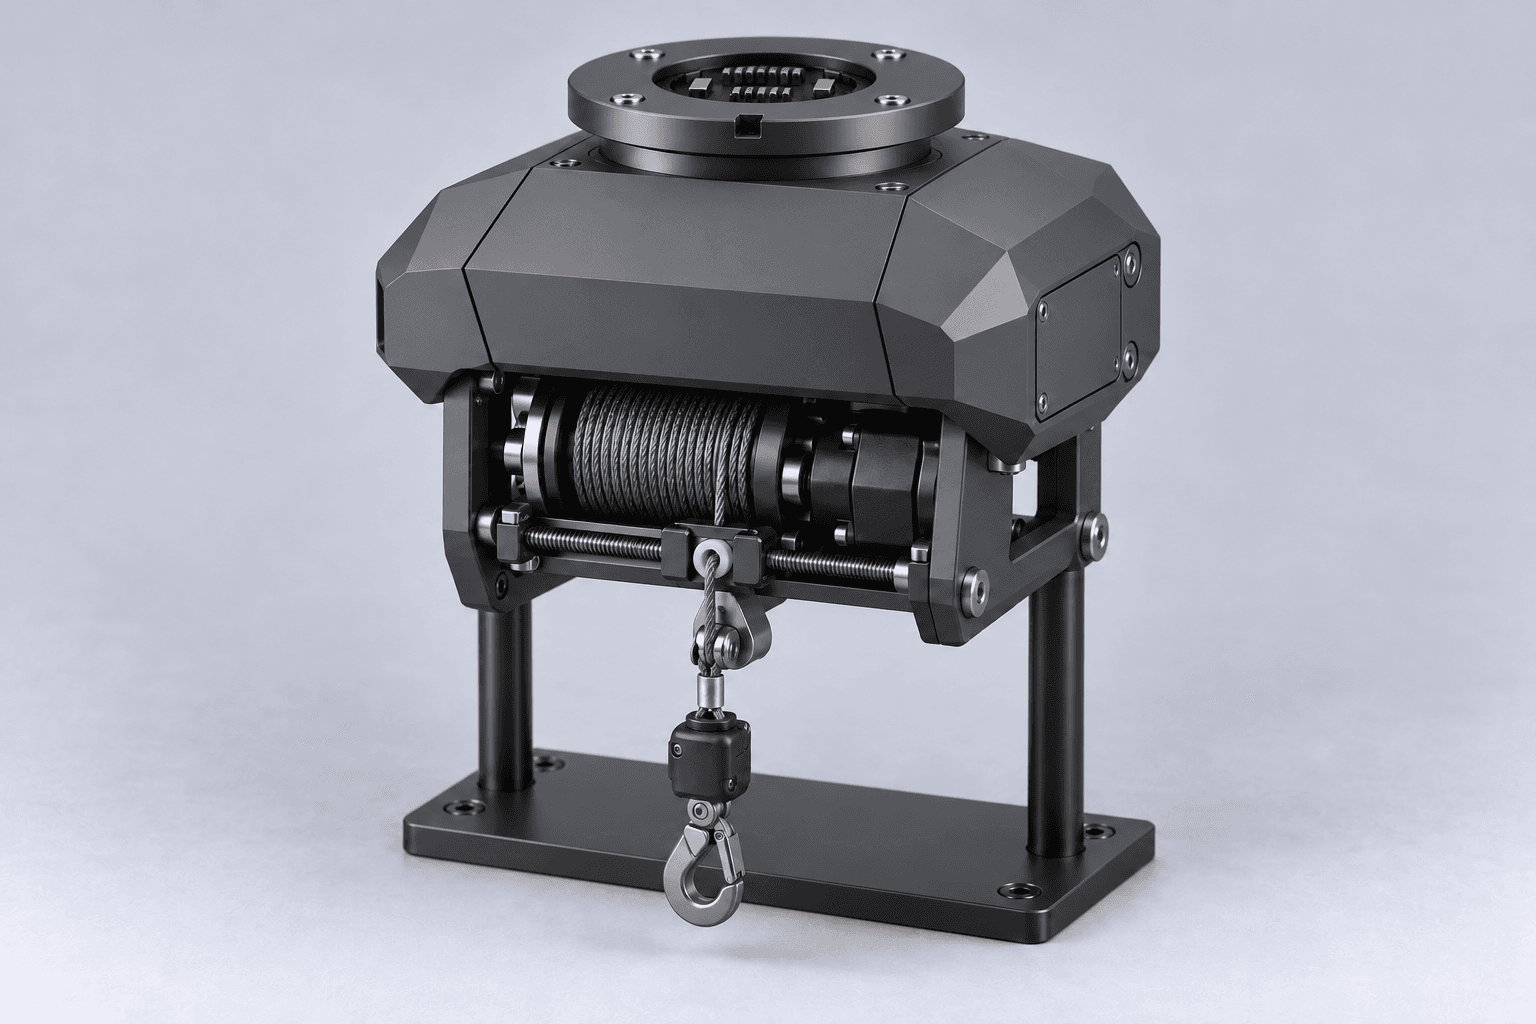
绞盘吊放围绕物体下降、重量转移与绳索回收开展设计。卷筒、独立轴承、导绳和制动需要共同容纳载荷路径,控制也需要识别卡绳、断联与低电状态。
观测与测量:超视觉组合场景信息;声触诊测研究已知试件的接触检测;环境取样组织水样采集、留存与标识。
接触与操作:异形捕捉研究轻物抓握;精密修整研究局部剪切;柔性采收研究果实接触与接收;精密装配研究对位和低力矩操作。
材料施加与收集:精密喷覆研究小流量局部施加;清洁回收研究微小碎屑的收集、过滤与留存。
现场辅助与交接:应急协同研究照明、提示与信息连接;绞盘吊放研究受控下降、重量交接与绳索回收。
Orion、超视觉与异形捕捉:适合先整理工具组合、使用对象、平台条件和数量需求,讨论近期开发与验证。
Atlas、Triton、声触诊测、环境取样与绞盘吊放:适合从部署条件、试件或样本要求出发,讨论研发范围与适配问题。
Quasar 及其他后续载荷:先阅读研究路线,提出具体工况、试件和合作问题。推进顺序根据任务价值、工程条件与资源确定。
参与方式与开发阶段分别说明。需求可在网站上直接发送给团队;兼容、供应、价格与交付需另行确认,发送需求不建立订单。
先说明需要观察、移动、采集或改变什么,再选择平台和工具。目标的尺寸、质量与材料决定工作端;地点和抵达方式决定平台;希望保留的结果决定记录方法。这样的选型过程,让每一件设备都有明确用途。
需求讨论可以从对象照片、当前做法与最难完成的一步开始。我们据此梳理工程问题,形成工具、接口、实验与软件的初步范围,再逐项确认适配条件。