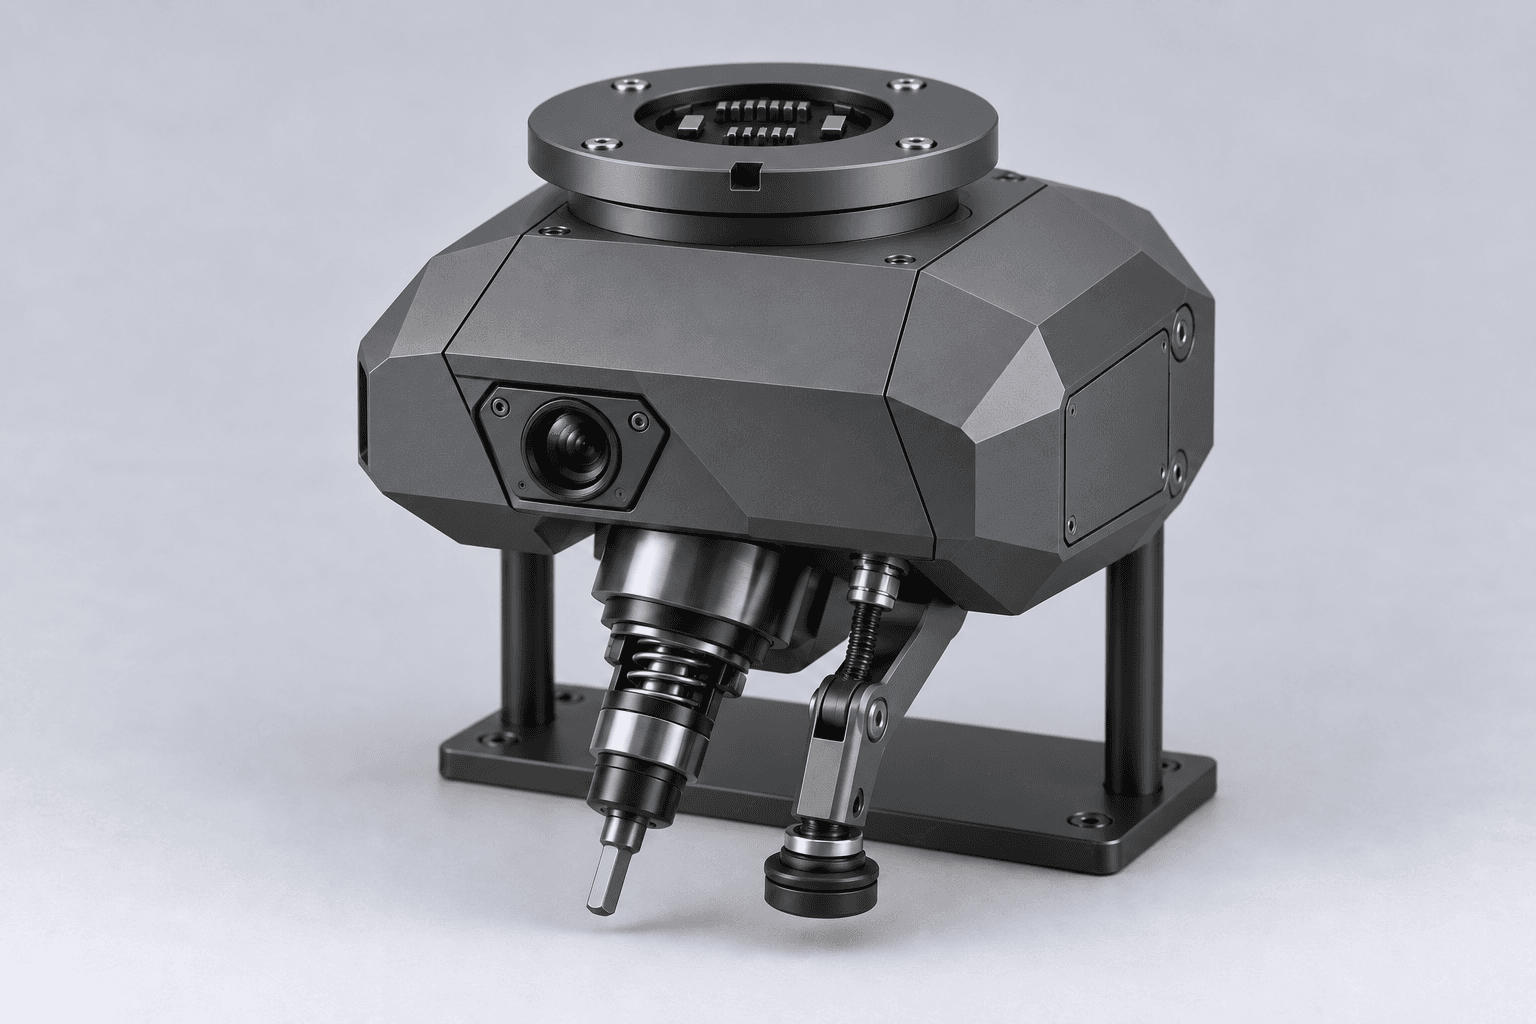
精密装配面向标准组件的定位和低力矩操作。工具接触目标时,反力需要通过抵撑与结构回到已知支承,工作端行程与平台姿态也需要共同定义。
首轮使用已知尺寸的固定试件,比较对位、压缩行程、轻拧与退出,并复查操作前后的状态。后续平台试验分别评价接触、姿态与负载条件。
Bristol 参与的传感器安装与回收工作证明了此类任务需要同时设计工具、接触与控制。我们以台架组件为近期范围,建立自己的动作与评价条件。相关安装与回收研究
一个接点,三个方面
机械接合
承力路径、止挡与锁定
供电与数据
接点、导线与通信路径
接合检查
工具身份与接合状态