精密組立
ひとつずつ、確かな位置へ。
仕様を定めた部品の位置決め、装着、確認を探る構想。
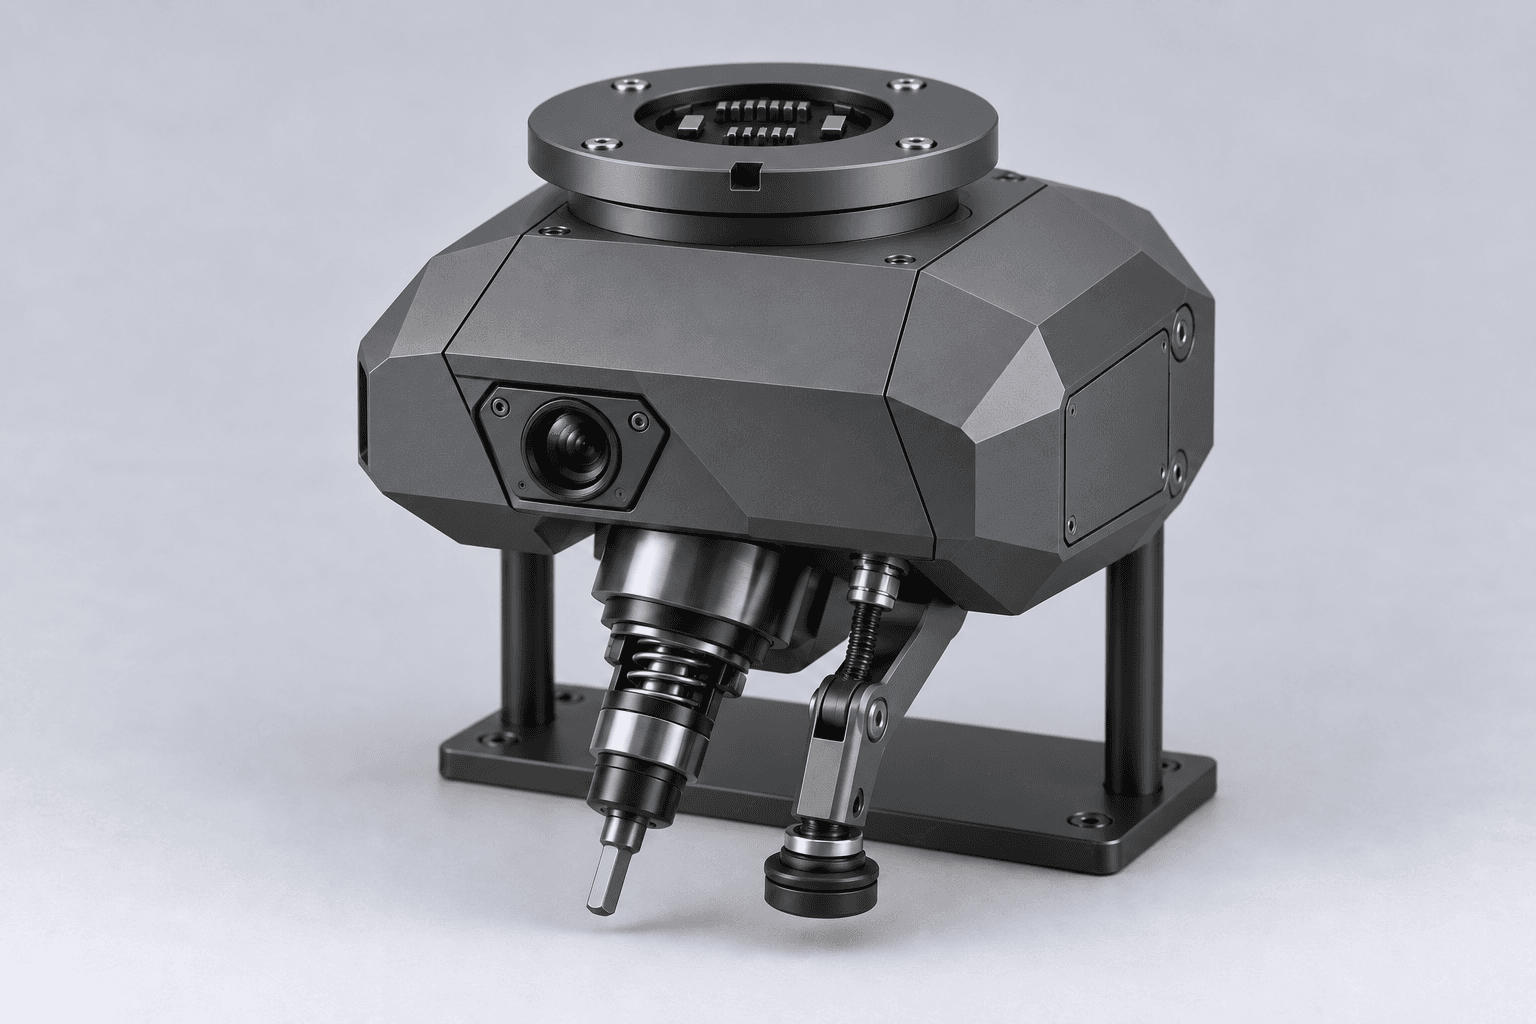
対象から、結果まで
対象と用途
仕様を定めた部品と接近可能な取り付け箇所。
目指す結果
作業要件と照合できる設置や交換。
位置合わせ
装着
確認
一つの接続、三つの側面
機械的な接合
荷重経路・ストッパー・ロック
電源とデータ
接点・配線・通信
接続の確認
ツール識別と接続状態
動作を、記録につなぐ
タスク、人の確認、観測された結果を結びつけます。ツールと確認できるワークフローを合わせて開発する構想です。
接続と適合の検討
対象プラットフォームと用途に合わせ、接続、電源、質量、制御を定義して検証します。
精密組立
動作の前に、反力を受ける場所を決める
力を加え始めると、合わせた位置がずれることがあります。支持、反力の経路、最終位置の確認を含めて研究します。部品に届くことと、再現できる組付け状態を作ることは別の課題です。
寸法の分かる部品、許容する位置ずれ、挿入や固定の工程を共有してください。治具を使えば最初の比較を繰り返せます。移動機体では姿勢と接触の条件が加わるため、台上成功を空中設置の実績にはしません。